
Les termes de déplacement du micro-interrupteur décrivent où l'actionneur commence, où les contacts s'ouvrent, combien de mouvement autorisé reste après l'activation, et où les contacts se réinitialisent lors du relâchement. La précourse est le mouvement avant l'activation ; la surcourse est le mouvement au-delà du point d'activation dans la limite spécifiée ; le mouvement différentiel est la séparation entre les positions d'activation et de relâchement. Lire chaque valeur en utilisant le point de référence du fabricant et la définition de l'actionneur. Ces termes aident à déterminer si une cible fonctionnera et se relâchera de manière fiable sans surcharge du commutateur. Ils ne sont pas des dimensions universelles, et la cible ne doit pas utiliser la position finale interne du commutateur comme arrêt de machine.
Mettre chaque position sur le même système de coordonnées
Commencer par le dessin précis de l'actionneur. Identifier la position libre, la position d'activation, la position de relâchement et la position finale permissible. Certains dessins spécifient le déplacement à partir d'une position libre ; d'autres utilisent des dimensions à partir d'une référence de montage. Ne pas combiner ces valeurs sans les traduire dans le même système de coordonnées.
Un levier ou un rouleau peut également avoir un point de mesure indiqué. Le déplacement à l'extrémité du levier diffère du mouvement près de son pivot. La direction de la cible et le mouvement autorisé de l'actionneur doivent correspondre au dessin. Une dimension le long d’un axe n’est pas nécessairement la longueur totale du trajet de la cible.
Pour le mécanisme de base, voir comment fonctionne un micro-interrupteur. Pour les interfaces de la cible, voir géométrie du rouleau et du came du micro interrupteur. Cet article se concentre sur l'interprétation du déplacement et la planification des marges.
Précourse : mouvement avant que le contact ne change
La précourse est le mouvement de l'actionneur du positionnement libre défini jusqu'au point d'activation. La cible doit fournir suffisamment de mouvement pour franchir ce point dans la combinaison la moins favorable de tolérances. Toucher simplement le piston ou le levier ne prouve pas que le contact a été transféré.
Vérifier si les données fournissent un point d'activation nominal, une précourse maximale ou une plage. Ces descriptions ne sont pas interchangeables. Pour une vérification de fonctionnement garantie, utiliser la limite applicable et tenir compte de la variation du montage et de la cible. Si l'information manque, la demander plutôt que de l'estimer à partir de la hauteur visible de l'actionneur.
Un came qui ne touche que légèrement l'actionneur peut créer un fonctionnement intermittent lorsque la cible ou le support se déplace. Améliorez la fiabilité de la géométrie par une disposition revue, et non en supposant que l'action à impulsion élimine le besoin d'un déplacement suffisant.
Surcourse : mouvement autorisé après l'activation
Après le changement de contact, la cible peut continuer à se déplacer. La surcourse décrit le mouvement supplémentaire autorisé de l'actionneur selon les définitions du produit. Elle offre une tolérance d'installation et un temps de maintien en fonctionnement, mais ne permet pas de presser indéfiniment ou de heurter l'actionneur.
La machine doit rester dans la position finale autorisée à sa condition de tolérance la plus comprimée. Un arrêt externe, un profil de came approprié ou une autre mesure de conception mécanique doit contrôler les mouvements excessifs. Ne laissez pas un chariot en mouvement s'arrêter contre l'interrupteur simplement parce que le contact a déjà changé.
| Terme | Signification pratique | Vérification de l'installation |
|---|---|---|
| Position libre | Position de l'actionneur définie sans entrée de commande | Confirmer le retrait de la cible et la géométrie de référence |
| Position de fonctionnement | Position où se produit la transition de contact spécifiée | Atteindre dans la condition d'approche la moins favorable |
| Précourse | Mouvement du positionnement libre à la mise en marche | Inclure les tolérances de la cible, du support et de l'actionneur |
| Surfréquentation | Déplacement autorisé spécifié après mise en marche | Éviter de dépasser la position finale permise |
| Position de relâche | Position où le contact se réinitialise lors du retour | Laisser suffisamment de retrait pour un relâchement fiable |
| Mouvement différentiel | Différence entre les positions de fonctionnement et de déverrouillage | Vérifier l'hystérésis par rapport à la temporisation cible et à la vibration |
La table utilise des significations conceptuelles courantes. Le dessin exact peut utiliser des symboles ou des références de dimensions différentes ; les définitions du modèle sélectionné régissent le calcul.
Le mouvement différentiel explique pourquoi la réinitialisation se produit ailleurs
Un mécanisme à action instantanée fonctionne et se déverrouille généralement à des positions différentes. La séparation est une hystérésis mécanique. C'est pourquoi reculer la cible d'une quantité à peine visible peut ne pas réinitialiser un contact immédiatement après l'opération.
La différence peut aider à éviter le commutateur autour d'un point précis, mais son utilité dépend du mouvement de la cible. Si la cible oscille entre les positions de fonctionnement et de déverrouillage, le commutateur peut encore changer à plusieurs reprises. Le montage et la logique de contrôle doivent prévoir une réponse définie à ce mouvement.
Enregistrer l'état du contact lors de l'approche et lors du retrait. La même position physique dans la bande d'hystérésis peut correspondre à des états différents selon l'historique du mouvement. Ne pas interpréter cette observation comme une faute de câblage sans vérifier le comportement déclaré du mécanisme.
Calculer les marges avec des limites et unités explicites
Utiliser une coordonnée de déplacement cohérente qui augmente dans la direction de fonctionnement. Soit xOP la position de fonctionnement pertinente, xRP la position de déverrouillage, et xMAX la position maximale admissible de l'actionneur. Soit xTARGET la position imposée de l'actionneur après prise en compte de l'interface mécanique. Utiliser des millimètres partout, ou une autre unité de longueur compatible unique.
Une marge de fonctionnement peut être exprimée par xTARGET,min − xOP,max. Un résultat positif indique que le déplacement minimal de la cible dépasse la position de fonctionnement maximale applicable dans les hypothèses énoncées. Une marge de course restante peut être exprimée par xMAX,min − xTARGET,max. Un résultat positif indique que le déplacement maximal de la cible reste dans la position finale admissible minimale.
Pour le déverrouillage, vérifier que la cible retirée permet à l'actionneur de revenir au-delà de la position de déverrouillage requise. La direction de l'inégalité dépend de la coordonnée choisie et des définitions du produit. Inscrire cette convention dans le calcul plutôt que de copier une formule aveuglément.
À titre d'exemple purement illustratif, une plage de position imposée de 1,6–1,9 mm avec une position maximale de fonctionnement de 1,4 mm et une position finale admissible minimale de 2,2 mm donne une marge de fonctionnement de 0,2 mm et une marge de course restante de 0,3 mm. Ces valeurs d'exemple inventées ne sont pas des spécifications ONPOW. Elles montrent simplement pourquoi les deux vérifications doivent être effectuées séparément.
Inclure toute la chaîne de tolérances mécaniques
La plage de déplacement de l'actionneur n'est qu'un facteur. La position du trou de montage, le réglage du support, les dimensions de la cible, le jeu dans les roulements, le mouvement du boîtier, les charges du câble et la température peuvent modifier la position relative. Certains facteurs affectent différemment l'approche et le déverrouillage.
List each contributor with its physical direction and effect. Determine the relevant extreme combination for missed operation, excessive compression, and failed release. A single average margin can hide a failure at one end of the mechanism’s movement range.
If the available margins are inadequate, change the reviewed geometry, improve support, or choose another actuator. Do not declare the installation acceptable because it works when pressed by hand. A controlled target path with adequate margins is more meaningful than a one-time click.
Utiliser correctement le point de mesure de l'actionneur
A lever converts target movement into movement at the internal mechanism. Travel at a long lever tip can be greater than travel at a shorter contact point. An angled cam can also create a varying displacement relationship across the stroke. Keep the manufacturer’s stated measurement point in the analysis.
For a pin plunger, off-axis rubbing can prevent free movement and make the observed reset inconsistent. For a roller actuator, cam profile and direction influence the contact path. Check allowed actuation direction and speed with the exact product guidance.
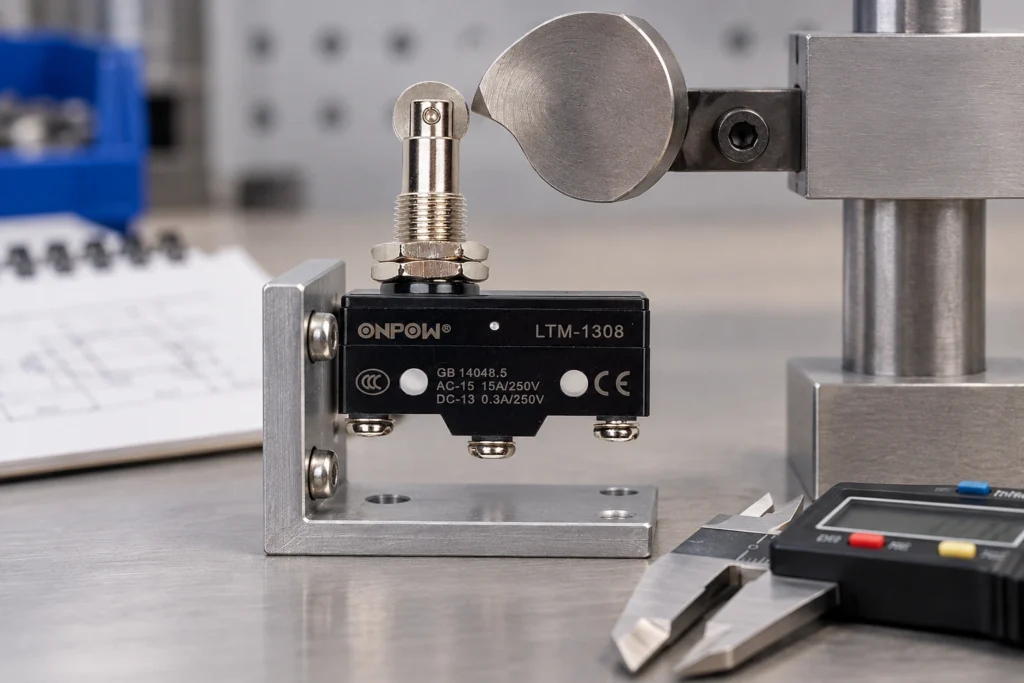
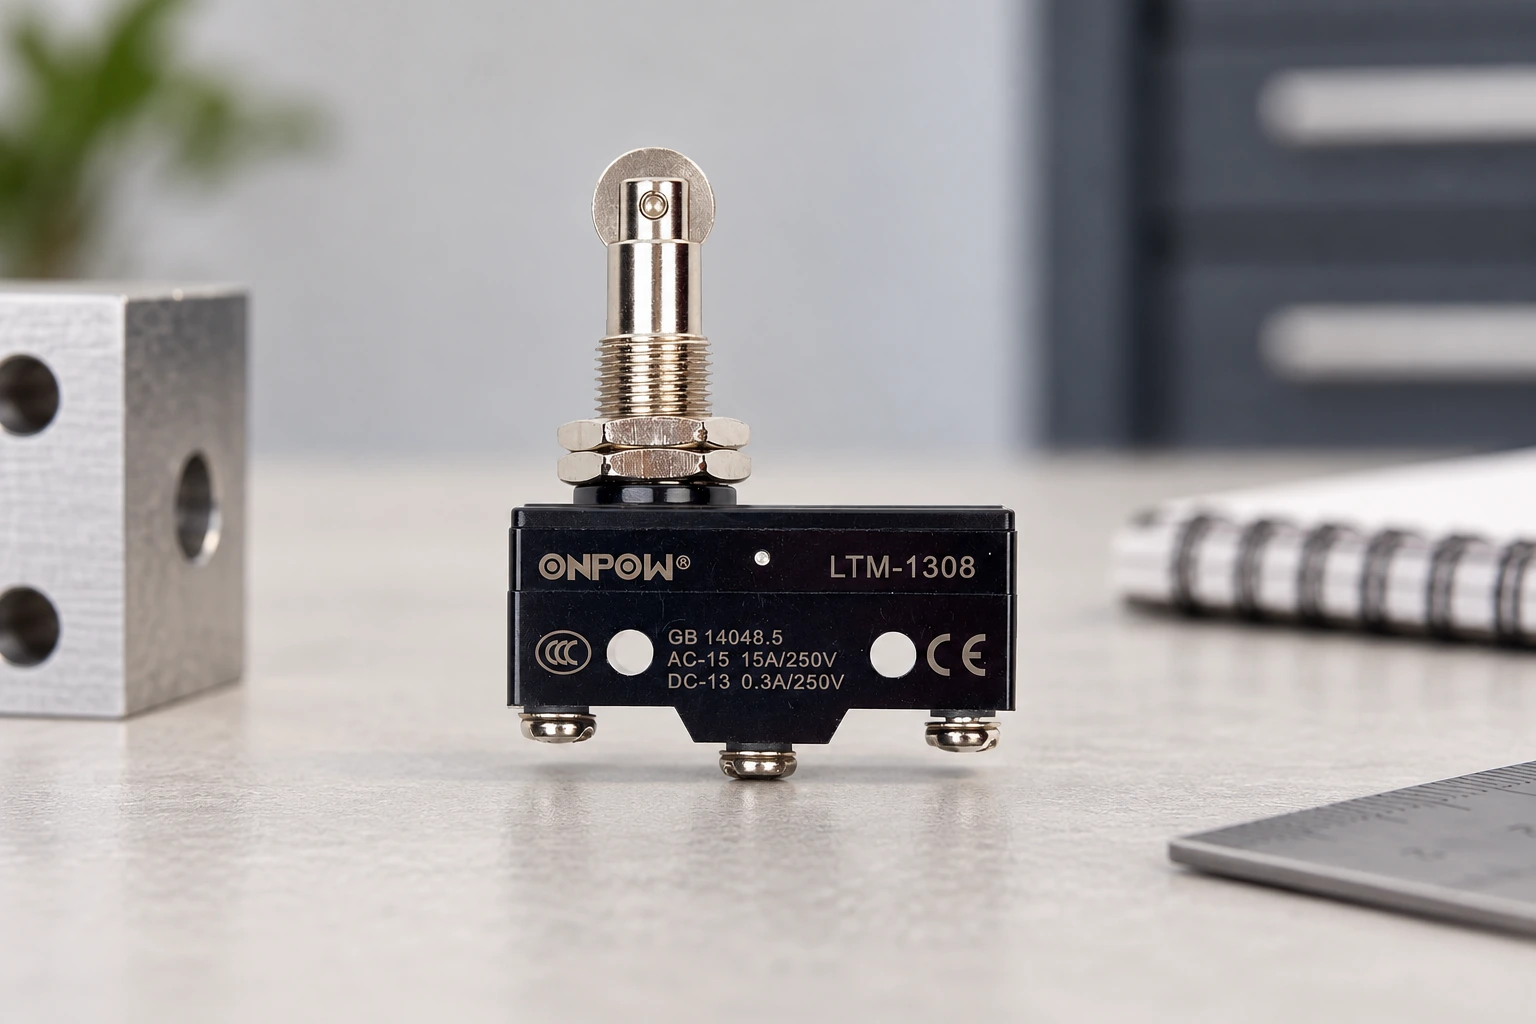
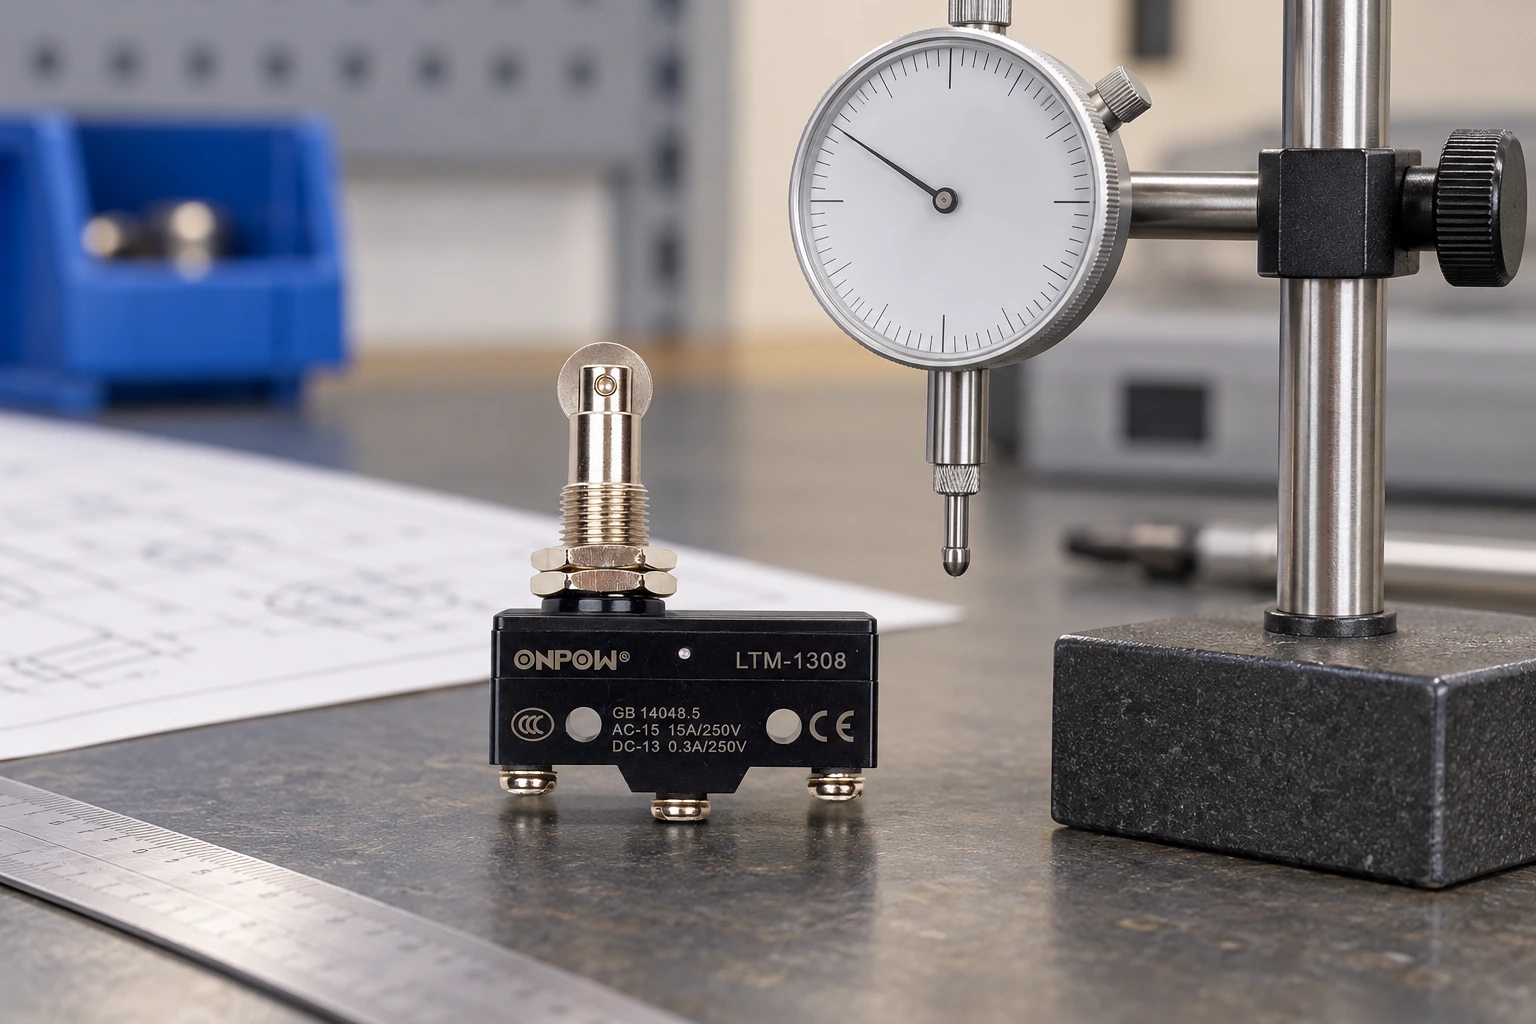
A real ONPOW LTM-1308 example appears in the illustrations. They show its physical roller-plunger form, not measured travel limits. Obtain the current drawing and applicable force/travel data before setting the target.
Relier le comportement du déplacement à l'observation électrique
The contact diagram defines the normal and operated paths, but the mechanism determines when they change. An input that appears late may result from insufficient target movement, receiver filtering, or program timing. Separate those causes by comparing physical actuator position, isolated contact behavior, and the receiving input through the approved test procedure.
A continuity instrument may identify stable contact states but cannot establish every short transition or the electrical life of the contact. For timing-sensitive events, use the measurement method specified by the equipment’s engineering test plan. Do not hide a marginal travel arrangement behind excessive input filtering.
Le guide de câblage NO/NC du limiteur covers related circuit interpretation. The publication IEC 60947-5-1 gives standards context for electromechanical control devices, without supplying dimensions for a particular product.
Vérifier le déplacement en toute sécurité et préserver le réglage
Qualified personnel should inspect installed machinery under the applicable energy-control procedure. Stored motion and electrical energy can remain even when a controller indicates stopped. Relevant United States requirements include 29 CFR 1910.147 et 29 CFR 1910.333.
Measure the relevant positions with a supported fixture and appropriate instruments. Stay within permissible movement; testing is not a reason to push to an unspecified internal stop. During authorized operational commissioning, verify approach, operated dwell, withdrawal, and release across the expected mechanism conditions.
Record the bracket position, adjustment reference, part suffix, drawing revision, measured results, and acceptance limits. Mark or document the approved setting using the equipment’s maintenance method. A later bracket or actuator change should trigger review rather than inheriting an old travel result.
Vidéo éducative
Explication du limiteur de fin de course | Principes de fonctionnement par RealPars. Connaissances éducatives générales. Utilisez le dessin du produit sélectionné et la conception de la machine pour le circuit et l'installation réels. Regarder sur YouTube.
Foire aux questions
La pré-course correspond-elle à la course totale autorisée ?
No. It describes movement before contact operation. Permitted movement after operation and the final position require separate confirmation.
Le dépassement de course signifie-t-il que l'interrupteur peut arrêter une cible en mouvement ?
No. It is a specified actuator allowance, not a machine-stop rating. The mechanical design must control excessive target movement.
Pourquoi la même position de l'actionneur peut-elle afficher deux états de contact ?
Within the operating-to-release hysteresis band, state can depend on whether the actuator is approaching or withdrawing. Check the exact mechanism’s behavior.
Puis-je comparer directement le déplacement du levier et du piston ?
Only after understanding their measurement references and geometry. Travel at different actuator points can represent different target movement.
Que doit fournir un fournisseur pour une revue de déplacement?
The exact actuator drawing, operating and release definitions, applicable travel limits, force data, allowed actuation direction, and mounting instructions are required.
Personnalisation
ONPOW undertakes a variety of custom needs for push-button development. Confirm whether packaging, marking or documentation OEM/ODM applies to Micro Switch Pretravel, Overtravel and Differential Movement in the quotation.
La quantité minimale d’ordre, le délai de livraison et les modalités commerciales ne sont pas indiqués ici ; veuillez les confirmer auprès de la direction commerciale. sales@onpow.com.