
Terminy dotyczące ruchu mikroprzełącznika opisują, gdzie zaczyna się aktywator, gdzie działają styki, ile dozwolonego ruchu pozostaje po operacji oraz gdzie styki powracają podczas zwolnienia. Pretravel to ruch przed operacją; overtravel to ruch poza punkt operacyjny w ramach określonego dopuszczalnego zakresu; ruch różnicowy to odległość między pozycją operacyjną a pozycją zwolnienia. Odczytuj każdą wartość, korzystając z punktu odniesienia producenta i definicji aktywatora. Terminy te pomagają określić, czy cel będzie działał i zwalniał niezawodnie bez przeciążania przełącznika. Nie są to uniwersalne wymiary, a cel nie może używać wewnętrznej końcowej pozycji przełącznika jako zatrzymania maszyny.
Umieść każdą pozycję w tym samym układzie współrzędnych
Rozpocznij od dokładnego rysunku aktywatora. Zidentyfikuj wolną pozycję, pozycję operacyjną, pozycję zwolnienia oraz dopuszczalną końcową pozycję. Niektóre rysunki określają przemieszczenie od wolnej pozycji; inne używają wymiarów od punktu odniesienia montażu. Nie łącz tych wartości bez ich przetłumaczenia na ten sam układ współrzędnych.
Dźwignia lub rolka mogą mieć również określony punkt pomiarowy. Ruch na końcu dźwigni różni się od ruchu w pobliżu jej osi obrotu. Kierunek celu i dozwolony ruch aktywatora muszą odpowiadać rysunkowi. Wymiar wzdłuż jednej osi nie jest koniecznie całkowitą długością ścieżki celu.
Dla podstawowego mechanizmu zobacz jak działa mikroprzełącznik. Dla interfejsów celu zobacz geometrię rolki i wałka mikroprzekaźnika. Ten artykuł koncentruje się na interpretacji ruchu i planowaniu marginesów.
Pretravel: ruch przed zmianą styku
Pretravel to ruch aktywatora od zdefiniowanej wolnej pozycji do punktu operacyjnego. Cel musi zapewnić wystarczający ruch, aby przekroczyć ten punkt przy najmniej sprzyjającym połączeniu tolerancji. Sama styczność z tłoczkiem lub dźwignią nie dowodzi, że kontakt został przeniesiony.
Sprawdź, czy dane podają nominalny punkt operacyjny, maksymalny pretravel lub zakres. Te opisy nie są wymienne. Dla gwarantowanej kontroli działania użyj odpowiedniego limitu i uwzględnij różnice montażowe oraz celowe. Jeśli informacje są brakujące, poproś o nie zamiast szacować na podstawie widocznej wysokości aktywatora.
Wałek, który tylko muska aktywator, może powodować przerywane działanie, gdy cel lub wspornik przesuwają się. Zwiększ niezawodność geometrii poprzez przeglądnięte ułożenie, a nie zakładając, że szybkie działanie eliminuje potrzebę wystarczającego ruchu.
Overtravel: dozwolony ruch po operacji
Po zmianie kontaktu, cel może nadal się poruszać. Overtravel opisuje dalszy dozwolony ruch siłownika zgodnie z definicjami produktu. Zapewnia tolerancję instalacji i czas przestoju podczas pracy, ale nie jest to pozwolenie na nieograniczone naciskanie lub kolizję z siłownikiem.
Maszyna musi pozostać w dozwolonej końcowej pozycji przy jej najbardziej skompresowanym stanie tolerancji. Zatrzymanie zewnętrzne, odpowiedni profil wałka lub inny środek mechaniczny powinien kontrolować nadmierny ruch. Nie pozwól, aby poruszająca się wózka zatrzymała się na przełączniku tylko dlatego, że kontakt już się zmienił.
| Termin | Praktyczne znaczenie | Sprawdzenie instalacji |
|---|---|---|
| Pozycja wolna | Zdefiniowana pozycja siłownika bez wejścia operacyjnego | Potwierdzenie wycofania celu i geometrii odniesienia |
| Pozycja operacyjna | Pozycja, w której następuje określone przejście kontaktu | Osiągnięcie jej w najgorszym warunku podejścia |
| Pretravel | Ruch od pozycji wolnej do operacji | Uwzględnienie tolerancji celu, uchwytu i siłownika |
| Nadmierna turystyka | Określony dozwolony ruch po operacji | Unikanie przekraczania dozwolonej końcowej pozycji |
| Pozycja zwolnienia | Pozycja, w której kontakt resetuje się przy powrocie | Zapewnienie wystarczającego wycofania dla niezawodnego zwolnienia |
| Ruch różnicowy | Różnica między pozycjami pracy a pozycjami wyzwolenia | Sprawdź histerezę względem docelowego czasu przebywania i drgań |
Tabela używa powszechnych znaczeń koncepcyjnych. Dokładny rysunek może używać innych symboli lub odniesień wymiarowych; definicje wybranego modelu obowiązują przy obliczeniach.
Ruch różnicowy wyjaśnia, dlaczego reset następuje w innym miejscu
Mechanizm z działaniem klamkowym zazwyczaj działa i wyzwala się na różnych pozycjach. Oddzielenie to histereza mechaniczna. Dlatego cofnięcie celu o ledwo widoczną ilość może nie zresetować styku natychmiast po działaniu.
Różnica ta może pomóc zapobiec przełączaniu wokół jednej dokładnej punktu, ale jej użyteczność zależy od ruchu celu. Jeśli cel oscyluje pomiędzy pozycjami pracy i wyzwolenia, przełącznik może się wielokrotnie zmieniać. Montaż i logika sterowania muszą mieć zdefiniowaną reakcję na ten ruch.
Zapisz stan styku podczas zbliżania się i odchodzenia. Ta sama fizyczna pozycja w zakresie histerezy może odpowiadać różnym stanom w zależności od historii ruchu. Nie interpretuj tego jako usterki okablowania bez sprawdzenia deklarowanego zachowania mechanizmu.
Oblicz marginesy z wyraźnymi limitami i jednostkami
Używaj spójnego współrzędnego przemieszczenia, które rośnie w kierunku pracy. Niech xOP będzie odpowiednią pozycją pracy, xRP pozycją wyzwolenia, a xMAX dopuszczalną maksymalną pozycją siłownika. Niech xTARGET będzie narzuconą pozycją siłownika po uwzględnieniu interfejsu mechanicznego. Używaj milimetrów przez cały czas lub innej jednolitej jednostki długości kompatybilnej.
Marża operacyjna może być wyrażona jako xTARGET,min − xOP,max. Dodatni wynik wskazuje, że najmniejszy ruch celu przekracza maksymalną obowiązującą pozycję operacyjną przy podanych założeniach. Marża pozostałego zakresu ruchu może być wyrażona jako xMAX,min − xTARGET,max. Dodatni wynik wskazuje, że największy ruch celu mieści się w minimalnej obowiązującej dopuszczalnej końcowej pozycji.
Dla wyzwolenia sprawdź, czy cofnięty cel pozwala siłownikowi powrócić za wymaganą pozycję wyzwolenia. Kierunek nierówności zależy od wybranej współrzędnej i definicji produktu. Zapisz tę konwencję w obliczeniach, zamiast bezmyślnie kopiować formułę.
Jako czysto ilustracyjny przykład, narzucony zakres pozycji 1,6–1,9 mm przy maksymalnej pozycji operacyjnej 1,4 mm i minimalnej dopuszczalnej końcowej pozycji 2,2 mm daje margines operacyjny 0,2 mm i margines pozostałego zakresu ruchu 0,3 mm. Te wymyślone wartości przykładowe nie są specyfikacją ONPOW. Pokazują tylko, dlaczego dwa kontrole muszą być przeprowadzane osobno.
Uwzględnij pełny łańcuch tolerancji mechanicznych
Zakres ruchu siłownika to tylko jeden z czynników. Lokalizacja otworu montażowego, regulacja wspornika, wymiary celu, luz łożyska, ruch obudowy, obciążenia kabli i temperatura mogą zmieniać względne położenie. Niektóre czynniki wpływają na zbliżanie i wyzwalanie inaczej.
Wymień każdy czynnik z jego fizycznym kierunkiem i efektem. Określ odpowiednią ekstremalną kombinację dla pominięcia działania, nadmiernego sprężania i niepowodzenia wyzwolenia. Pojedyncza średnia marża może ukrywać awarię na jednym końcu zakresu ruchu mechanizmu.
Jeśli dostępne marginesy są niewystarczające, zmień analizowaną geometrię, popraw wsparcie lub wybierz inny siłownik. Nie uznawaj instalacji za akceptowalną, ponieważ działa po naciśnięciu ręką. Kontrolowana docelowa ścieżka z odpowiednimi marginesami jest bardziej znacząca niż jednorazowe kliknięcie.
Używaj punktu pomiarowego aktywatora poprawnie
Dźwignia zamienia ruch celu na ruch w mechanizmie wewnętrznym. Przemieszczenie na końcówce długiej dźwigni może być większe niż na krótszym punkcie kontaktowym. Wał korbowy może również tworzyć zmienny związek przemieszczenia wzdłuż skoku. Zachowaj w analizie wskazany punkt pomiarowy producenta.
Dla tłoka z kołkiem, tarcie poza osią może uniemożliwić swobodny ruch i sprawić, że obserwowany reset będzie niespójny. Dla siłownika z rolką, profil wałka i kierunek wpływają na ścieżkę kontaktu. Sprawdź dozwolony kierunek i prędkość działania zgodnie z dokładnym przewodnikiem produktu.
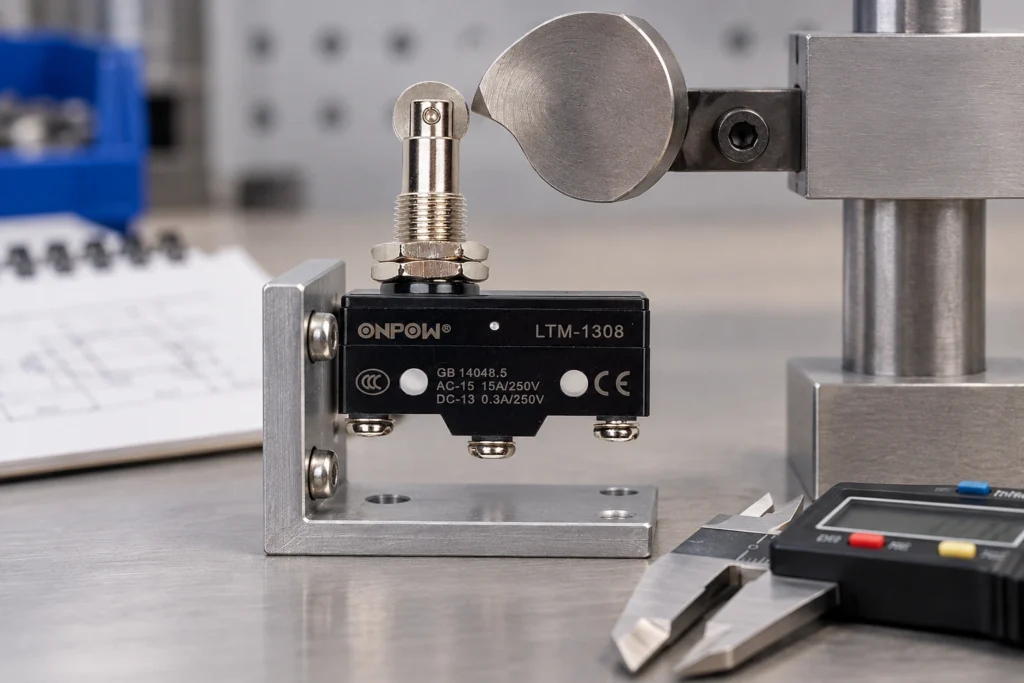
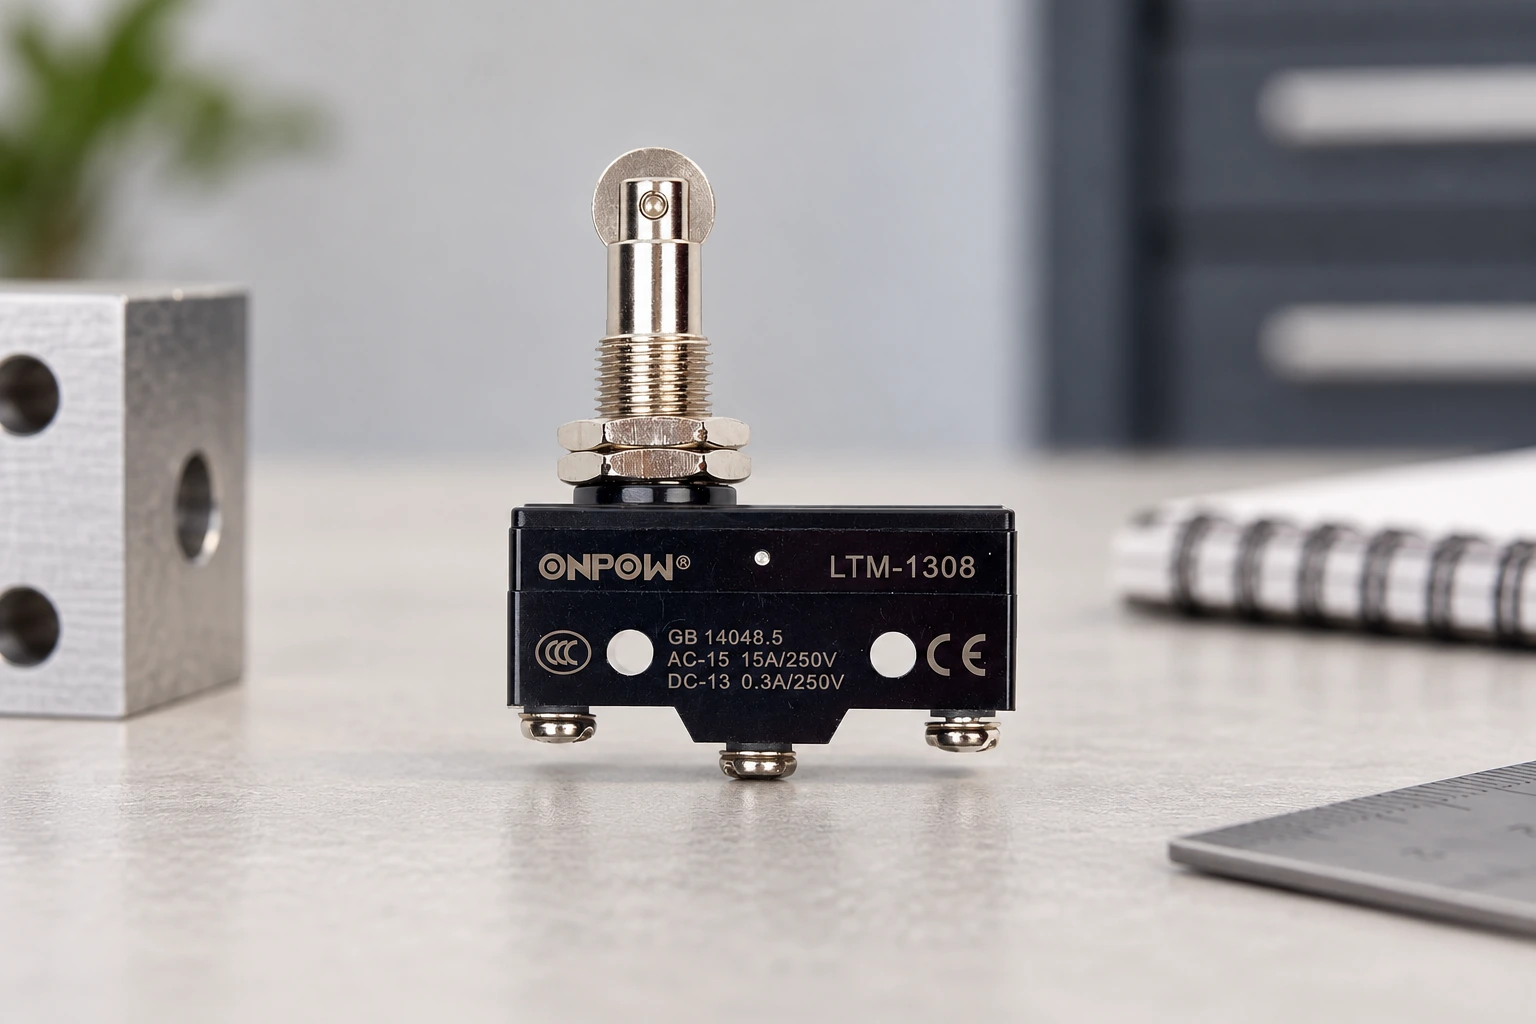
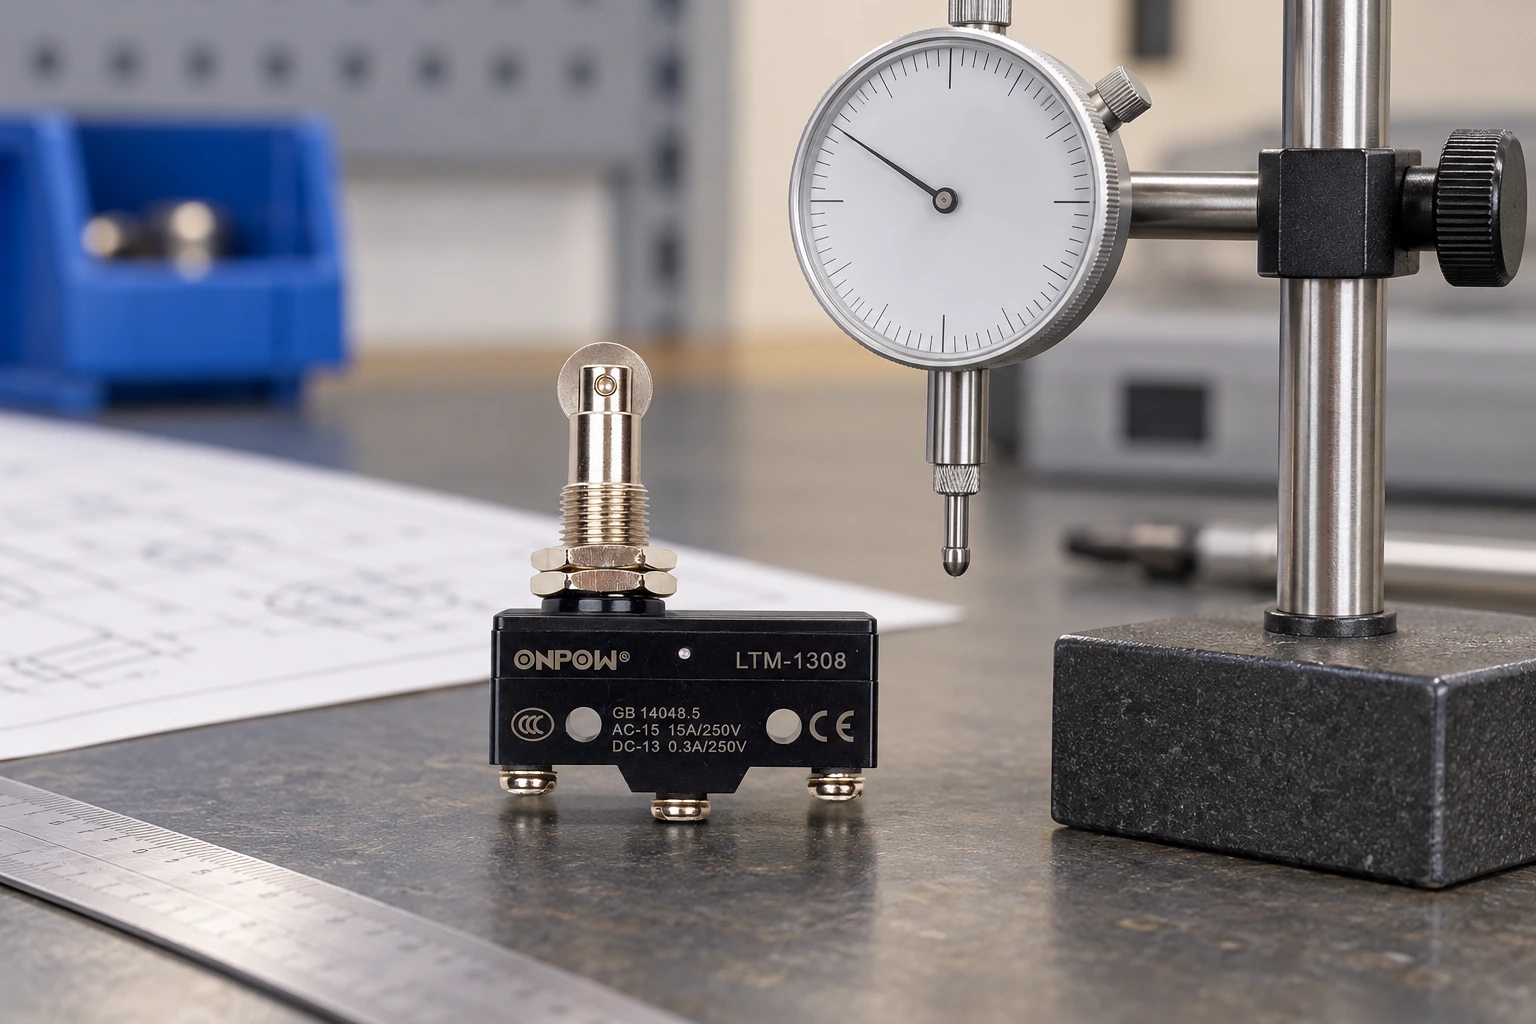
Prawdziwy Przykład ONPOW LTM-1308 pojawia się na ilustracjach. Pokazują one jego fizyczną formę z rolką i tłokiem, a nie zmierzone granice ruchu. Uzyskaj aktualny rysunek i obowiązujące dane dotyczące siły/ruchu przed ustawieniem celu.
Połącz zachowanie ruchu z obserwacją elektryczną
Diagram kontaktu określa normalne i operacyjne ścieżki, ale to mechanizm decyduje, kiedy się zmieniają. Wejście, które pojawia się późno, może wynikać z niewystarczającego ruchu celu, filtracji odbiornika lub synchronizacji programu. Rozdziel te przyczyny, porównując fizyczną pozycję siłownika, zachowanie odizolowanego kontaktu i wejście odbiornika za pomocą zatwierdzonej procedury testowej.
Przyrząd do ciągłości może zidentyfikować stabilne stany kontaktu, ale nie może ustalić każdej krótkiej przejściowej zmiany ani żywotności elektrycznej kontaktu. Dla zdarzeń wrażliwych na czas, użyj metody pomiaru określonej w planie testów inżynieryjnych urządzenia. Nie ukrywaj marginalnego układu ruchu za nadmierną filtracją wejścia.
Ten przewodnik podłączenia przełącznika limitowego NO/NC obejmuje interpretację powiązanych obwodów. IEC 60947-5-1 daje kontekst norm dla urządzeń sterowania elektromechanicznego, bez podawania wymiarów dla konkretnego produktu.
Zweryfikuj ruch w bezpieczny sposób i zachowaj ustawienia
Wykwalifikowany personel powinien sprawdzić zainstalowane maszyny zgodnie z obowiązującą procedurą kontroli energii. Zmagazynowany ruch i energia elektryczna mogą pozostać nawet wtedy, gdy sterownik wskazuje zatrzymanie. Odpowiednie wymogi w Polsce obejmują 29 CFR 1910.147 i 29 CFR 1910.333.
Zmierz odpowiednie pozycje za pomocą wspieranego mocowania i odpowiednich przyrządów. Pozostań w dozwolonym zakresie ruchu; testowanie nie jest powodem do naciskania na nieokreślony wewnętrzny ogranicznik. Podczas autoryzowanego uruchomienia operacyjnego, zweryfikuj podejście, czas działania, wycofanie i zwolnienie w różnych warunkach mechanizmu.
Zapisz pozycję wspornika, punkt odniesienia regulacji, sufiks części, rewizję rysunku, zmierzone wyniki i limity akceptacji. Oznacz lub udokumentuj zatwierdzone ustawienie za pomocą metody konserwacji urządzenia. Zmiana wspornika lub siłownika w późniejszym czasie powinna wywołać przegląd, a nie dziedziczenie starego wyniku ruchu.
Film edukacyjny
Wyjaśnienie przełącznika krańcowego | Zasady działania według RealPars. Ogólne tło edukacyjne. Użyj wybranego rysunku produktu i projektu maszyny do rzeczywistego obwodu i instalacji. Obejrzyj w serwisie YouTube.
Często zadawane pytania
Czy skok wstępny oznacza całkowity dopuszczalny skok?
Nie. Opisuje on ruch przed zadziałaniem styku. Dopuszczalny ruch po zadziałaniu oraz położenie końcowe wymagają osobnego potwierdzenia.
Czy nadmierny skok oznacza, że wyłącznik może zatrzymać poruszający się element?
Nie. To jest określone dopuszczenie siłownika, a nie ocena zatrzymania maszyny. Projekt mechaniczny musi kontrolować nadmierny ruch celu.
Dlaczego ta sama pozycja siłownika może odpowiadać dwóm różnym stanom styku?
W obrębie pasma histerezy między zadziałaniem a zwolnieniem stan może zależeć od tego, czy element wykonawczy zbliża się do mechanizmu, czy się od niego oddala. Należy sprawdzić zachowanie konkretnego mechanizmu.
Czy mogę bezpośrednio porównać przebieg dźwigni i tłoka?
Tylko po zrozumieniu ich odniesień pomiarowych i geometrii. Podróż w różnych punktach siłownika może reprezentować różny ruch celu.
Co powinien dostarczyć dostawca do przeglądu podróży?
Wymagany jest dokładny rysunek siłownika, definicje działania i zwolnienia, obowiązujące granice ruchu, dane o sile, dozwolony kierunek działania i instrukcje montażu.
Personalizacja
ONPOW realizuje różne niestandardowe potrzeby rozwoju przycisków. Potwierdź, czy w ofercie znajduje się opakowanie, oznakowanie lub dokumentacja OEM/ODM dotycząca Pretravel, Overtravel i Differential Movement w wycenie.
Minimalna ilość zamówienia, czas realizacji i warunki handlowe nie są tutaj podane; należy potwierdzić ich zgodność z działem sprzedaży. sales@onpow.com.