
마이크로 스위치의 작동 이동 거리 관련 용어는 액추에이터가 시작되는 위치, 접점이 작동하는 위치, 작동 후 허용되는 잔여 이동 거리, 그리고 복귀 과정에서 접점이 리셋되는 위치를 설명합니다. 예비 이동 거리는 작동 전의 이동 거리이고, 초과 이동 거리는 지정된 허용 범위 내에서 작동 지점을 넘어 이동하는 거리이며, 차동 이동 거리는 작동 위치와 복귀 위치 사이의 차이입니다. 각 값은 제조업체가 지정한 기준점과 액추에이터 정의에 따라 해석해야 합니다. 이러한 용어는 스위치에 과부하를 주지 않으면서 목표물이 안정적으로 작동시키고 복귀시킬 수 있는지 판단하는 데 도움이 됩니다. 이 값들은 모든 제품에 공통으로 적용되는 치수가 아니며, 기계의 스토퍼로 스위치 내부의 최종 이동 위치를 사용해서는 안 됩니다.
모든 위치를 동일한 좌표계를 기준으로 설정합니다.
먼저 정확한 액추에이터 도면을 확인합니다. 자유 위치, 작동 위치, 복귀 위치 및 허용 가능한 최종 위치를 식별합니다. 일부 도면은 자유 위치를 기준으로 변위를 지정하지만, 다른 도면은 장착 기준점을 기준으로 치수를 표시합니다. 이러한 값을 동일한 좌표계로 변환하지 않은 상태에서 서로 조합해서는 안 됩니다.
레버나 롤러에도 지정된 측정 지점이 있을 수 있습니다. 레버 끝부분의 이동 거리는 회전축 근처의 이동 거리와 다릅니다. 목표물의 이동 방향과 액추에이터의 허용 이동 방향은 도면의 조건과 일치해야 합니다. 한 축을 따라 측정한 치수가 반드시 목표물의 전체 이동 경로 길이를 의미하는 것은 아닙니다.
기본 작동 메커니즘에 대한 자세한 내용은 다음을 참조하세요. 마이크로 스위치 작동 원리. 목표물 인터페이스에 대한 자세한 내용은 다음을 참조하세요. 마이크로 스위치 롤러 및 캠 기하학. 이 문서에서는 이동 거리의 해석과 여유 거리 계획에 중점을 둡니다.
예비 이동 거리: 접점이 전환되기 전까지의 이동 거리
예비 이동 거리는 정의된 자유 위치에서 작동 지점까지 액추에이터가 이동하는 거리입니다. 공차가 가장 불리하게 조합된 조건에서도 작동 지점을 통과할 수 있도록 목표물에 충분한 이동 거리가 확보되어야 합니다. 플런저나 레버에 단순히 접촉했다는 사실만으로 접점이 전환되었다고 판단할 수는 없습니다.
데이터에 공칭 작동 지점, 최대 예비 이동 거리 또는 이동 범위가 명시되어 있는지 확인합니다. 이러한 표현은 서로 대체할 수 없습니다. 확실한 작동 여부를 확인하려면 해당 한계값을 사용하고 장착 오차와 목표물의 변동을 고려해야 합니다. 관련 정보가 누락된 경우, 액추에이터의 외관상 높이를 기준으로 추정하지 말고 제조업체에 해당 정보를 요청해야 합니다.
액추에이터를 간신히 스치는 캠은 목표물이나 브래킷의 위치가 변할 때 간헐적인 작동을 일으킬 수 있습니다. 스냅 동작이 충분한 이동 거리의 필요성을 없애준다고 가정하지 말고, 검토된 설계 구성을 통해 기하학적 안정성을 높여야 합니다.
초과 이동 거리: 작동 후 허용되는 이동 거리
접점이 전환된 후에도 목표물은 계속 이동할 수 있습니다. 초과 이동 거리는 제품의 정의에 따라 허용되는 액추에이터의 추가 이동 거리를 의미합니다. 이는 설치 공차를 흡수하고 작동 유지 시간을 확보하는 데 도움이 되지만, 무제한으로 누르거나 액추에이터와 충돌해도 된다는 의미는 아닙니다.
기계는 압축 공차가 가장 불리한 조건에서도 허용된 최종 위치 범위 내에 있어야 합니다. 과도한 움직임은 외부 스토퍼, 적절한 캠 프로파일 또는 기타 기계적 설계 조치를 통해 제어해야 합니다. 접점 상태가 이미 변경되었다는 이유만으로 움직이는 캐리지가 스위치에 직접 부딪혀 정지하도록 해서는 안 됩니다.
| 용어 | 실질적인 의미 | 설치 점검 |
|---|---|---|
| 자유 위치 | 작동 입력이 없는 상태에서 정의된 액추에이터 위치 | 대상물의 후퇴 거리와 기준 형상을 확인합니다. |
| 작동 위치 | 지정된 접점 전환이 발생하는 위치 | 가장 불리한 접근 조건에서도 해당 위치에 도달할 수 있어야 합니다. |
| 예비 이동 거리 | 자유 위치에서 작동 위치까지의 이동 거리 | 대상물, 브래킷 및 액추에이터의 공차를 포함합니다. |
| 초과 이동 거리 | 작동 후 허용되는 지정된 이동 거리 | 허용된 최종 위치를 초과하지 않도록 합니다. |
| 복귀 위치 | 복귀 과정에서 접점이 초기 상태로 재설정되는 위치 | 안정적인 복귀 작동을 위해 충분한 후퇴 거리를 확보합니다. |
| 차동 움직임 | 작동 위치와 해제 위치 간의 차이 | 목표 체류 시간과 진동에 대한 이력 현상 체크 |
이 표는 일반 개념 의미를 사용합니다. 정확한 도면은 다른 기호 또는 치수 참조를 사용할 수 있으며, 선택된 모델의 정의가 계산을 지배합니다.
차동 이동 거리는 복귀가 다른 위치에서 발생하는 이유를 설명합니다.
스냅 액션 메커니즘은 일반적으로 작동 위치와 해제 위치가 다르게 작동하고 해제됩니다. 이 분리는 기계적 이력 현상입니다. 그래서 목표를 거의 보이지 않는 정도로 뒤로 당기면 작동 직후 접점이 즉시 재설정되지 않을 수 있습니다.
이 차이는 한 정확한 지점을 중심으로 스위칭을 방지하는 데 도움이 될 수 있지만, 그 유용성은 목표의 움직임에 따라 달라집니다. 목표가 작동 위치와 해제 위치를 오가며 진동하는 경우, 스위치는 계속 반복적으로 변경될 수 있습니다. 장착 및 제어 논리는 그 움직임에 대한 명확한 반응이 필요합니다.
접점 상태를 접근할 때와 철수할 때 기록하세요. 이력 현상 밴드 내의 동일한 물리적 위치는 움직임 이력에 따라 다른 상태에 해당할 수 있습니다. 그 관찰을 기계의 선언된 동작을 확인하지 않고 배선 결함으로 해석하지 마세요.
명확한 한계값과 단위를 사용하여 여유 거리를 계산합니다.
작동 방향으로 증가하는 일관된 변위 좌표를 사용하세요. xOP는 관련 작동 위치, xRP는 해제 위치, xMAX는 허용 가능한 최대 액추에이터 위치입니다. xTARGET은 기계적 인터페이스를 고려한 후 목표의 강제 액추에이터 위치입니다. 전체적으로 밀리미터 또는 다른 호환 가능한 길이 단위를 사용하세요.
작동 여유는 xTARGET,최소 − xOP,최대로 표현할 수 있습니다. 양수 결과는 최소 목표 이동이 명시된 가정 하에서 최대 적용 작동 위치를 넘는다는 것을 의미합니다. 남은 이동 여유는 xMAX,최소 − xTARGET,최대를 표현할 수 있습니다. 양수 결과는 가장 큰 목표 이동이 최소 적용 허용 최종 위치 내에 유지됨을 의미합니다.
해제 시, 철수된 목표가 액추에이터가 필요한 해제 위치를 지나 돌아올 수 있도록 허용하는지 확인하세요. 부등호의 방향은 선택한 좌표와 제품 정의에 따라 다릅니다. 그 규칙을 계산에 반영하고 무작정 공식을 복사하지 마세요.
순수하게 예시로, 1.6–1.9mm의 강제 위치 범위와 최대 작동 위치 1.4mm, 최소 허용 최종 위치 2.2mm는 0.2mm의 작동 여유와 0.3mm의 남은 이동 여유를 제공합니다. 이 가상의 예시 값들은 ONPOW 사양이 아니며, 두 검사를 별도로 수행해야 하는 이유를 보여줍니다.
전체 기계적 공차 누적을 포함합니다.
액추에이터의 이동 범위는 하나의 기여 요소에 불과합니다. 장착 구멍 위치, 브래킷 조정, 목표 치수, 베어링 유격, 하우징 움직임, 케이블 하중, 온도는 상대 위치를 변경할 수 있습니다. 일부 기여 요소는 접근과 해제에 다르게 영향을 미칩니다.
각 기여자를 물리적 방향과 효과별로 나열하십시오. 누락된 작동, 과도한 압축, 실패한 해제에 대한 관련 극단 조합을 결정하십시오. 하나의 평균 여유는 기구의 이동 범위 끝에서의 실패를 숨길 수 있습니다.
이용 가능한 여유가 부족한 경우, 검토된 형상을 변경하거나 지지대를 개선하거나 다른 액추에이터를 선택하십시오. 손으로 눌렀을 때 작동한다고 해서 설치가 허용된다고 선언하지 마십시오. 적절한 여유를 갖춘 제어 대상 경로가 일회성 클릭보다 더 의미 있습니다.
액추에이터의 측정 기준점을 올바르게 적용합니다.
레버는 목표 이동을 내부 기구의 이동으로 변환합니다. 긴 레버 끝의 이동은 짧은 접촉 지점의 이동보다 클 수 있습니다. 각도 캠은 또한 스트로크 전체에 걸쳐 변하는 변위 관계를 생성할 수 있습니다. 분석 시 제조업체가 명시한 측정 지점을 유지하십시오.
핀 플런저의 경우, 비축축면 마찰이 자유로운 움직임을 방해하고 관찰된 리셋이 일관되지 않게 만들 수 있습니다. 롤러 액추에이터의 경우, 캠 프로파일과 방향이 접촉 경로에 영향을 미칩니다. 허용된 작동 방향과 속도를 정확한 제품 안내서와 함께 확인하십시오.
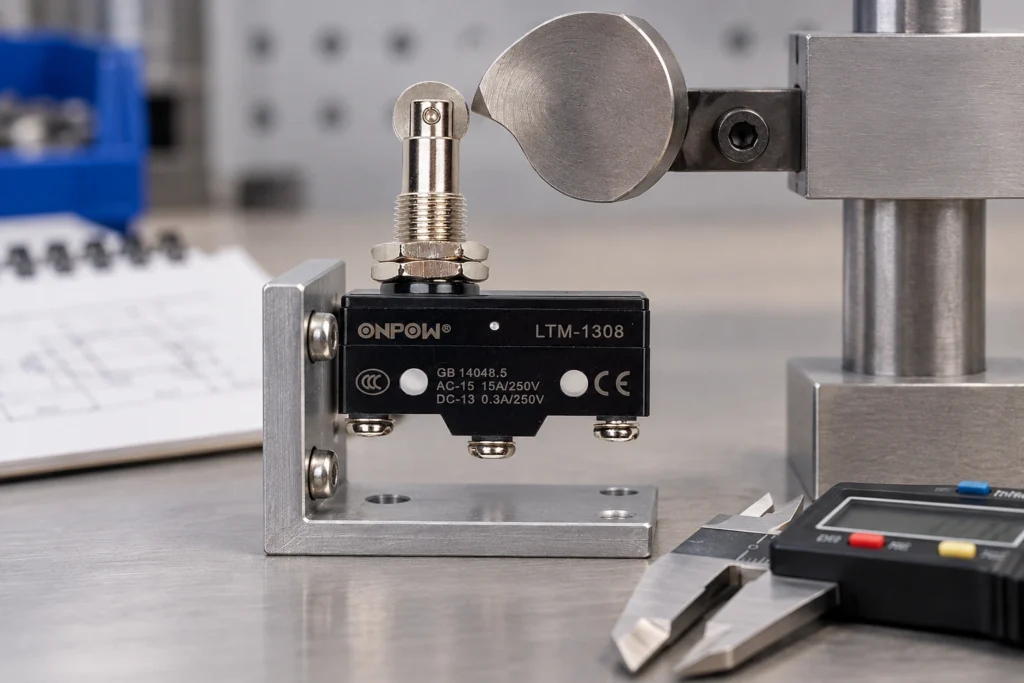
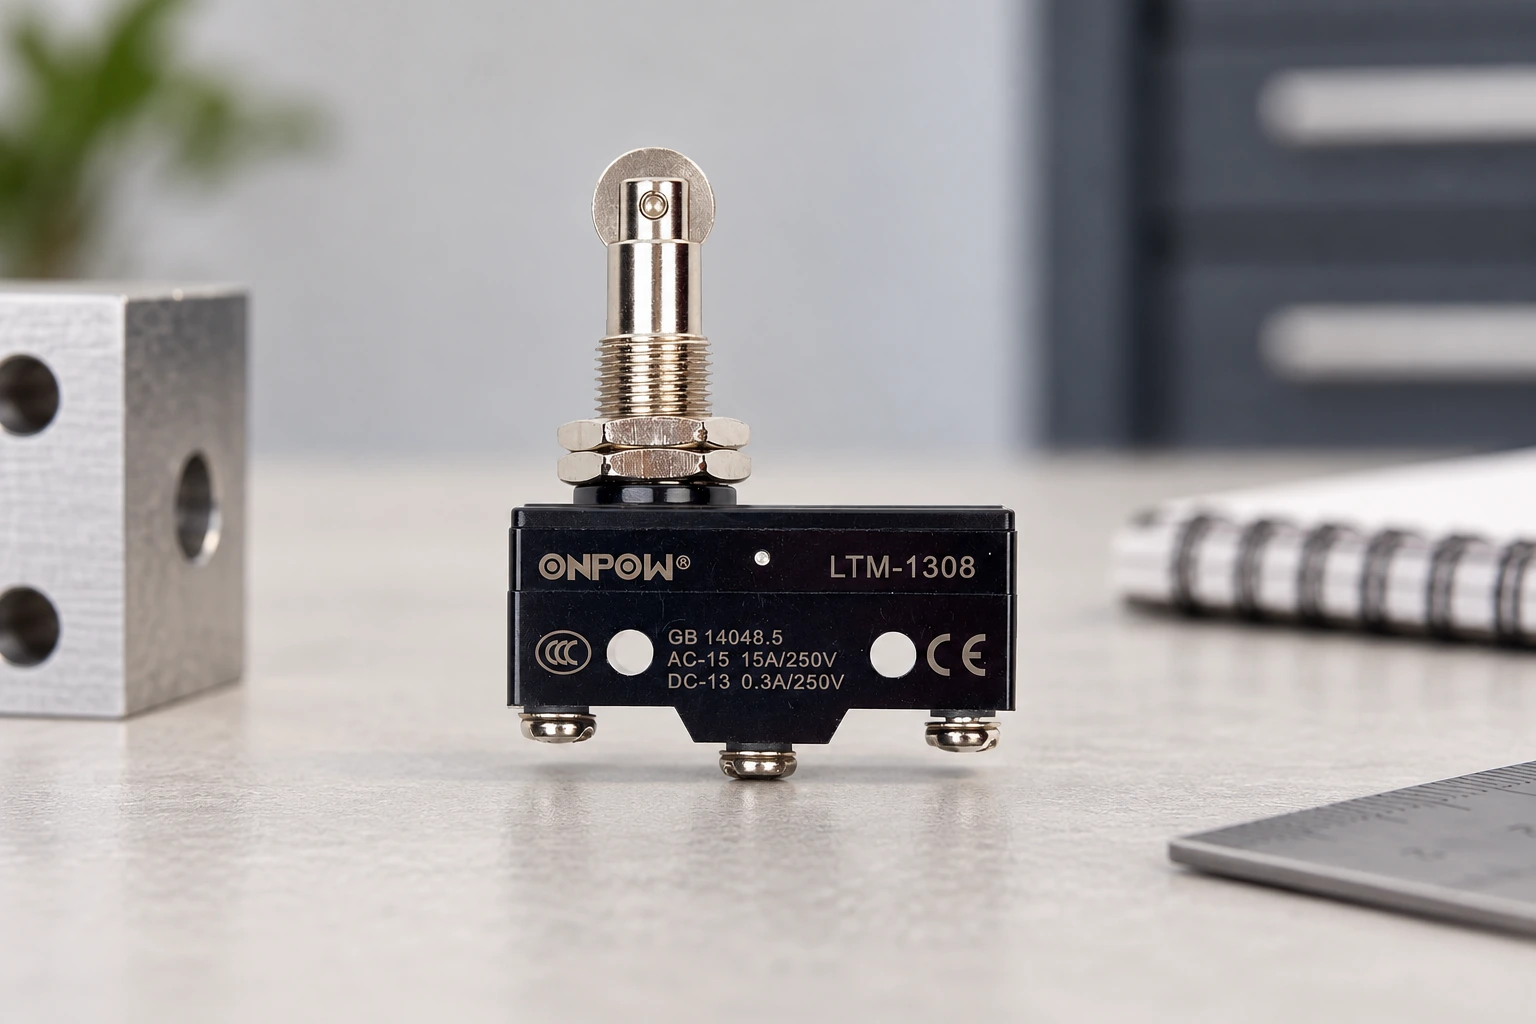
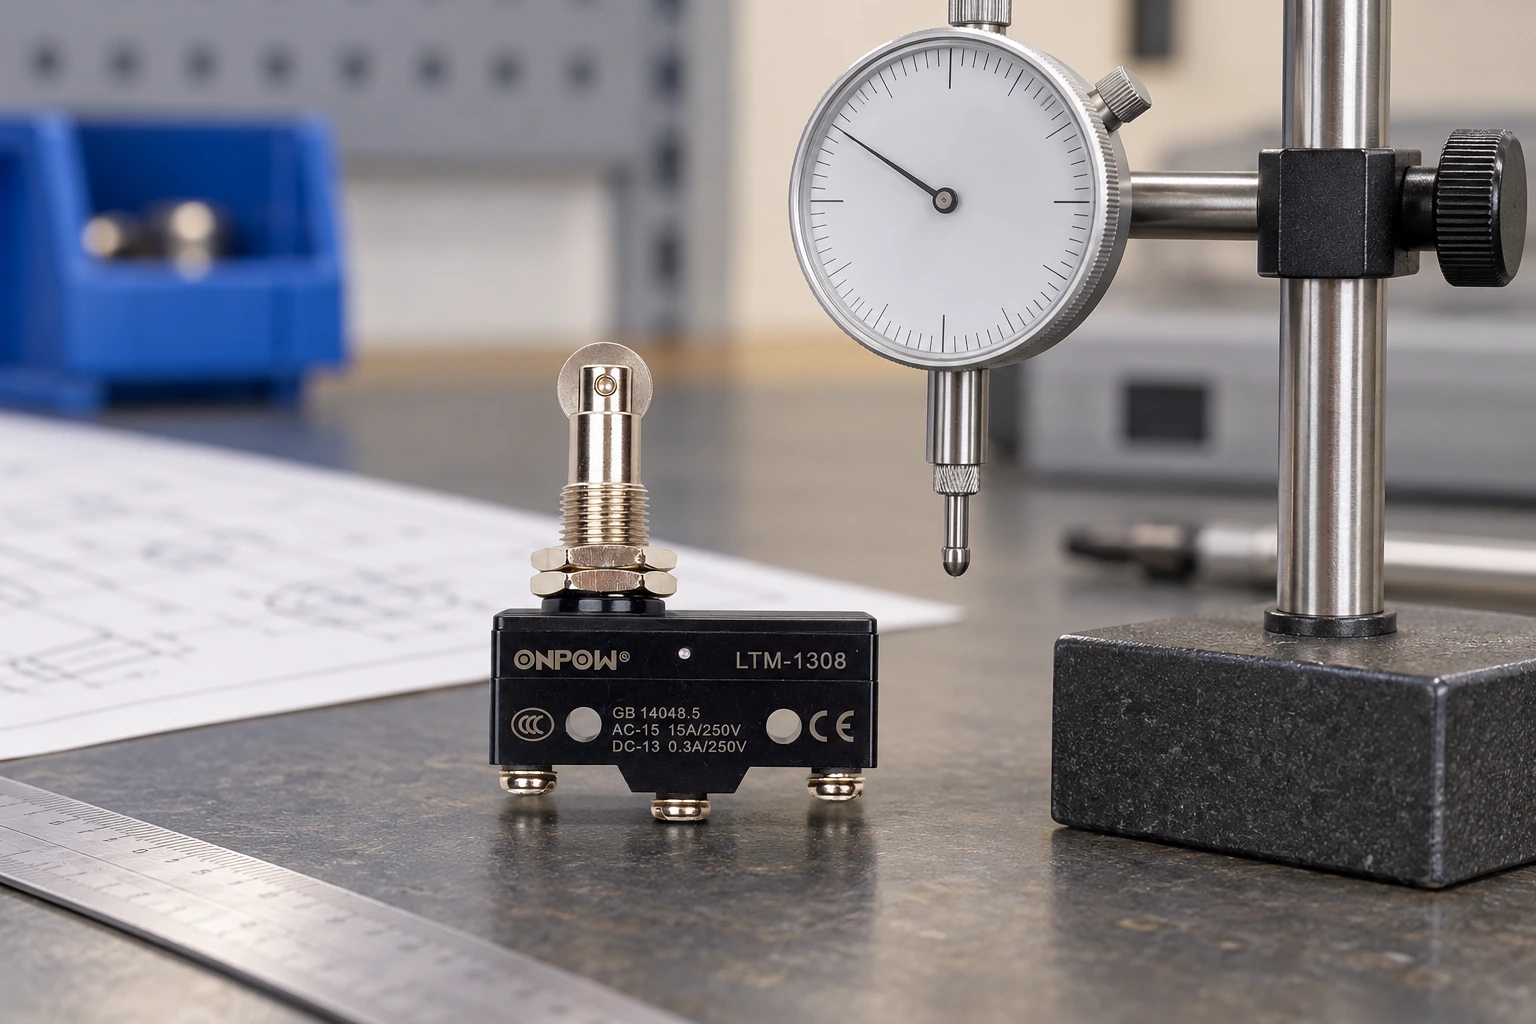
실제 ONPOW LTM-1308 예시 는 그림에 나타납니다. 이는 측정된 이동 한계가 아닌 물리적 롤러-플런저 형태를 보여줍니다. 목표를 설정하기 전에 현재 도면과 적용 가능한 힘/이동 데이터를 확보하십시오.
이동 특성을 전기적 관측 결과와 연계합니다.
접촉 다이어그램은 정상 및 작동 경로를 정의하지만, 기구는 언제 변경되는지 결정합니다. 늦게 나타나는 입력은 목표 이동 부족, 수신기 필터링 또는 프로그램 타이밍 때문일 수 있습니다. 물리적 액추에이터 위치, 분리된 접촉 행동, 수신 입력을 승인된 시험 절차를 통해 비교하여 원인을 구분하십시오.
연속성 계측기는 안정된 접촉 상태를 식별할 수 있지만, 모든 짧은 전환이나 접촉의 전기적 수명을 확립할 수는 없습니다. 타이밍에 민감한 이벤트의 경우, 장비의 엔지니어링 시험 계획에 명시된 측정 방법을 사용하십시오. 과도한 입력 필터링 뒤에 한계 이동 배치를 숨기지 마십시오.
The 리미트 스위치 NO/NC 배선 안내 관련 회로 해석을 다룹니다. 이 IEC 60947-5-1 표준 문서 는 전기기계적 제어 장치에 대한 표준 맥락을 제공하며, 특정 제품의 치수는 제공하지 않습니다.
안전하게 이동 거리를 검증하고 조정 상태를 유지합니다.
적격 인원은 해당 에너지 제어 절차에 따라 설치된 기계를 검사해야 합니다. 저장된 움직임과 전기 에너지는 제어기가 정지 상태를 표시하더라도 남아 있을 수 있습니다. 관련 미국 요구 사항에는 29 CFR 1910.147 이자 29 CFR 1910.333.
지지된 고정구와 적절한 계측기를 사용하여 관련 위치를 측정하십시오. 허용 가능한 이동 범위 내에 머무르십시오; 시험은 내부 정지점에 무리하게 밀어 넣는 이유가 아닙니다. 승인된 작동 시운전 동안, 예상 기구 조건에 따라 접근, 작동 정지, 철수 및 해제를 확인하십시오.
브래킷 위치, 조정 기준, 부품 접미사, 도면 개정판, 측정 결과 및 허용 한계를 기록하십시오. 장비의 유지보수 방법을 사용하여 승인된 설정을 표시하거나 문서화하십시오. 이후 브래킷 또는 액추에이터 변경은 검토를 유발해야 하며, 이전 이동 결과를 계승해서는 안 됩니다.
교육용 동영상
리미트 스위치 설명 | RealPars의 작동 원리. 일반적인 교육 배경. 선택된 제품 도면과 기계 설계를 실제 회로 및 설치에 사용하세요. 유튜브에서 시청하기.
자주 묻는 질문
프리트래avel이 전체 허용 스트로크입니까?
아니요. 접촉 작전 전에 움직임을 설명합니다. 작전 후 허용된 움직임과 최종 위치는 별도로 확인해야 합니다.
오버트래블은 스위치가 움직이는 대상을 멈출 수 있다는 의미인가요?
아니요. 이것은 지정된 액추에이터 허용치일 뿐, 기계 정지 등급이 아닙니다. 기계 설계는 과도한 목표물 움직임을 제어해야 합니다.
왜 같은 액추에이터 위치가 두 개의 접촉 상태를 보여줄 수 있나요?
작동-해제 히스테리시스 밴드 내에서는 상태가 액추에이터가 접근하거나 후퇴하는지에 따라 달라질 수 있습니다. 정확한 메커니즘의 동작을 확인하세요.
레버와 플런저의 이동 거리를 직접 비교할 수 있나요?
측정 기준과 기하학적 구조를 이해한 후에만 가능합니다. 다른 액추에이터 지점에서의 이동은 서로 다른 목표 이동을 나타낼 수 있습니다.
공급자가 여행 검토를 위해 제공해야 하는 것은 무엇인가요?
정확한 액추에이터 도면, 작동 및 해제 정의, 적용 가능한 여행 한도, 힘 데이터, 허용된 작동 방향 및 장착 지침이 필요합니다.
맞춤화
ONPOW undertakes a variety of custom needs for push-button development. Confirm whether packaging, marking or documentation OEM/ODM applies to Micro Switch Pretravel, Overtravel and Differential Movement in the quotation.
최소 주문 수량, 리드타임 및 무역 조건은 여기에서 공개되지 않습니다. 판매 담당자에게 확인해 주시기 바랍니다. sales@onpow.com.