
Pushknop schakelaar debouncing voorkomt dat één mechanische druk of loslaatactie wordt geïnterpreteerd als meerdere snelle elektrische overgangen. De contacten binnen een fysieke schakelaar kunnen kort maken en breken terwijl ze tot rust komen; een snelle controller kan die veranderingen registreren als meerdere invoerevenementen. Een PLC, microcontroller of externe logische schakeling kan de invoer filteren, maar de juiste methode en timing hangen af van de schakelaar, invoerhardware, signaalpad en vereiste reactie. Er is geen universele debounce-tijd die veilig is voor elke knop of machine.
Begin met het onderscheiden van contacthysterese van elektrische ruis, losse aansluitingen, een beschadigde contactblok, of een toepassing die de invoer herhaaldelijk leest. Meet of observeer het signaal op de relevante invoer, controleer de ingebouwde filteropties van de controller, en test zowel het indrukken als het loslaten. ONPOW’s GQ22-L-11E/S drukknopvoorbeeld toont één paneelknopvorm; bevestig het exacte contactblok, bedrading en besturingsvereisten voor het model dat u bestelt. De bredere drukknopbereik bevat andere operatorinterfaces.
Hoe contacthysterese eruitziet op een controllerinvoer
Een mechanische knop schakelt niet altijd perfect van open naar gesloten met één schone rand. Wanneer de contacten elkaar ontmoeten, kunnen kleine mechanische rebounden een korte reeks statuswijzigingen veroorzaken voordat het contact tot rust komt. Een digitale invoer kan meerdere overgangen zien, zelfs als de operator de knop eenmaal heeft ingedrukt. Contacthysterese kan optreden bij zowel indrukken als loslaten, en verschillende schakelaars of monsters van hetzelfde product kunnen zich anders gedragen.
De reactie van de invoer is ook belangrijk. Sommige controllers sample langzaam of bevatten een invoerfilter; anderen gebruiken interrupts of high-speed invoerlogica die kan reageren op korte overgangen. Een signaal dat onschadelijk is voor een langzaam gepolste statusinvoer, kan een probleem vormen voor een teller, edge-triggered routine of gebeurteniswachtrij. Texas Instruments’ schakel-debounce toepassingsoverzicht beschrijft hoe fysieke schakelaars valse triggers kunnen veroorzaken bij logische ingangen en waarom een filter kan helpen. Het componentvoorbeeld is geen specificatie voor een ONPOW-schakelaar of een PLC-module.
Bevestig dat hysterese de werkelijke storing is
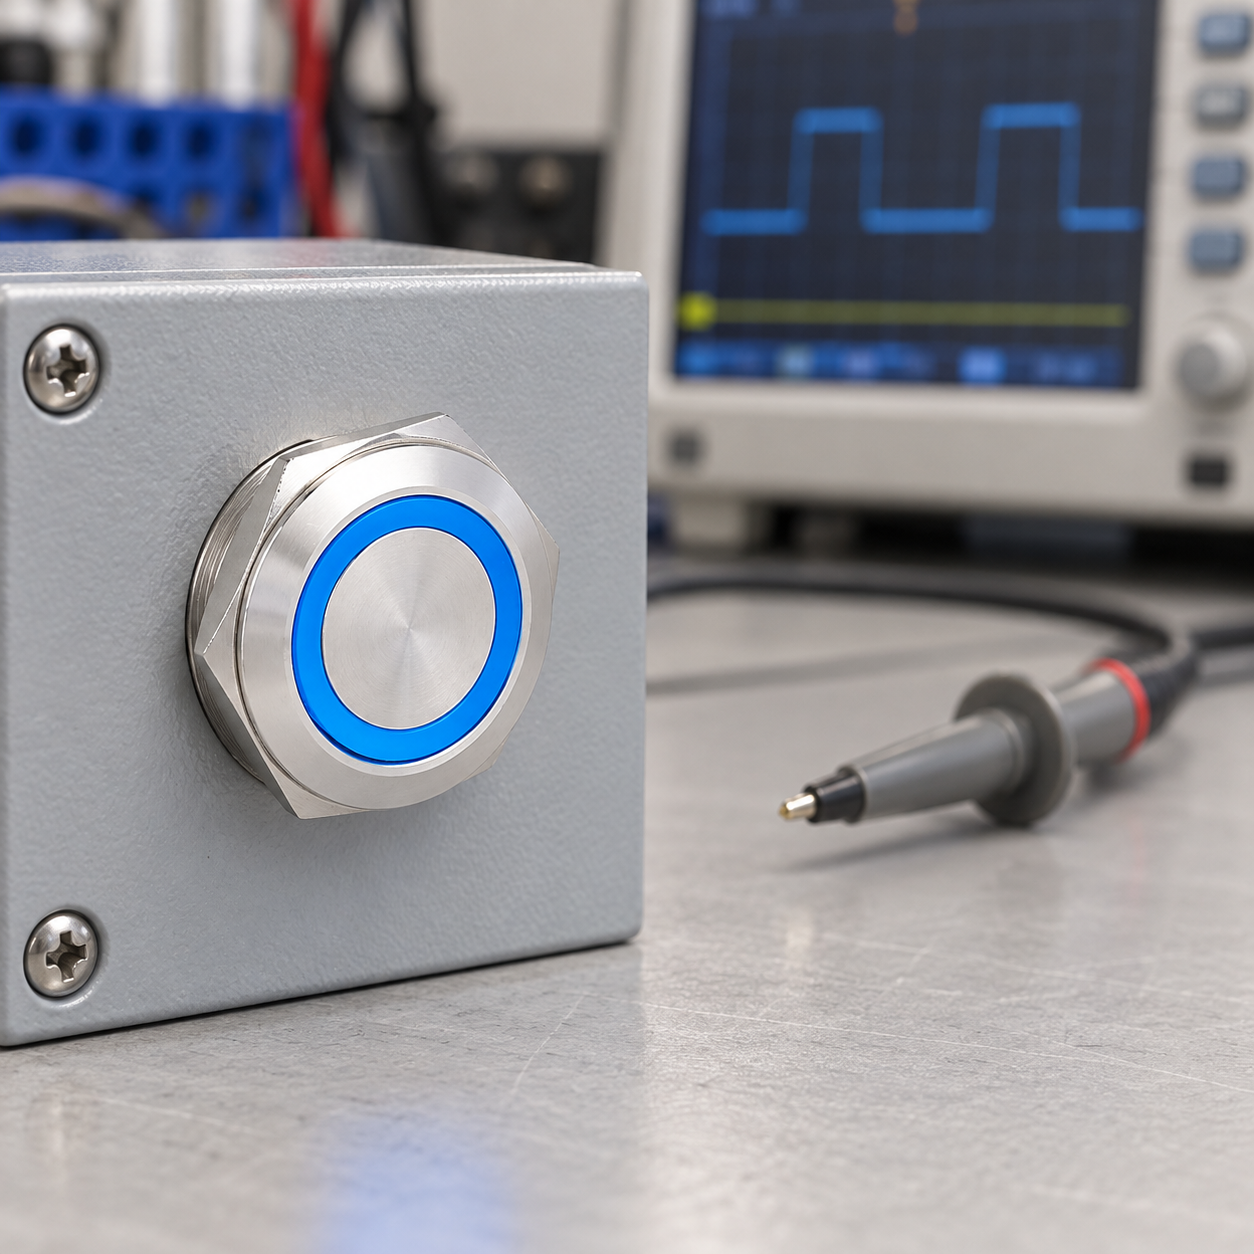
Voordat je een vertraging toevoegt, controleer wat het systeem doet. Kijk naar de ruwe digitale invoerstatus, de edge-detectielogica van het programma en de uitgangsactie. Als een enkele druk meerdere overgangen op de invoer veroorzaakt, kunnen contacthysterese of elektrische ruis betrokken zijn. Als de ruwe invoer stabiel is maar de machine meer dan eens reageert, ligt het probleem mogelijk in de softwarelogica, taakplanning of een herhaald commando-pad.
Andere symptomen kunnen lijken op hysterese:
- Elektrische interferentie: schakelen van belastingen, lange parallelle runs, slechte afscherming of een aardingsprobleem kunnen de invoer verstoren. Een filter kan een symptoom verbergen zonder de bedrading oorzaak te corrigeren.
- Losse of versleten contacten: intermitterend gedrag dat verandert wanneer het paneel wordt aangeraakt of geschud, kan wijzen op een terminal-, connector- of schakelaarfout.
- Verkeerde invoerreferentie: een mismatch tussen bron- en sink-werking, ontbrekende gemeenschappelijke aansluiting of ongeschikte pull-up kan de invoer laten zweven of omgekeerd laten werken.
- Toepassingslogica: code die elke scan telt met de invoer hoog, kan een lange druk meerdere keren registreren, zelfs wanneer de elektrische overgang schoon is.
Gebruik een oscilloscoop of geschikt logisch instrument op een veilige, toegankelijke laagspanningssignaalpunt wanneer het ontwerp dat toelaat. Vergelijk het ruwe contact- of invoer gedrag met de geïnterpreteerde staat van de controller. Sluit nooit een geaard probe aan op een onbekend of netvoedingsreferentie circuit; gebruik daarvoor geschikt geïsoleerde meetapparatuur en gekwalificeerd personeel waar nodig.
Kies een debounce-methode die bij de invoer past
Debouncing kan worden uitgevoerd in software, door een invoerfilter van een PLC, of in hardware. Deze methoden hebben verschillende voor- en nadelen. Een firmwarefilter kan gemakkelijk worden aangepast, terwijl een hardwarefilter kan werken voordat een interrupt of scan van de controller plaatsvindt. Een invoerfilter van een PLC kan al onderdeel zijn van de module. De gekozen methode moet korte maar geldige drukken behouden en voldoen aan de reactietijd die de machine nodig heeft.
| Methode | Waar filtering plaatsvindt | Handig wanneer | Controleer vóór gebruik |
|---|---|---|---|
| Softwarestatusstabilisatie | Toepassingscode accepteert een staat nadat deze gedurende een bepaalde tijd ongewijzigd blijft | Een controllerprogramma kan de toegevoegde reactietijd verdragen | Test druk en los, taak timing, korte drukken en herhaalde gebeurtenissen |
| PLC/module invoerfilter | Invoerhardware of configuratiefilters ondergaan overgangen voordat het programma ze leest | Een PLC-invoer biedt een gedocumenteerde, configureerbare filter | Gebruik de exacte handleiding van de module; bevestig hoe filterinstellingen de respons en snelle invoer beïnvloeden |
| RC plus Schmitt-trigger logica | Analoge randvorming en hysterese conditioneren het signaal voordat digitale logica wordt toegepast | Een hardwarefilter is geschikt en de toleranties van componenten worden begrepen | Verifieer invoer drempels, op- en neergaande gedrag, lekstroom en minimale pulsduur |
| Dedicated interface of veiligheidsgekwalificeerde functie | Een ontworpen module behandelt de invoerconditie | De toepassing vereist een gekwalificeerde interface of een veiligheidsgekwalificeerde architectuur | Gebruik de exacte apparaat instructies en valideer de volledige machinefunctie |
Voor een eenvoudige softwaremethode kan een controller een kandidaattoestand opnemen en deze alleen accepteren nadat herhaalde monsters consistent blijven voor het geconfigureerde interval. Een toestandveranderingsroutine kan dan één gebeurtenis creëren in plaats van op elke scan te reageren terwijl de knop ingedrukt blijft. De drempel moet worden gemeten en gevalideerd; het kopiëren van een vaste vertraging uit een Arduino-voorbeeld of een andere machine kan een industriële besturing traag laten aanvoelen of een korte opdracht missen.
Voor een hardware RC-filter vormen de weerstand en condensator de rand, en een Schmitt-trigger ingang biedt hysterese. TI’s toepassingssamenvatting toont een dergelijke aanpak en bespreekt het kiezen van een tijdconstante voor het relevante schakelgedrag. De waarden die daar worden weergegeven, gelden voor dat circuit en die logische familie, niet voor elke controller-ingang. Microchip’s AN1450 vertraging/debouncer notitie Toont een apparaat-specifieke logica-implementatie. Gebruik die bronnen om methoden te begrijpen, controleer vervolgens de daadwerkelijke invoergrenzen en componentlimieten voor uw ontwerp.
Stel de filter in op basis van gemeten gedrag en de vereiste reactie
Kies geen debounce-tijd alleen omdat het een gangbaar getal op een forum is. Bepaal de kortste legitieme druk die de operator of het proces moet detecteren, meet vervolgens het contactgedrag over representatieve schakelaars en testcondities. Neem zowel openen als sluiten mee, aangezien bounce kan verschillen tussen de druk- en loskanten. Kies een filter dat de waargenomen transienties afwijst terwijl het nog steeds een geldige korte opdracht herkent.
Testen moet meer omvatten dan een enkele nieuwe schakelaar. Overweeg meerdere monsters, bedrijfstemperatuur, montage, vibratie, kabellengte, invoerbedrading en het scan- of sample-interval van de controller waar van toepassing. Een filter dat op de werkbank werkt, kan zich anders gedragen zodra de daadwerkelijke kabelboom, module en machine zijn aangesloten. Bewaar de gekozen instelling in de elektrische of softwaredocumentatie zodat deze tijdens onderhoud kan worden herzien.
Voor gebeurtenistelling of snelle werking, controleer of debounce onaanvaardbare vertraging veroorzaakt of echte pulsen onderdrukt. Een door een mens bediende startopdracht en een high-speed encoder zijn niet hetzelfde signaalbron. Gebruik de high-speed invoer van de controller of een speciaal ontworpen interface wanneer het vereiste gebeurtenispercentage de gewone invoerroute overschrijdt. Als bounce aanhoudt na redelijke filtering, inspecteer dan de fysieke schakelaar en bedrading in plaats van de vertraging oneindig te verhogen.
Zet de knop en controller samen in bedrijf
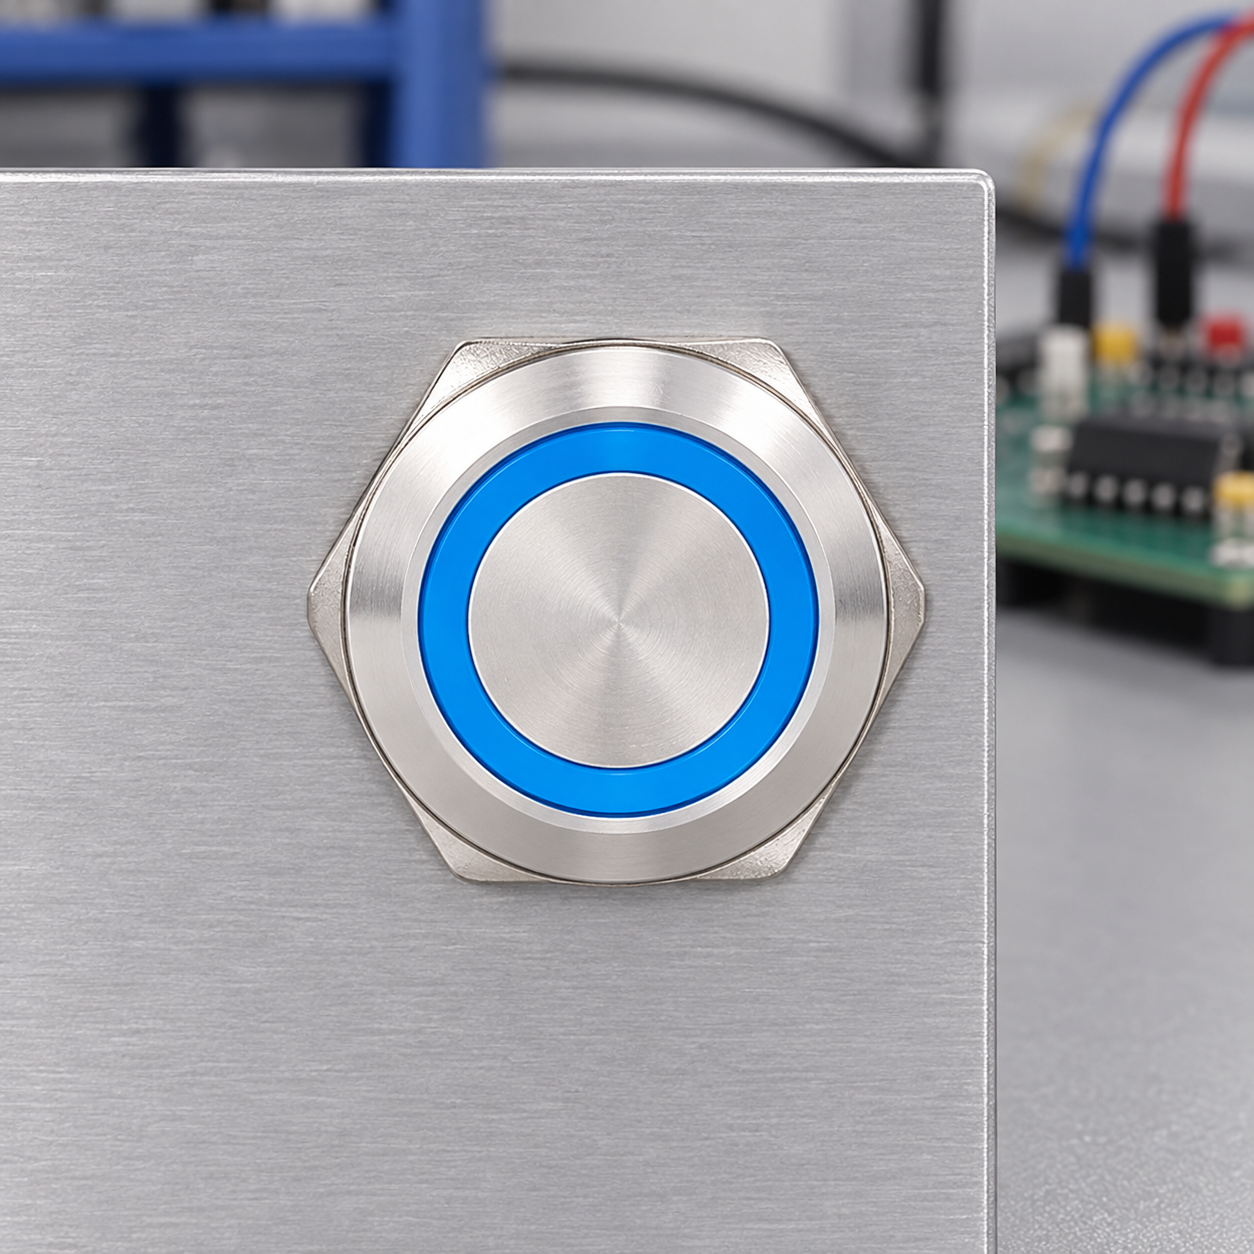
Het paneelschakelaar, contactblok, bedrading, invoermodule en programma vormen één interface. Bevestig de NO/NC-contactopstelling uit de exacte productdocumentatie, en controleer hoe dat contact overeenkomt met het elektrische invoertype van de controller. Voor context over contactlabels en bedrading, zie de bestaande push-button installatie- en bedradinggids en 4-pins push-button bedrading artikel. Noch een vooraanzichtfoto noch een kleurring bepaalt de terminalindeling voor een gemonteerde operator.
Tijdens ingebruikname, registreer ruwe invoertransities, gefilterde invoerstatussen en de resulterende opdrachten voor één druk en één los. Test een bewuste korte druk, een lange druk, snelle herhaalde drukken op het vereiste tempo, en herstel na een stroomcyclus indien relevant. Bevestig dat de machine elke geldige opdracht één keer uitvoert en dat geen opdracht verloren gaat. Vraag een operator om de geïnstalleerde bediening in de echte positie te gebruiken en controleer of de reactie duidelijk en tijdig blijft.
Voeg geen algemene softwarevertraging toe aan een noodstop, beveiligingsinterlock of andere veiligheidsfunctie. Veiligheidsgerelateerde besturingen vereisen een geschikte veiligheidsgecertificeerde architectuur en validatie tegen de risicoanalyse van de machine en de toepasselijke eisen. IEC 60204-1 behandelt elektrische apparatuur van machines, maar een debounce-instelling op zich maakt een circuit niet veilig. Volg het goedgekeurde ontwerp van de machinebouwer en het gekwalificeerde veiligheidsingenieursproces.
Veelvoorkomende debouncing-fouten
Filtering zonder de invoer te observeren. Bepaal eerst of de meerdere transities elektrisch aanwezig zijn of door programmalogica worden geïntroduceerd.
Gebruik overal een grote vaste vertraging. Een lange venstertijd kan een besturing onresponsief laten aanvoelen of geldige korte drukken missen. Gebruik gemeten gedrag en de vereiste gebeurtenistiming.
Filtering alleen de drukrand. Losbounce kan ook extra gebeurtenissen veroorzaken. Test beide richtingen en verifieer de gekozen methode van de controller.
Gebruik een condensator zonder de invoer te controleren. Langzame randen, lekkage, invoer drempels en hysteresis kunnen de manier waarop een controller het signaal leest veranderen. Volg de documentatie van het onderdeel en de module.
Het behandelen van een defect contact als een softwareprobleem. Een losse aansluiting, beschadigde contactblok, vervuiling of interferentie kan een fysieke reparatie vereisen, niet meer filtering.
Het ontkoppelen van een veiligheidscircuit met gewone code. Een algemene timer is geen veiligheidsgecertificeerde functie. Gebruik het ontworpen veiligheidsapparaat en de gevalideerde architectuur.
Educatieve video
Deze korte maker tutorial toont software debounce voor een microcontroller drukknop. Het is nuttig om het basisidee van “één fysieke druk, één logische gebeurtenis” te zien, maar de controller en timing zijn slechts voorbeelden. Ze specificeren geen instelling voor een PLC of ONPOW drukknop.
Bekijk het voorbeeld van debounce van de microcontroller drukknop.
Veelgestelde vragen
Heeft elke drukknopschakelaar debounce nodig?
Nee. De behoefte hangt af van de schakelaar, invoermodule, toepassingslogica en reactievermogen. Controleer de ruwe invoer en documentatie van de module voordat u een filter toevoegt.
Kan contactbounce optreden wanneer de knop wordt losgelaten?
Ja. Druk- en losgedrag kunnen verschillen, dus valideer beide randen en zorg ervoor dat de gekozen software- of hardwaremethode het evenement afhandelt dat de machine nodig heeft.
Welke debounce-tijd moet ik gebruiken voor een PLC-ingang?
Er is geen universele waarde. Gebruik het gedocumenteerde filterbereik van de module, meet het representatieve schakelaarsgedrag en bevestig dat de resulterende vertraging geen geldige korte opdracht verbergt.
Verbetert een grotere RC-condensator altijd de ontkoppeling?
Nee. Een grotere tijdconstante kan de respons vertragen, logische drempels beïnvloeden en geldige gebeurtenissen onderdrukken. Controleer de toleranties van weerstand/condensator, inputlekken, hysterese, en de gespecificeerde randvoorwaarden van de controller.
Moet een noodstop worden gedebounced in gewone PLC-code?
Geen algemene debounce-instelling mag worden vervangen door een gevalideerd veiligheidsontwerp. Gebruik de aangewezen veiligheidsgekwalificeerde apparaten en controllerarchitectuur zoals gedefinieerd door de risicoanalyse van de machine.
Referenties
- Texas Instruments: Debounce een schakelaar (SCEA094)
- Microchip AN1450: Delay Blok / Debouncer
- IEC 60204-1 — Veiligheid van machines, elektrische uitrusting van machines