
Peredaman pantulan (debouncing) tombol tekan mencegah satu kali penekanan atau pelepasan mekanis diartikan sebagai beberapa transisi elektrik yang cepat. Kontak di dalam sakelar fisik dapat terhubung dan terputus secara singkat saat kontak tersebut stabil; pengontrol yang cepat dapatmendaftarkan perubahan tersebut sebagai beberapa kejadian masukan. PLC, mikrokontroler, atau rangkaian logika eksternal dapat memfilter masukan, namun metode dan waktu yang tepat bergantung pada sakelar, perangkat keras masukan, jalur sinyal, dan respons yang diperlukan. Tidak ada waktu redam universal yang aman untuk setiap tombol atau mesin.
Mulai dengan membedakan pantulan kontak dari derau (noise) elektrik, terminal yang longgar, blok kontak yang rusak, atau aplikasi yang membaca masukan secara berulang. Ukur atau amati sinyal pada masukan yang relevan, periksa opsi filter bawaan pengontrol, dan uji perilaku penekanan maupun pelepasan. Contoh tombol tekan contoh tombol tekan GQ22-L-11E/S menunjukkan salah satu bentuk tombol panel; pastikan blok kontak, pengkabelan, dan persyaratan kontrol yang tepat untuk model yang Anda pesan. Yang lebih luas push-button range mencakup antarmuka operator lainnya.
Seperti apa bentuk pantulan kontak pada masukan pengontrol
Tombol mekanis tidak selalu bertransisi dari terbuka ke tertutup dalam satu tepi yang sangat bersih. Saat kontak bertemu, pantulan mekanis kecil dapat menyebabkan serangkaian singkat perubahan status sebelum kontak stabil. Masukan digital dapat melihat beberapa transisi meskipun operator menekan tombol sekali. Pantulan kontak dapat terjadi pada penekanan maupun pelepasan, dan sakelar yang berbeda atau sampel dari produk yang sama dapat berperilaku berbeda.
Respons masukan juga penting. Beberapa pengontrol mengambil sampel secara lambat atau menyertakan filter masukan; yang lain menggunakan interupsi atau logika masukan kecepatan tinggi yang dapat bereaksi terhadap transisi pendek. Sinyal yang tidak berbahaya untuk status masukan yang disampling secara lambat dapat menjadi masalah bagi penghitung, rutinitas yang dipicu oleh tepi (edge-triggered), atau antrean kejadian. Ringkasan aplikasi peredaman sakelar’ ringkasan aplikasi peredaman sakelar menjelaskan bagaimana sakelar fisik dapat menciptakan pemicu palsu pada masukan logika dan mengapa filter dapat membantu. Contoh komponennya bukanlah spesifikasi untuk sakelar ONPOW atau modul PLC.
Pastikan bahwa pantulan merupakan kesalahan yang sebenarnya
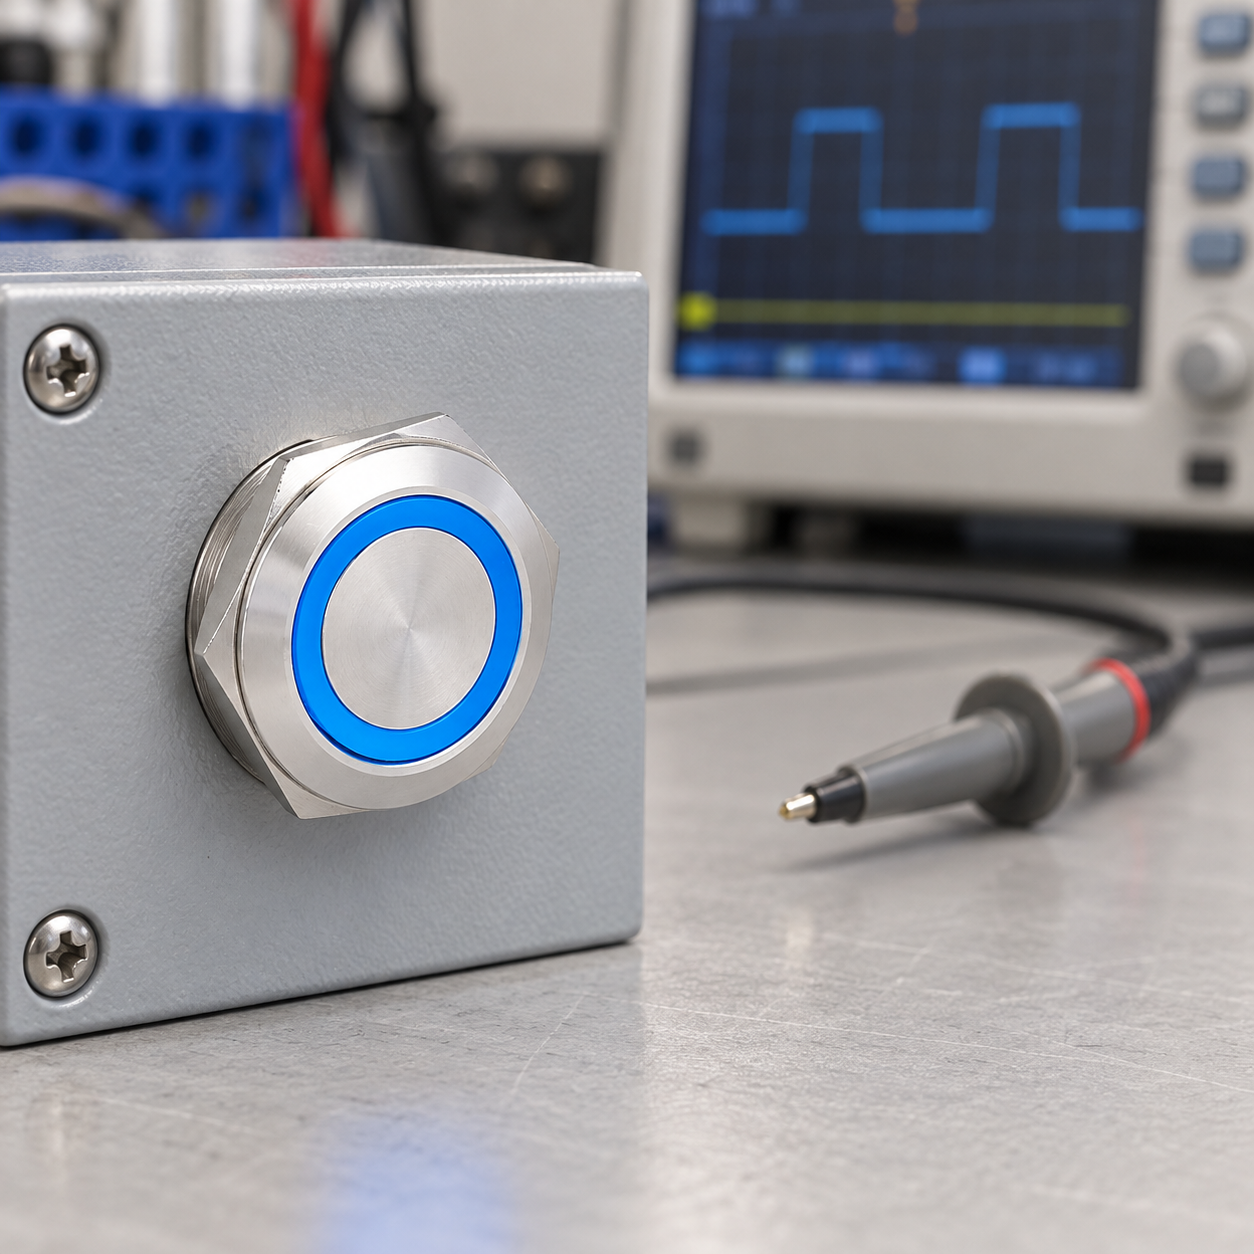
Sebelum menambahkan penundaan, periksa apa yang sedang dilakukan oleh sistem. Perhatikan status masukan digital mentah, logika deteksi tepi program, dan tindakan keluaran. Jika satu penekanan menghasilkan beberapa transisi pada masukan, pantulan kontak atau derau elektrik mungkin terlibat. Jika masukan mentah stabil tetapi mesin merespons lebih dari sekali, masalahnya mungkin berada dalam logika perangkat lunak, penjadwalan tugas, atau jalur perintah berulang.
Gejala lain dapat menyerupai pantulan:
- Interferensi elektrik: beban switching, jalur paralel panjang, perlindungan yang buruk, atau masalah grounding dapat mengganggu input. Filter mungkin menyembunyikan gejala tanpa memperbaiki penyebab wiring.
- Koneksi longgar atau aus: perilaku intermiten yang berubah saat panel disentuh atau diguncang mungkin menunjukkan kerusakan pada terminal, konektor, atau saklar.
- Referensi input yang salah: ketidaksesuaian sumber/sink, missing common, atau pull-up yang tidak sesuai dapat membuat input mengambang atau terbalik.
- Logika aplikasi: kode yang menghitung setiap pemindaian dengan input tinggi dapat mendaftarkan tekanan lama berkali-kali bahkan saat transisi listrik bersih.
Gunakan osiloskop atau instrumen logika yang sesuai di titik sinyal tegangan rendah yang aman dan dapat diakses saat desain mengizinkan. Bandingkan perilaku kontak/input mentah dengan status yang diinterpretasikan oleh pengendali. Jangan pernah menghubungkan probe grounding ke sirkuit yang tidak diketahui atau berreferensi ke listrik utama; gunakan peralatan pengukuran isolasi yang sesuai dan personel yang berkualifikasi jika diperlukan.
Pilih metode peredaman yang sesuai dengan masukan
Debouncing dapat dilakukan dalam perangkat lunak, oleh filter input PLC, atau dalam perangkat keras. Metode ini memiliki kompromi yang berbeda. Filter firmware bisa mudah disesuaikan, sementara filter perangkat keras dapat beraksi sebelum interupsi atau pemindaian pengendali. Filter input PLC mungkin sudah menjadi bagian dari modul. Metode yang dipilih harus mempertahankan tekanan singkat tetapi valid dan memenuhi waktu respons yang dibutuhkan mesin.
| Metode | Dimana filtering terjadi | Berguna saat | Periksa sebelum digunakan |
|---|---|---|---|
| Stabilisasi status perangkat lunak | Kode aplikasi menerima status setelah tetap tidak berubah selama interval yang ditentukan | Program pengendali dapat mentolerir waktu respons tambahan tersebut | Uji tekan dan lepas, pengaturan waktu tugas, tekanan singkat, dan kejadian berulang |
| Filter input PLC/modul | Filter perangkat keras atau konfigurasi input yang mengubah transisi sebelum program membacanya | Input PLC menyediakan filter terdokumentasi dan dapat dikonfigurasi | Gunakan manual modul yang tepat; konfirmasi bagaimana pengaturan filter mempengaruhi respons dan input cepat |
| RC plus logika Schmitt-trigger | Pembentukan tepi analog dan kondisi histeresis mempersiapkan sinyal sebelum logika digital | Filter perangkat keras sesuai dan toleransi komponen dipahami | Verifikasi ambang input, perilaku naik/turun, kebocoran, dan lebar pulsa minimum |
| Antarmuka khusus atau fungsi berperingkat keselamatan | Sebuah modul yang dirancang menangani kondisi input | Aplikasi memerlukan antarmuka yang memenuhi syarat atau arsitektur berperingkat keselamatan | Gunakan instruksi perangkat yang tepat dan validasi fungsi mesin secara lengkap |
Untuk metode perangkat lunak sederhana, pengendali dapat merekam keadaan kandidat dan menerimanya hanya setelah sampel berulang tetap konsisten selama interval yang dikonfigurasi. Rutinitas perubahan keadaan kemudian dapat membuat satu peristiwa daripada bereaksi terhadap setiap pemindaian saat tombol tetap ditekan. Ambang harus diukur dan divalidasi; menyalin penundaan tetap dari contoh Arduino atau mesin lain dapat membuat kontrol industri terasa lambat atau melewatkan perintah singkat.
Untuk filter RC perangkat keras, resistor dan kapasitor membentuk tepi, dan input Schmitt-trigger menyediakan histeresis. Ringkasan aplikasi TI menunjukkan salah satu pendekatan tersebut dan membahas pemilihan konstanta waktu untuk perilaku saklar yang relevan. Nilai yang ditunjukkan di sana berlaku untuk rangkaian dan keluarga logika tersebut, bukan setiap input pengendali. Microchip’s Catatan penundaan/debouncer AN1450 mendemonstrasikan implementasi logika khusus perangkat. Gunakan sumber tersebut untuk memahami metode, lalu periksa ambang batas input aktual dan batas komponen untuk desain Anda.
Atur filter berdasarkan perilaku yang diukur dan respons yang diperlukan
Jangan memilih waktu debounce hanya karena itu adalah angka yang umum di forum. Tentukan penekanan sah terpendek yang harus dideteksi oleh operator atau proses, lalu ukur perilaku kontak pada saklar yang representatif dan kondisi pengujian. Sertakan pembukaan dan penutupan, karena pantulan (bounce) dapat berbeda antara tepi penekanan dan pelepasan. Pilih filter yang menolak transien yang diamati tetapi tetap mengenali perintah singkat yang valid.
Pengujian harus mencakup lebih dari satu saklar baru. Pertimbangkan beberapa sampel, suhu operasional, pemasangan, getaran, panjang kabel, pengkabelan input, dan interval pemindaian atau sampel pengontrol jika berlaku. Filter yang bekerja di meja kerja mungkin berperilaku berbeda setelah kabel, modul, dan mesin yang sebenarnya terhubung. Simpan pengaturan yang dipilih dalam dokumentasi kelistrikan atau perangkat lunak sehingga dapat ditinjau selama servis.
Untuk penghitungan kejadian atau operasi cepat, periksa apakah debounce menciptakan latensi yang tidak dapat diterima atau menekan pulsa nyata. Perintah mulai yang dioperasikan manusia dan enkoder berkecepatan tinggi bukanlah sumber sinyal yang sama. Gunakan input berkecepatan tinggi pengontrol atau antarmuka khusus ketika tingkat kejadian yang diperlukan melebihi jalur input biasa. Jika pantulan berlanjut setelah penyaringan yang wajar, periksa saklar fisik dan pengkabelan daripada meningkatkan penundaan secara tak terbatas.
Komisioning tombol dan pengontrol secara bersamaan
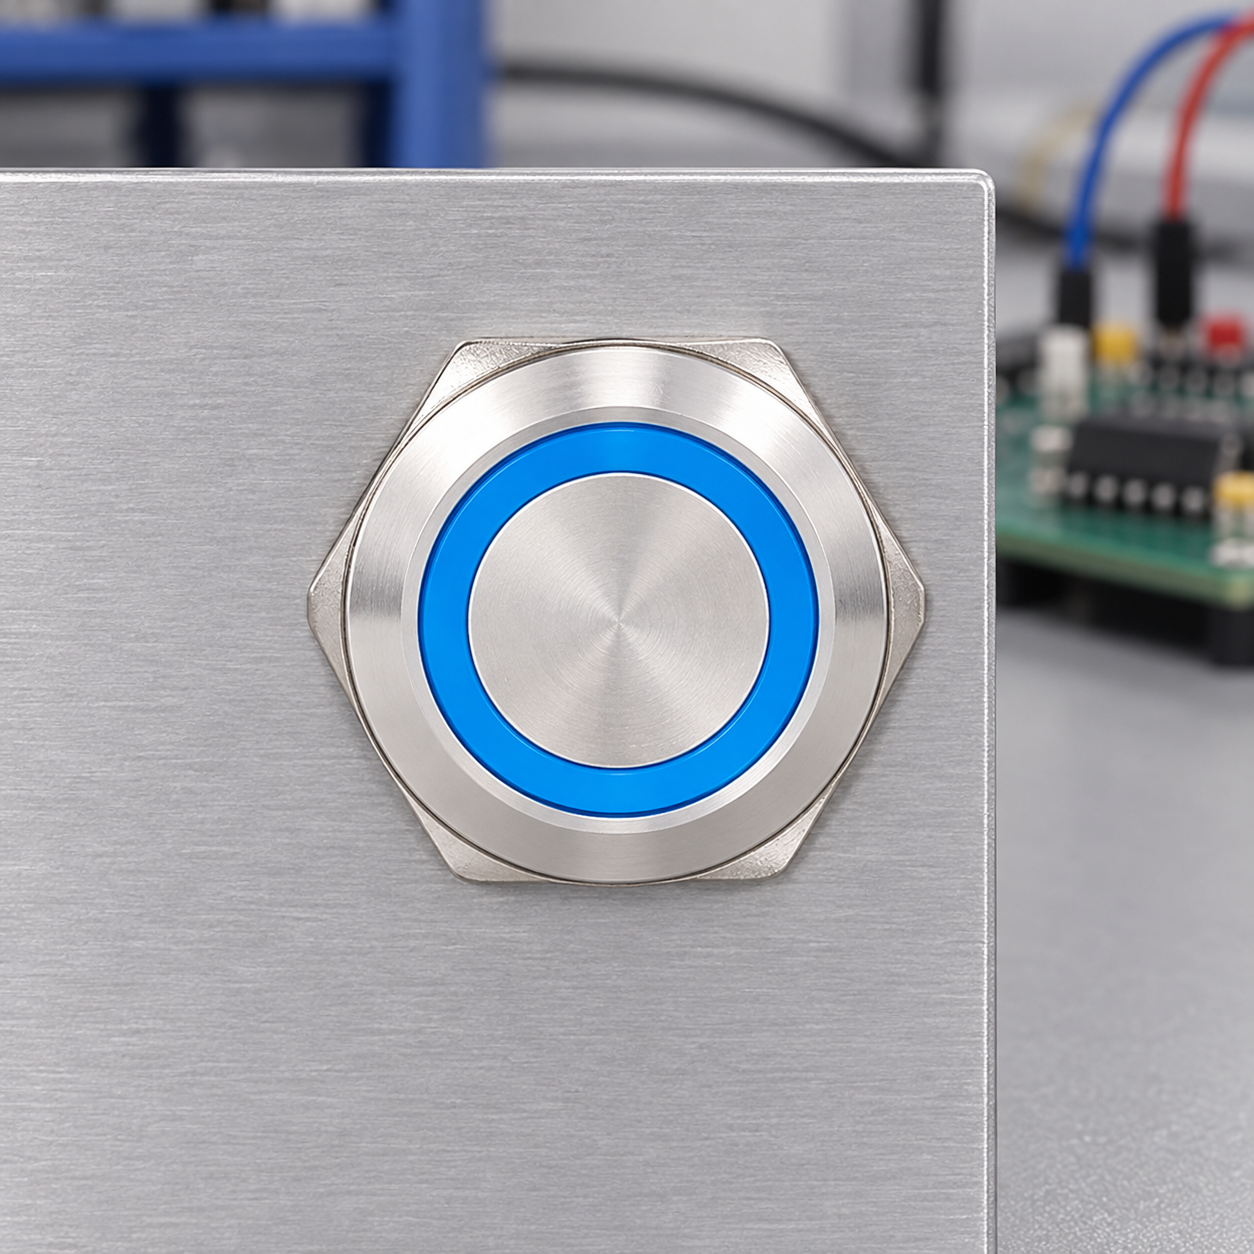
Saklar panel, blok kontak, pengkabelan, modul input, dan program membentuk satu antarmuka. Konfirmasikan susunan kontak NO/NC dari dokumentasi produk yang tepat, lalu periksa bagaimana kontak tersebut dipetakan ke jenis input listrik pengontrol. Untuk konteks mengenai label kontak dan pengkabelan, lihat panduan yang ada panduan pemasangan dan pengkabelan tombol tekan dan artikel pengkabelan tombol tekan 4-pin. Baik foto bagian depan maupun cincin warna tidak menetapkan peta terminal untuk operator yang dirakit.
Selama pengoperasian, catat transisi input mentah, status input yang difilter, dan perintah yang dihasilkan untuk satu penekanan dan satu pelepasan. Uji penekanan pendek yang disengaja, penekanan panjang, penekanan berulang yang cepat pada tingkat yang diperlukan, dan pemulihan setelah siklus daya jika relevan. Konfirmasikan bahwa mesin mengeksekusi setiap perintah valid sekali dan tidak ada perintah yang hilang. Minta operator untuk menggunakan kontrol yang dipasang di posisi sebenarnya dan periksa apakah respons tetap jelas dan tepat waktu.
Jangan menambahkan penundaan perangkat lunak serbaguna ke pemberhentian darurat, interlock pelindung, atau fungsi keselamatan lainnya. Kontrol yang berkaitan dengan keselamatan memerlukan arsitektur yang memiliki peringkat keselamatan yang sesuai dan validasi terhadap penilaian risiko mesin dan persyaratan yang berlaku. IEC 60204-1 mencakup peralatan listrik mesin, tetapi pengaturan debounce dengan sendirinya tidak membuat suatu rangkaian menjadi aman. Ikuti desain yang disetujui oleh pembuat mesin dan proses teknik keselamatan yang berkualifikasi.
Kesalahan peredaman yang sering terjadi
Melakukan penyaringan tanpa mengamati input. Pertama, tentukan apakah beberapa transisi tersebut ada secara kelistrikan atau diperkenalkan oleh logika program.
Menggunakan penundaan tetap yang besar di mana-mana. Jendela waktu yang lama dapat membuat kontrol terasa tidak responsif atau melewatkan penekanan pendek yang valid. Gunakan perilaku yang diukur dan waktu kejadian yang diperlukan.
Hanya menyaring tepi penekanan. Pantulan pelepasan juga dapat menciptakan kejadian tambahan. Uji kedua arah dan verifikasi metode yang dipilih pengontrol.
Menggunakan kapasitor tanpa memeriksa input. Tepi yang lambat, kebocoran, ambang input, dan hysteresis dapat mengubah cara pengontrol membaca sinyal. Ikuti dokumentasi komponen dan modul.
Menganggap kontak yang gagal sebagai masalah perangkat lunak. Terminal yang longgar, blok kontak yang rusak, kontaminasi, atau gangguan mungkin memerlukan perbaikan fisik, bukan penyaringan lebih lanjut.
Debouncing rangkaian keselamatan dengan kode biasa. Timer serba guna bukanlah fungsi yang berperan dalam keselamatan. Gunakan perangkat keselamatan yang dirancang dan arsitektur yang tervalidasi.
Video edukasi
Tutorial singkat pembuat ini menunjukkan debounce perangkat lunak untuk tombol tekan mikrokontroler. Ini berguna untuk melihat ide dasar “tekan fisik satu kali, satu peristiwa logis” , tetapi pengontrol dan waktunya hanyalah contoh. Mereka tidak menentukan pengaturan untuk PLC atau tombol tekan ONPOW.
Tonton contoh debounce tombol tekan mikrokontroler.
Pertanyaan yang sering diajukan
Apakah setiap saklar tombol tekan perlu debounce?
Tidak. Kebutuhannya bergantung pada sakelar, modul input, logika aplikasi, dan persyaratan respons. Periksa sinyal input mentah dan dokumentasi modul sebelum menambahkan filter.
Apakah bouncing kontak dapat terjadi saat tombol dilepaskan?
Ya. Perilaku saat tombol ditekan dan dilepaskan dapat berbeda, jadi validasi kedua tepi sinyal tersebut dan pastikan metode perangkat lunak atau perangkat keras yang dipilih mampu menangani peristiwa yang dibutuhkan oleh mesin.
Berapa waktu debounce yang harus saya gunakan untuk input PLC?
Tidak ada nilai universal. Gunakan rentang filter yang didokumentasikan oleh modul, ukur perilaku saklar yang mewakili, dan pastikan bahwa penundaan yang dihasilkan tidak menyembunyikan perintah singkat yang valid.
Apakah kapasitor RC yang lebih besar selalu meningkatkan debounce?
Tidak. Konstanta waktu yang lebih besar dapat memperlambat respons, mempengaruhi ambang logika, dan menekan kejadian yang valid. Periksa toleransi resistor/kapasitor, kebocoran input, hysteresis, dan persyaratan tepi yang ditentukan oleh pengendali.
Haruskah debounce pada penghentian darurat dilakukan dalam kode PLC biasa?
Pengaturan debounce umum tidak boleh digantikan dengan desain keselamatan yang telah divalidasi. Gunakan perangkat yang diberi peringkat keselamatan dan arsitektur pengendali yang ditentukan oleh penilaian risiko mesin.
Referensi
- Texas Instruments: Debounce Saklar (SCEA094)
- Microchip AN1450: Delay Block/Debouncer
- IEC 60204-1: Keamanan mesin — peralatan listrik mesin