

Un interrupteur de fin de course pour un actionneur linéaire doit changer son signal avant que le mécanisme en mouvement n'atteigne une position dommageable, permettre la distance d'arrêt requise, et rester dans la course autorisée de l'interrupteur. Commencez par identifier si l'actionneur possède un contrôle de fin de course interne et ce qu'un interrupteur externe doit ajouter : rétroaction de processus, une commande d'arrêt réglable ou une fonction de protection spécifique. Ce sont des exigences différentes. Le placement dépend du mouvement cible, du point de fonctionnement, du délai du contrôleur, de la coast de l'actionneur, des tolérances mécaniques et du réarmement. Ne supposez pas qu'un micro-interrupteur externe ordinaire peut interrompre directement un moteur ou remplacer la protection interne de l'actionneur.
Définissez d'abord la tâche de l'interrupteur externe
Un actionneur linéaire peut contenir un commutateur de fin de course interne, un contrôle électronique, une rétroaction de position ou une combinaison de ceux-ci. Lisez sa documentation réelle avant d'ajouter un dispositif externe. Un interrupteur externe peut fournir un signal de processus plus tôt ou une autre entrée de contrôle définie, mais son rôle doit être indiqué sur le dessin de l'équipement.
Distinguez une commande de position d'un arrêt de protection indépendant. Un contrôleur de processus peut utiliser un signal de limite pour arrêter le mouvement normal, tandis qu'une fonction de protection séparée peut nécessiter une architecture différente et des dispositifs appropriés. Qualifier un interrupteur de limite finale n'établit pas la fiabilité ou la réponse aux défauts de l'ensemble du système.
Le guide micro-switch versus limiteur explique la distinction entre composant et dispositif emballé. Pour les interfaces d'actionneurs, utilisez types d'actionneurs à interrupteur de fin de course. Cet article se concentre sur le placement d'un dispositif externe autour du mouvement linéaire.
Localisez la cible et son parcours complet
Choisissez une surface ou un came cible dont le mouvement est bien défini par rapport à l'interrupteur. Identifiez la direction d'approche, le point de contact, la position finale de fonctionnement et le chemin de retrait. La cible doit rencontrer l'actionneur sélectionné dans sa direction autorisée, sans charger latéralement un poussoir ni frapper un levier en dehors de sa zone de contact prévue.
Prenez en compte le chariot, les supports, le jeu de guidage, la tolérance de course de l'actionneur et toute déflexion dépendante de la charge. L'interrupteur doit être accessible pour inspection sans devenir vulnérable au maniement normal du matériel ou aux activités de maintenance. Protégez le trajet du câble contre la voie mobile et tout point de pincement.
Une cible doit rester activée pendant la durée prévue et se libérer de manière fiable lorsque le mécanisme s'éloigne. Un interrupteur monté à un endroit que la carriage frôle simplement peut donner un signal bref que le récepteur pourrait manquer ou mal interpréter.
Fixez une position de déclenchement avec une marge d'arrêt
Le point de fonctionnement du contact n'est pas le même que la position finale de la machine. Le signal de commande doit traverser l'entrée, la logique, la sortie, le pilote et le système mécanique avant que le mouvement ne cesse. La distance parcourue pendant cette réponse doit être prise en compte dans la revue de positionnement.
| Entrée de positionnement | Ce qu'il faut établir | Effet sur la position du déclencheur |
|---|---|---|
| Position de fonctionnement de l'interrupteur | Données exactes de l'actionneur et tolérance | Là où commence la transition électrique |
| Délai d'entrée et de logique | Comportement vérifié du récepteur et du programme | Le mouvement continue avant la commande d'arrêt |
| Réponse du pilote et de l'actionneur | Comportement réel d'arrêt de l'équipement | Mouvement supplémentaire après la commande |
| Variation mécanique | Tolérances du support, de la cible, du guide et de la course | Premier et dernier moment d'opération efficace |
| Charge et direction | Conditions de mouvement pertinentes | La distance d'arrêt peut varier |
| Réinitialiser le chemin | Cible de retrait et de position de déblocage | Le mouvement inverse restaure-t-il le signal |
Utilisez les données de réponse mesurées ou déclarées de l’équipement. N’utilisez pas un article de commutateur générique pour attribuer une distance d’arrêt universelle.
Estimez une marge de mouvement sans la considérer comme une garantie
Pour un intervalle de vitesse constante simplifié, la distance est égale à la vitesse multipliée par le temps écoulé : d = v × t. Si la vitesse est en millimètres par seconde et le temps en secondes, la distance est en millimètres. Cela peut estimer le mouvement pendant un délai électrique connu, mais n’inclut pas tous les effets de freinage, de coast ou de charge.
À titre de calcul illustratif non lié à une classification ONPOW, un chariot se déplaçant à 20 mm/s parcourt 2 mm lors d’un intervalle de réponse de 0,1 s. L’installation nécessite toujours le mouvement d’arrêt mesuré après la commande et sa marge de tolérance. Cet exemple n’est pas une distance d’approche autorisée ou un calcul de stop de protection validé.
Utilisez les conditions pertinentes les moins favorables dans la revue, y compris la direction et la charge lorsqu’elles affectent le mouvement. Lorsque la fonction est protectrice, l’évaluation des risques approuvée et la conception de sécurité déterminent la méthode et la marge requises. Un calcul de vitesse nominale seul est insuffisant.
Ne faites pas absorber l'interrupteur par la course restante
La cible ne doit pas comprimer l’actionneur au-delà de son déplacement autorisé pendant que le mécanisme s’arrête. Un arrêt mécanique externe ou un profil de cible approprié doit contrôler tout mouvement excessif si nécessaire. La position finale interne du commutateur n’est pas une classification générale d’arrêt de machine.
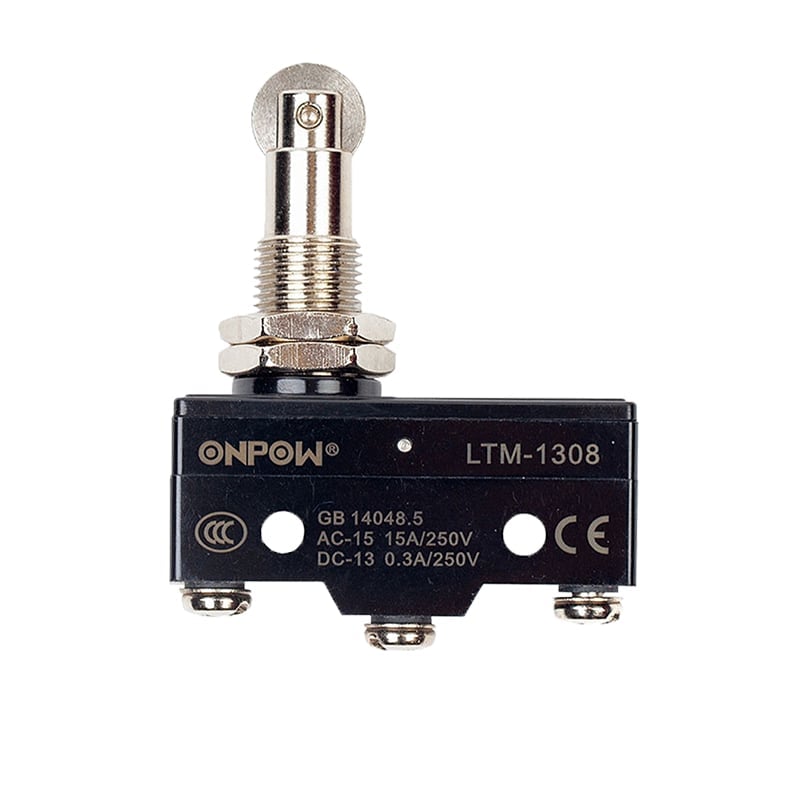
Un dispositif à rouleau ou à came peut permettre à la cible de dépasser un point de fonctionnement tout en maintenant le signal prévu, à condition que la géométrie suive les recommandations du fabricant. Un dispositif à piston direct peut nécessiter un contrôle plus strict du mouvement continu. Comparez le chemin complet de la cible avec les positions de fonctionnement et de relâchement de l’actionneur.
Le guide de limiteur à rouleau-poussoir discuté de l’interface associée. Le Page produit ONPOW LTM-1308 fournit un exemple réel de rouleau-piston, mais sa photographie ne précise pas la course autorisée, la vitesse de la cible ou la distance d’arrêt de l’application.
Séparez les contacts de rétroaction de l'alimentation du moteur
Un contact mécanique externe peut être utilisé avec une entrée de contrôleur si sa capacité de commutation à faible niveau et son interface d’entrée sont appropriées. L’interruption directe d’un moteur d’actionneur constitue une charge différente. Les courants de démarrage, de blocage et inductifs peuvent dépasser ou stresser un contact de manière non représentée par la tension d’alimentation nominale.
Use the actuator and controller manufacturer’s approved circuit. Some systems use separate direction limits, internal switching, or specialized drive logic; others use external feedback through an input. Do not insert an arbitrary diode or reverse supply wiring based on a generic actuator diagram.
Confirm the exact contact arrangement, voltage and load category, wiring reference, and intended fault response. The guide de câblage NO/NC du limiteur covers contact interpretation. CEI 60947-5-1 provides the standards scope for electromechanical control devices without approving a specific actuator circuit.
Vérifiez la séquence de mouvement de retour et de récupération
A limit that remains operated after the mechanism moves away can prevent the next cycle or create an unexpected control sequence. Check that the target clears the switch far enough to cross its release point. Contact reset may occur at a different position from operation because of mechanical hysteresis.
The equipment must define how motion away from an active limit is permitted. A normal recovery command, a manual reset, and a maintenance override have different purposes and controls. Follow the actuator and machine design; do not bypass a limit to obtain reverse movement without an approved procedure.
Review power loss and restoration as part of the sequence. The drive may restart, remain inhibited, or require acknowledgement depending on the system. A switch’s NO or NC description does not establish the restart behavior of the controller.
Protégez le montage contre le mouvement et la contamination
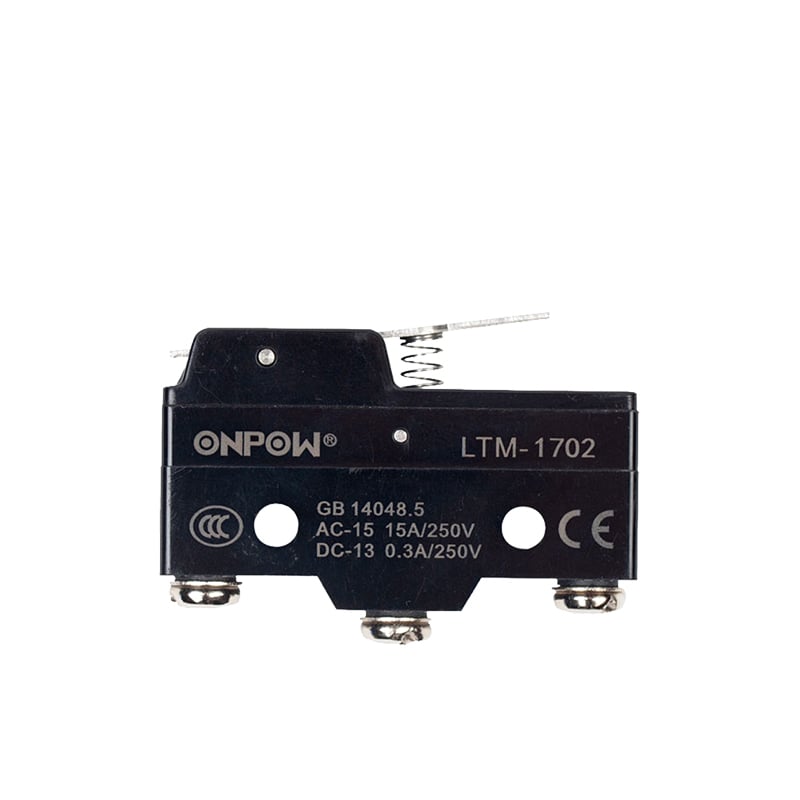
Use a stable bracket and the specified mounting method. Record the final adjustment reference and how it is secured. Fastener loosening, bracket flex, and cable pull can shift the trigger position even when the component still changes contact normally.
Consider vibration, process debris, coolant or cleaning exposure, temperature, and access. A switch body behind a guard is not necessarily protected from contamination. The actuator opening, terminals, and cable route all need review. Use the guide pour micro-interrupteur étanche when sealing is required.
Inspect the target surface for wear or damage during maintenance. A changed cam edge can alter the trigger position without changing the switch. Keep the target and bracket references in the maintenance record with the component part number.
Mettez en service dans les conditions de mouvement réelles
Inspection and adjustment of installed machinery require qualified personnel and the relevant energy-control procedures. Stored mechanical or fluid energy can move an actuator even after a control stop. In United States workplaces, relevant requirements include 29 CFR 1910.147 et 29 CFR 1910.333.
Start with the approved isolated mechanical and contact inspection. During authorized operational commissioning, verify the trigger, receiver indication, stop command, final position, and release on return. Test the relevant directions and conditions defined by the engineering plan.
Record measured positions and any permitted stopping variation. Acceptance criteria should come from the machine design, not a universal article value. If the trigger margin is insufficient, correct the design or setting and repeat the affected checks before accepting production operation.
Liste de vérification pour la demande auprès du fournisseur
Provide actuator model, stroke, speed range, load conditions, controller or drive reference, target-motion sketch, mounting space, contact circuit, and environment. State whether the external switch is for ordinary feedback, process stopping, or a documented protective function.
Request the exact actuator option’s force, travel, contact ratings, installation instructions, and limitations. Ask the drive supplier how external limits should be interfaced. Keeping both sets of documentation together reduces the risk of selecting a mechanically suitable switch for an unsuitable electrical role.
Vidéo éducative
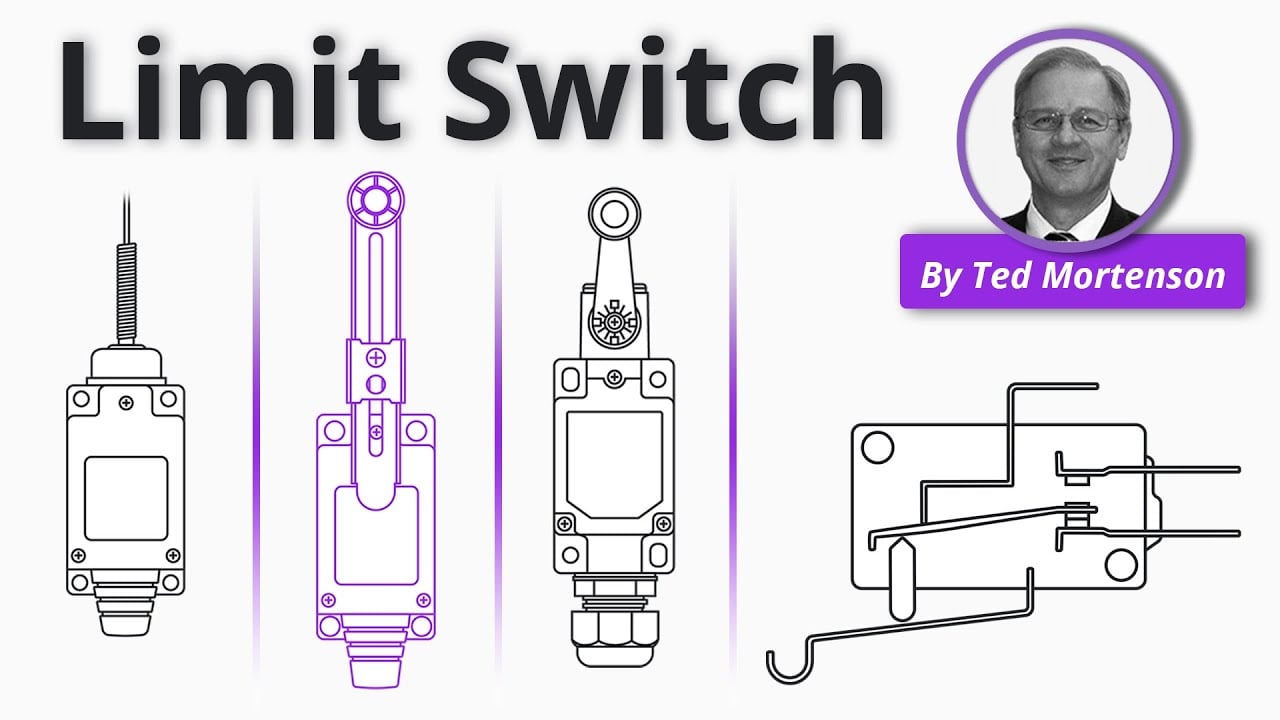
Explication du limiteur de fin de course | Principes de fonctionnement par RealPars. Connaissances éducatives générales. Utilisez le dessin du produit sélectionné et la conception de la machine pour le circuit et l'installation réels. Regarder sur YouTube.
Foire aux questions
Does every linear actuator need an external limit switch?
Non. Certains disposent d’un contrôle interne adapté au rôle prévu. Un interrupteur externe doit avoir une fonction supplémentaire définie en fonction de la documentation de l’actionneur et de la machine.
L'interrupteur peut-il être placé à la position d'arrêt finale souhaitée ?
Pas sans évaluer la réponse et arrêter le mouvement. Le signal doit souvent intervenir plus tôt afin que le système complet puisse s'arrêter dans sa plage autorisée.
Can a micro switch directly stop a DC actuator motor?
Seul un courant nominal documenté et un circuit approuvé peuvent justifier cette utilisation. Un signal d'entrée du contrôleur et l'interruption du moteur imposent des exigences électriques différentes.
Pourquoi la limite reste-t-elle active après avoir inversé ?
La cible peut ne pas avoir dépassé le point de déblocage, l'actionneur peut être bloqué, ou le contrôleur peut conserver un état verrouillé. Examinez séparément la séquence physique et logique.
What should be recorded after adjustment?
Enregistrer les modèles de commutateur et d'actionneur, la référence du support, le déclencheur et les positions finales, le comportement de déverrouillage, le schéma électrique, les conditions de test et les résultats d'acceptation.



