

Les termes de déplacement du micro-interrupteur décrivent où l'actionneur commence, où les contacts s'ouvrent, combien de mouvement autorisé reste après l'activation, et où les contacts se réinitialisent lors du relâchement. La précourse est le mouvement avant l'activation ; la surcourse est le mouvement au-delà du point d'activation dans la limite spécifiée ; le mouvement différentiel est la séparation entre les positions d'activation et de relâchement. Lire chaque valeur en utilisant le point de référence du fabricant et la définition de l'actionneur. Ces termes aident à déterminer si une cible fonctionnera et se relâchera de manière fiable sans surcharge du commutateur. Ils ne sont pas des dimensions universelles, et la cible ne doit pas utiliser la position finale interne du commutateur comme arrêt de machine.
Mettre chaque position sur le même système de coordonnées
Commencer par le dessin précis de l'actionneur. Identifier la position libre, la position d'activation, la position de relâchement et la position finale permissible. Certains dessins spécifient le déplacement à partir d'une position libre ; d'autres utilisent des dimensions à partir d'une référence de montage. Ne pas combiner ces valeurs sans les traduire dans le même système de coordonnées.
Un levier ou un rouleau peut également avoir un point de mesure indiqué. Le déplacement à l'extrémité du levier diffère du mouvement près de son pivot. La direction de la cible et le mouvement autorisé de l'actionneur doivent correspondre au dessin. Une dimension le long d’un axe n’est pas nécessairement la longueur totale du trajet de la cible.
Pour le mécanisme de base, voir comment fonctionne un micro-interrupteur. Pour les interfaces de la cible, voir géométrie du rouleau et du came du micro interrupteur. Cet article se concentre sur l'interprétation du déplacement et la planification des marges.
Précourse : mouvement avant que le contact ne change
La précourse est le mouvement de l'actionneur du positionnement libre défini jusqu'au point d'activation. La cible doit fournir suffisamment de mouvement pour franchir ce point dans la combinaison la moins favorable de tolérances. Toucher simplement le piston ou le levier ne prouve pas que le contact a été transféré.
Vérifier si les données fournissent un point d'activation nominal, une précourse maximale ou une plage. Ces descriptions ne sont pas interchangeables. Pour une vérification de fonctionnement garantie, utiliser la limite applicable et tenir compte de la variation du montage et de la cible. Si l'information manque, la demander plutôt que de l'estimer à partir de la hauteur visible de l'actionneur.
Un came qui ne touche que légèrement l'actionneur peut créer un fonctionnement intermittent lorsque la cible ou le support se déplace. Améliorez la fiabilité de la géométrie par une disposition revue, et non en supposant que l'action à impulsion élimine le besoin d'un déplacement suffisant.
Surcourse : mouvement autorisé après l'activation
Après le changement de contact, la cible peut continuer à se déplacer. La surcourse décrit le mouvement supplémentaire autorisé de l'actionneur selon les définitions du produit. Elle offre une tolérance d'installation et un temps de maintien en fonctionnement, mais ne permet pas de presser indéfiniment ou de heurter l'actionneur.
La machine doit rester dans la position finale autorisée à sa condition de tolérance la plus comprimée. Un arrêt externe, un profil de came approprié ou une autre mesure de conception mécanique doit contrôler les mouvements excessifs. Ne laissez pas un chariot en mouvement s'arrêter contre l'interrupteur simplement parce que le contact a déjà changé.
| Terme | Signification pratique | Vérification de l'installation |
|---|---|---|
| Position libre | Position de l'actionneur définie sans entrée de commande | Confirmer le retrait de la cible et la géométrie de référence |
| Position de fonctionnement | Position où se produit la transition de contact spécifiée | Atteindre dans la condition d'approche la moins favorable |
| Précourse | Mouvement du positionnement libre à la mise en marche | Inclure les tolérances de la cible, du support et de l'actionneur |
| Surfréquentation | Déplacement autorisé spécifié après mise en marche | Éviter de dépasser la position finale permise |
| Position de relâche | Position où le contact se réinitialise lors du retour | Laisser suffisamment de retrait pour un relâchement fiable |
| Mouvement différentiel | Différence entre les positions de fonctionnement et de déverrouillage | Vérifier l'hystérésis par rapport à la temporisation cible et à la vibration |
La table utilise des significations conceptuelles courantes. Le dessin exact peut utiliser des symboles ou des références de dimensions différentes ; les définitions du modèle sélectionné régissent le calcul.
Le mouvement différentiel explique pourquoi la réinitialisation se produit ailleurs
Un mécanisme à action instantanée fonctionne et se déverrouille généralement à des positions différentes. La séparation est une hystérésis mécanique. C'est pourquoi reculer la cible d'une quantité à peine visible peut ne pas réinitialiser un contact immédiatement après l'opération.
La différence peut aider à éviter le commutateur autour d'un point précis, mais son utilité dépend du mouvement de la cible. Si la cible oscille entre les positions de fonctionnement et de déverrouillage, le commutateur peut encore changer à plusieurs reprises. Le montage et la logique de contrôle doivent prévoir une réponse définie à ce mouvement.
Enregistrer l'état du contact lors de l'approche et lors du retrait. La même position physique dans la bande d'hystérésis peut correspondre à des états différents selon l'historique du mouvement. Ne pas interpréter cette observation comme une faute de câblage sans vérifier le comportement déclaré du mécanisme.
Calculer les marges avec des limites et unités explicites
Utiliser une coordonnée de déplacement cohérente qui augmente dans la direction de fonctionnement. Soit xOP la position de fonctionnement pertinente, xRP la position de déverrouillage, et xMAX la position maximale admissible de l'actionneur. Soit xTARGET la position imposée de l'actionneur après prise en compte de l'interface mécanique. Utiliser des millimètres partout, ou une autre unité de longueur compatible unique.
Une marge de fonctionnement peut être exprimée par xTARGET,min − xOP,max. Un résultat positif indique que le déplacement minimal de la cible dépasse la position de fonctionnement maximale applicable dans les hypothèses énoncées. Une marge de course restante peut être exprimée par xMAX,min − xTARGET,max. Un résultat positif indique que le déplacement maximal de la cible reste dans la position finale admissible minimale.
Pour le déverrouillage, vérifier que la cible retirée permet à l'actionneur de revenir au-delà de la position de déverrouillage requise. La direction de l'inégalité dépend de la coordonnée choisie et des définitions du produit. Inscrire cette convention dans le calcul plutôt que de copier une formule aveuglément.
À titre d'exemple purement illustratif, une plage de position imposée de 1,6–1,9 mm avec une position maximale de fonctionnement de 1,4 mm et une position finale admissible minimale de 2,2 mm donne une marge de fonctionnement de 0,2 mm et une marge de course restante de 0,3 mm. Ces valeurs d'exemple inventées ne sont pas des spécifications ONPOW. Elles montrent simplement pourquoi les deux vérifications doivent être effectuées séparément.
Inclure toute la chaîne de tolérances mécaniques
La plage de déplacement de l'actionneur n'est qu'un facteur. La position du trou de montage, le réglage du support, les dimensions de la cible, le jeu dans les roulements, le mouvement du boîtier, les charges du câble et la température peuvent modifier la position relative. Certains facteurs affectent différemment l'approche et le déverrouillage.
Énumérez chaque contributeur avec sa direction physique et son effet. Déterminez la combinaison extrême pertinente pour une opération manquée, une compression excessive et une libération échouée. Une seule marge moyenne peut masquer une défaillance à une extrémité de la plage de mouvement du mécanisme.
Si les marges disponibles sont insuffisantes, modifiez la géométrie revue, améliorez le support ou choisissez un autre actionneur. Ne déclarez pas l'installation acceptable simplement parce qu'elle fonctionne lorsqu'elle est pressée à la main. Un trajet cible contrôlé avec des marges adéquates est plus significatif qu'un clic unique.
Utiliser correctement le point de mesure de l'actionneur
Un levier convertit le mouvement cible en mouvement du mécanisme interne. Le déplacement à l'extrémité d'un long levier peut être supérieur au déplacement à un point de contact plus court. Un came incliné peut également créer une relation de déplacement variable sur toute la course. Conservez le point de mesure indiqué par le fabricant dans l'analyse.
Pour un poussoir à broche, le frottement hors axe peut empêcher un mouvement libre et rendre la réinitialisation observée incohérente. Pour un actionneur à rouleau, le profil du came et la direction influencent le chemin de contact. Vérifiez la direction d'action autorisée et la vitesse avec le guide précis du produit.
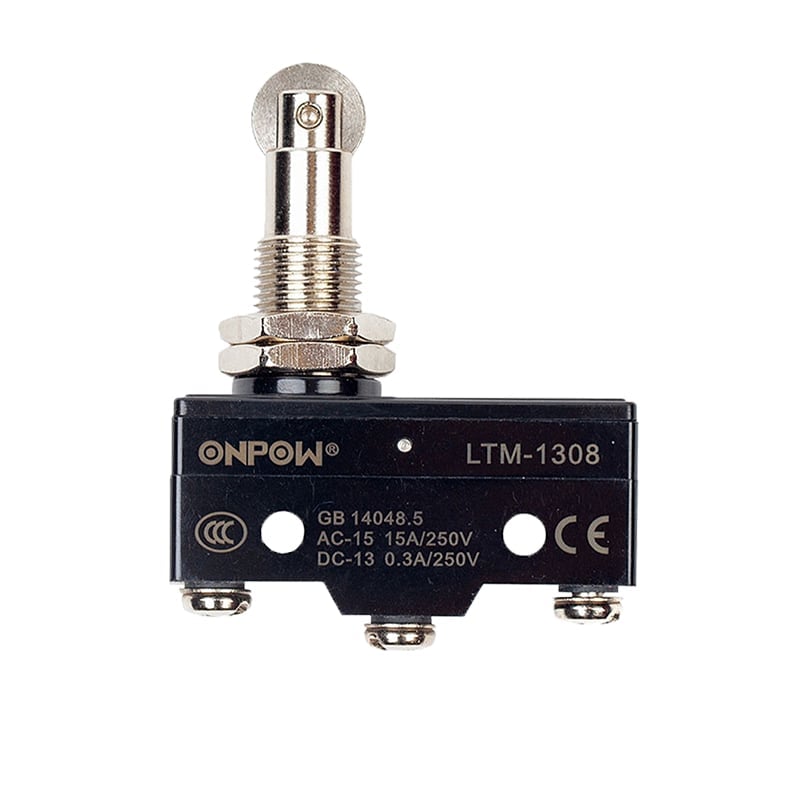
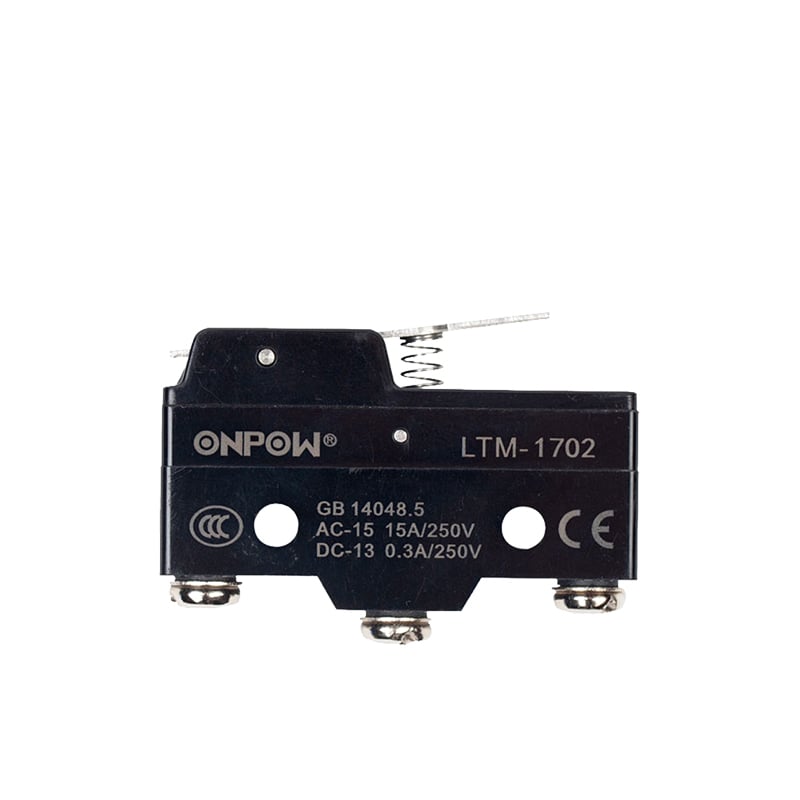
Un vrai exemple ONPOW LTM-1308 apparaît dans les illustrations. Elles montrent sa forme physique de rouleau-poussoir, non les limites de déplacement mesurées. Obtenez le dessin actuel et les données de force/déplacement applicables avant de définir la cible.
Relier le comportement du déplacement à l'observation électrique
Le diagramme de contact définit les chemins normaux et en fonctionnement, mais le mécanisme détermine quand ils changent. Une entrée qui apparaît tard peut résulter d'un déplacement de cible insuffisant, d'un filtrage du récepteur ou du timing du programme. Séparez ces causes en comparant la position physique de l'actionneur, le comportement du contact isolé et l'entrée du récepteur via la procédure de test approuvée.
Un instrument de continuité peut identifier des états de contact stables mais ne peut pas établir chaque transition courte ou la durée de vie électrique du contact. Pour des événements sensibles au timing, utilisez la méthode de mesure spécifiée par le plan d'essais d'ingénierie de l'équipement. Ne cachez pas un arrangement de déplacement marginal derrière un filtrage excessif de l'entrée.
Le guide de câblage NO/NC du limiteur couvre l'interprétation des circuits associés. Le publication IEC 60947-5-1 donne le contexte des normes pour les dispositifs de contrôle électromécaniques, sans fournir de dimensions pour un produit particulier.
Vérifier le déplacement en toute sécurité et préserver le réglage
Le personnel qualifié doit inspecter la machinerie installée selon la procédure de contrôle d'énergie applicable. Le mouvement stocké et l'énergie électrique peuvent subsister même lorsqu'un contrôleur indique l'arrêt. Les exigences pertinentes en France incluent 29 CFR 1910.147 et 29 CFR 1910.333.
Mesurez les positions pertinentes avec un dispositif supporté et des instruments appropriés. Restez dans les mouvements permis ; les tests ne justifient pas de pousser jusqu'à un arrêt interne non spécifié. Lors de la mise en service opérationnelle autorisée, vérifiez l'approche, la halte en fonctionnement, le retrait et la libération dans les conditions attendues du mécanisme.
Enregistrez la position du support, la référence d'ajustement, le suffixe de pièce, la révision du dessin, les résultats mesurés et les limites d'acceptation. Marquez ou documentez le réglage approuvé en utilisant la méthode de maintenance de l'équipement. Un changement ultérieur du support ou de l'actionneur doit déclencher une révision plutôt que d'hériter d'un ancien résultat de déplacement.
Vidéo éducative
Explication du limiteur de fin de course | Principes de fonctionnement par RealPars. Connaissances éducatives générales. Utilisez le dessin du produit sélectionné et la conception de la machine pour le circuit et l'installation réels. Regarder sur YouTube.
Foire aux questions
La pré-course correspond-elle à la course totale autorisée ?
Non. Il décrit le mouvement avant l'opération du contact. Le mouvement permis après l'opération et la position finale nécessitent une confirmation séparée.
Le dépassement de course signifie-t-il que l'interrupteur peut arrêter une cible en mouvement ?
Non. Il s'agit d'une allowance d'actionneur spécifiée, et non d'une capacité d'arrêt de machine. La conception mécanique doit contrôler tout mouvement excessif de la cible.
Pourquoi la même position de l'actionneur peut-elle afficher deux états de contact ?
Dans la bande d'hystérésis entre l'activation et la libération, l'état peut dépendre de l'approche ou du retrait de l'actionneur. Vérifiez le comportement exact du mécanisme.
Puis-je comparer directement le déplacement du levier et du piston ?
Ce n'est qu'après avoir compris leurs références de mesure et leur géométrie. Le déplacement à différents points de l'actionneur peut représenter un mouvement cible différent.
Que doit fournir un fournisseur pour une revue de déplacement?
Le dessin précis de l'actionneur, les définitions d'activation et de libération, les limites de déplacement applicables, les données de force, la direction d'action autorisée et les instructions de montage sont nécessaires.



