

Термины перемещения микровыключателя описывают, где начинается привод, где срабатывают контакты, сколько допустимого перемещения остается после срабатывания и где контакты сбрасываются при отпускании. Предпутешествие — это движение до срабатывания; сверхпутешествие — это движение за пределами рабочего положения в пределах заданных допусков; дифференциальное перемещение — это разрыв между рабочим и отпускным положением. Читайте каждое значение, используя эталонную точку производителя и определение привода. Эти термины помогают определить, будет ли целевой объект работать и сбрасываться надежно без перегрузки переключателя. Они не являются универсальными размерами, и целевой объект не должен использовать внутреннее конечное положение переключателя в качестве остановки машины.
Положите каждую позицию на одну и ту же систему координат
Начинайте с точного чертежа привода. Определите свободное положение, рабочее положение, положение сброса и допустимое конечное положение. Некоторые чертежи указывают смещение от свободного положения; другие используют размеры от монтажной опоры. Не объединяйте эти значения без преобразования их в одну систему координат.
Рычаг или ролик также могут иметь указанную точку измерения. Перемещение на конце рычага отличается от движения возле его оси вращения. Направление целевого объекта и допустимое движение привода должны совпадать с чертежом. Размер по одной оси не обязательно является общей длиной пути целевого объекта.
Для основной механики см. как работает микропереключатель. Для интерфейсов целевых объектов см. ролик микропереключателя и геометрию кулачка. Эта статья сосредоточена на интерпретации перемещений и планировании маржинов.
Предпутешествие: движение до изменения контакта
Предпутешествие — это движение привода от определенного свободного положения до рабочего положения. Целевой объект должен обеспечить достаточное движение для пересечения этой точки при наихудшем сочетании допусков. Простое касание штока или рычага не подтверждает передачу контакта.
Проверьте, предоставляет ли данные номинальную рабочую точку, максимальное предпутешествие или диапазон. Эти описания не взаимозаменяемы. Для гарантированной проверки работы используйте соответствующий предел и учитывайте вариации монтажа и целевого объекта. Если информация отсутствует, запросите ее, а не делайте оценку по видимой высоте привода.
Камень, который только касается привода, может создавать прерывистую работу, поскольку целевой объект или кронштейн смещаются. Повышайте надежность геометрии через проверенную схему, а не предполагая, что щелчковое действие исключает необходимость достаточного перемещения.
Сверхпутешествие: разрешенное движение после срабатывания
После изменения контакта целевой объект может продолжать движение. Сверхпутешествие описывает дальнейшее допустимое движение привода согласно определениям продукта. Оно обеспечивает монтажные допуски и время работы, но не является разрешением на бесконечное нажатие или столкновение с приводом.
Машина должна оставаться в пределах допустимой конечной позиции при максимально сжатом допуске. Внешний стоп, подходящий профиль кулачка или другое механическое средство должны контролировать чрезмерное движение. Не допускайте, чтобы движущаяся каретка останавливалась у переключателя просто потому, что контакт уже изменился.
| Термин | Практическое значение | Проверка установки |
|---|---|---|
| Свободное положение | Определенное положение привода без управляющего сигнала | Подтвердите целевое вытягивание и эталонную геометрию |
| Рабочее положение | Положение, в котором происходит указанное переключение контакта | Достигайте его при наихудших условиях подхода |
| Предварительный ход | Движение от свободного положения к рабочему | Включая допуски на целевой, кронштейн и привод |
| Перебег | Допустимое движение после срабатывания | Избегайте превышения допустимой конечной позиции |
| Положение отпускания | Положение, в котором контакт сбрасывается при возврате | Обеспечьте достаточное вытягивание для надежного отпускания |
| Дифференциальное движение | Разница между рабочими и отпускными положениями | Проверьте гистерезис относительно целевого времени задержки и вибрации |
Таблица использует общие концептуальные значения. Точное изображение может использовать другие символы или ссылки на размеры; определения выбранной модели управляют расчетом.
Дифференциальное перемещение объясняет, почему сброс происходит в другом месте
Механизм с защелкивающимся действием обычно срабатывает и отпускается в разных положениях. Разделение — это механический гистерезис. Поэтому смещение цели на едва заметное расстояние может не сбросить контакт сразу после срабатывания.
Разница может помочь предотвратить переключение около одной точной точки, но её полезность зависит от движения цели. Если цель колеблется через оба положения — рабочее и отпускное, — переключатель все равно может многократно менять состояние. Монтаж и логика управления должны иметь четко определенную реакцию на это движение.
Запишите состояние контакта при приближении и при удалении. Одно и то же физическое положение в диапазоне гистерезиса может соответствовать разным состояниям в зависимости от истории движения. Не интерпретируйте это как неисправность проводки без проверки заявленного поведения механизма.
Расчет маржинов с явными пределами и единицами измерения
Используйте согласованную координату смещения, увеличивающуюся в направлении работы. Пусть xOP — соответствующее рабочее положение, xRP — отпускное положение, а xMAX — допустимое максимальное положение привода. Пусть xTARGET — заданное положение привода после учета механического интерфейса. Используйте миллиметры или другую единицу длины, совместимую с ними.
Запас по рабочему ходу можно выразить как xTARGET,min − xOP,max. Положительный результат означает, что минимальное движение цели пересекает максимально допустимое рабочее положение при указанных условиях. Запас по оставшемуся ходу можно выразить как xMAX,min − xTARGET,max. Положительный результат означает, что максимальное движение цели остается в пределах минимального допустимого конечного положения.
Для отпускания проверьте, позволяет ли удаленная цель вернуть привод за необходимое отпускное положение. Направление неравенства зависит от выбранной координаты и определения продукта. Запишите эту договоренность в расчет, а не просто копируйте формулу.
В качестве чисто иллюстративного примера диапазон заданных положений 1,6–1,9 мм при максимальном рабочем положении 1,4 мм и минимальном допустимом конечном положении 2,2 мм дает запас по работе 0,2 мм и запас по оставшемуся ходу 0,3 мм. Эти придуманные значения не являются спецификациями ONPOW. Они показывают только, почему проверки должны выполняться отдельно.
Включите полную цепочку механических допусков
Диапазон хода привода — это только один из факторов. Расположение монтажных отверстий, регулировка кронштейна, размеры цели, люфт подшипников, движение корпуса, нагрузки на кабели и температура могут изменять относительное положение. Некоторые факторы влияют на приближение и отпуск по-разному.
Перечислите каждый фактор с его физическим направлением и эффектом. Определите соответствующую экстремальную комбинацию для пропуска срабатывания, чрезмерного сжатия и отказа отпускания. Один средний запас может скрывать неисправность на одном конце диапазона движения механизма.
Если доступные запасы недостаточны, измените проверенную геометрию, улучшите поддержку или выберите другой исполнитель. Не объявляйте установку приемлемой только потому, что она работает при ручном нажатии. Контролируемый целевой путь с достаточными запасами более значим, чем однократное нажатие.
Правильно используйте точку измерения привода
Рычаг преобразует движение цели в движение внутри механизма. Длина хода на конце длинного рычага может быть больше, чем на короткой контактной точке. Угловая кулачка также может создавать изменяющееся соотношение смещения по всему ходу. Учитывайте указанную производителем точку измерения в анализе.
Для штифтового толкателя боковое трение может препятствовать свободному движению и делать наблюдаемый сброс нестабильным. Для роликового привода профиль кулачка и направление влияют на путь контакта. Проверьте допустимое направление и скорость привода согласно точным рекомендациям продукта.
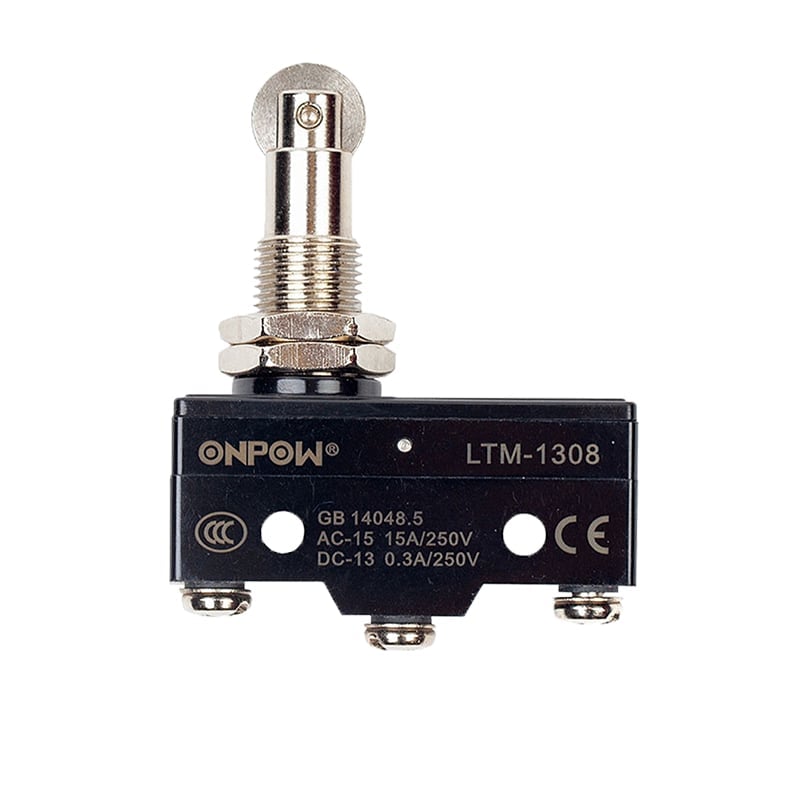
Реальный пример ONPOW LTM-1308 отображается на иллюстрациях. Они показывают его физическую форму ролик-штифт, а не измеренные пределы хода. Получите текущий чертеж и соответствующие данные о силе/ходе перед установкой цели.
Свяжите поведение перемещения с электрическим наблюдением
Диаграмма контакта определяет нормальные и рабочие пути, но механизм определяет, когда они меняются. Вход, который появляется поздно, может быть вызван недостаточным движением цели, фильтрацией приемника или программным таймингом. Разделите эти причины, сравнивая физическое положение привода, поведение изолированного контакта и входные сигналы через утвержденную процедуру тестирования.
Инструмент для проверки замыкания может определить стабильные состояния контакта, но не может установить каждое короткое переходное состояние или электрическую жизнь контакта. Для событий, чувствительных к времени, используйте метод измерения, указанный в инженерном плане испытаний оборудования. Не скрывайте пограничное расположение хода за чрезмерной фильтрацией входных сигналов.
Земля руководство по проводке НЗ/НЗ ограничителя относится к интерпретации связанных схем. публикация IEC 60947-5-1 предоставляет стандарты для электромеханических устройств управления, не указывая размеры конкретного продукта.
Проверьте безопасное перемещение и сохраните настройку
Квалифицированный персонал должен осматривать установленное оборудование в соответствии с применяемой процедурой контроля энергии. Накопленная механическая и электрическая энергия может сохраняться даже при остановке контроллера. Соответствующие требования России включают 29 CFR 1910.147 и 29 CFR 1910.333.
Измеряйте соответствующие положения с помощью поддерживаемого приспособления и подходящих инструментов. Не превышайте допустимое движение; тестирование не является поводом для нажатия на внутренний ограничитель без указания. Во время разрешенной эксплуатационной наладки убедитесь в приближении, времени работы, отводе и отпуске в соответствии с ожидаемыми условиями механизма.
Запишите положение кронштейна, эталон регулировки, суффикс детали, ревизию чертежа, измеренные результаты и допустимые пределы. Обозначьте или задокументируйте утвержденную настройку с помощью метода обслуживания оборудования. Поздняя замена кронштейна или привода должна инициировать пересмотр, а не наследовать старый результат хода.
Обучающее видео
Объяснение ограничителя хода | Принципы работы от RealPars. Общие образовательные основы. Используйте выбранную схему продукта и конструкцию машины для реальной схемы и установки. Посмотреть на YouTube.
Часто задаваемые вопросы
Является ли предварительный ход полным допустимым ходом?
Нет. Он описывает движение до срабатывания контакта. Разрешенное движение после срабатывания и конечное положение требуют отдельного подтверждения.
Овертрал означает, что переключатель может остановить движущуюся цель?
Нет. Это разрешение на работу привода, а не рейтинг остановки машины. Механическая конструкция должна контролировать чрезмерное целевое движение.
Почему одно и то же положение привода может показывать два состояния контакта?
В пределах гистерезиса между режимами работы и отпуском состояние может зависеть от того, приближается ли исполнитель к контакту или отводится. Проверьте поведение конкретного механизма.
Могу ли я напрямую сравнить ход рычага и штока?
Только после понимания их эталонов измерения и геометрии. Перемещение в разных точках привода может означать разное целевое движение.
Что должен предоставить поставщик для обзора перемещения?
Требуется точный чертеж привода, определения его работы и отпускания, применимые пределы хода, данные о силе, разрешённое направление приведения в действие и инструкции по монтажу.



