

Mikroschalter-Reisebegriffe beschreiben, wo der Betätiger beginnt, wo die Kontakte schalten, wie viel erlaubte Bewegung nach dem Schalten verbleibt und wo die Kontakte beim Zurücksetzen wieder schließen. Vorweg ist die Bewegung vor dem Schalten; Überweg ist die Bewegung über den Schaltpunkt hinaus innerhalb der vorgegebenen Toleranz; Differenzialbewegung ist die Trennung zwischen Schalt- und Rücksetzposition. Lesen Sie jeden Wert anhand des Referenzpunkts des Herstellers und der Definition des Betätigers. Diese Begriffe helfen zu bestimmen, ob ein Ziel zuverlässig schaltet und wieder freigibt, ohne den Schalter zu überlasten. Sie sind keine universellen Maße, und das Ziel darf die interne Endposition des Schalters nicht als Maschinenstopp verwenden.
Setzen Sie jede Position auf dasselbe Koordinatensystem
Beginnen Sie mit der genauen Zeichnung des Betätigers. Identifizieren Sie die freie Position, die Betriebsposition, die Freigabeposition und die zulässige Endposition. Einige Zeichnungen geben die Verschiebung von einer freien Position an; andere verwenden Maße von einer Montagereferenz. Kombinieren Sie diese Werte nicht, ohne sie auf dasselbe Koordinatensystem zu übertragen.
Ein Hebel oder eine Rolle kann ebenfalls einen angegebenen Messpunkt haben. Die Reise am Hebelende unterscheidet sich von der Bewegung in der Nähe seines Drehpunkts. Die Richtung des Ziels und die zulässige Bewegung des Betätigers müssen mit der Zeichnung übereinstimmen. Eine Dimension entlang einer Achse ist nicht unbedingt die Gesamtlänge des Zielwegs.
Für den Grundmechanismus siehe wie ein Mikroschalter funktioniert. Für Zielschnittstellen siehe Mikroschalter-Rollen- und Kammgeometrie. Dieser Artikel konzentriert sich auf die Interpretation der Reise und die Planung von Spielräumen.
Vorweg: Bewegung vor dem Kontaktwechsel
Vorweg ist die Bewegung des Betätigers vom definierten freien Punkt bis zum Betriebs- oder Schaltpunkt. Das Ziel muss ausreichend Bewegung bieten, um diesen Punkt unter der ungünstigsten Kombination von Toleranzen zu überschreiten. Das bloße Berühren des Kolbens oder Hebels beweist nicht, dass der Kontakt übertragen wurde.
Prüfen Sie, ob die Daten einen nominalen Betriebs- oder Schaltpunkt, maximalen Vorweg oder einen Bereich angeben. Diese Beschreibungen sind nicht austauschbar. Für eine garantierte Betriebsprüfung verwenden Sie die geltende Grenze und berücksichtigen Sie Montage- und Zielvariationen. Wenn die Informationen fehlen, fordern Sie diese an, anstatt sie anhand der sichtbaren Betätigerhöhe zu schätzen.
Eine Kappe, die den Betätiger nur streift, kann intermittierenden Betrieb verursachen, wenn das Ziel oder die Halterung verschieben. Erhöhen Sie die Zuverlässigkeit der Geometrie durch eine überprüfte Anordnung, nicht indem Sie annehmen, dass Schnappaktionen den Bedarf an ausreichender Reise eliminieren.
Überweg: erlaubte Bewegung nach dem Schalten
Nach der Kontaktänderung kann die Zielstellung weiterhin bewegt werden. Überfahrweg beschreibt die gemäß den Produktdefinitionen zulässige weitere Bewegungsfreiheit des Aktuators. Es bietet Installations-Toleranz und Betriebsdwell, ist aber keine Erlaubnis, unendlich zu drücken oder mit dem Aktuator zu kollidieren.
Die Maschine muss innerhalb der zulässigen Endposition bei ihrer am stärksten komprimierten Toleranzbedingung verbleiben. Ein externer Anschlag, ein geeigneter Nockenprofil oder eine andere mechanische Maßnahme sollte eine übermäßige Bewegung kontrollieren. Lassen Sie eine bewegliche Tragrolle nicht gegen den Schalter stoppen, nur weil der Kontakt bereits gewechselt hat.
| Begriff | Praktische Bedeutung | Montageprüfung |
|---|---|---|
| Freie Position | Definierte Aktuatorposition ohne Betätigungseingang | Bestätigen Sie das Zurückziehen des Ziels und die Referenzgeometrie |
| Betriebsposition | Position, an der der spezifizierte Kontaktübergang erfolgt | Erreichen Sie diese unter den ungünstigsten Annäherungsbedingungen |
| Vorlaufweg | Bewegung vom freien Zustand bis zum Betrieb | Berücksichtigen Sie Ziel-, Halter- und Aktuator-Toleranzen |
| Überfahrweg | Spezifizierte erlaubte Bewegung nach dem Betrieb | Vermeiden Sie das Überschreiten der zulässigen Endposition |
| Freigabeposition | Position, an der der Kontakt beim Zurückkehren zurückgesetzt wird | Genügend Zurückziehen zulassen, um eine zuverlässige Freigabe zu gewährleisten |
| Differentielle Bewegung | Unterschied zwischen Betriebs- und Freigabeposition | Überprüfen Sie die Hysterese anhand des Zielhaltevorgangs und der Vibration |
Die Tabelle verwendet gängige konzeptuelle Bedeutungen. Das genaue Diagramm kann andere Symbole oder Maßbezüge verwenden; die Definitionen des gewählten Modells bestimmen die Berechnung.
Differenzialbewegung erklärt, warum das Zurücksetzen an anderer Stelle erfolgt
Ein Schaltmechanismus mit Schnappverschluss arbeitet und löst typischerweise bei unterschiedlichen Positionen. Die Trennung ist mechanische Hysterese. Deshalb kann das Zurücksetzen eines Kontakts unmittelbar nach dem Betrieb durch Zurücksetzen des Ziels um eine kaum sichtbare Menge möglicherweise nicht erfolgen.
Der Unterschied kann helfen, das Schalten um einen genauen Punkt zu verhindern, aber seine Nützlichkeit hängt von der Bewegung des Ziels ab. Wenn das Ziel zwischen Betriebs- und Freigabeposition oszilliert, kann der Schalter dennoch wiederholt wechseln. Die Montage und die Steuerlogik benötigen eine definierte Reaktion auf diese Bewegung.
Protokollieren Sie den Kontaktstatus beim Annähern und beim Zurückziehen. Die gleiche physische Position innerhalb der Hysterese-Band kann je nach Bewegungsverlauf unterschiedliche Zustände aufweisen. Interpretieren Sie diese Beobachtung nicht als Verkabelungsfehler, ohne das deklarierte Verhalten des Mechanismus zu überprüfen.
Berechnen Sie Spielräume mit expliziten Grenzen und Einheiten
Verwenden Sie eine konsistente Verschiebungskoordinate, die in Richtung des Betriebs zunimmt. Lassen Sie xOP die relevante Betriebsposition sein, xRP die Freigabeposition und xMAX die zulässige maximale Stellgliedposition. Lassen Sie xZIEL die vom Ziel vorgegebene Stellgliedposition nach Berücksichtigung der mechanischen Schnittstelle sein. Verwenden Sie Millimeter durchgehend oder eine andere einheitliche Längeneinheit.
Eine Betriebsspanne kann als xZIEL,min − xOP,max ausgedrückt werden. Ein positives Ergebnis zeigt an, dass die geringste Zielbewegung die maximal anwendbare Betriebsposition unter den angegebenen Annahmen überschreitet. Eine Rest-Reise-Spanne kann als xMAX,min − xZIEL,max ausgedrückt werden. Ein positives Ergebnis zeigt an, dass die größte Zielbewegung innerhalb der minimal anwendbaren zulässigen Endposition verbleibt.
Für die Freigabe prüfen Sie, ob das zurückgezogene Ziel den Stellglied erlaubt, die erforderliche Freigabeposition zu passieren. Die Richtung der Ungleichung hängt von der gewählten Koordinate und den Produktdefinitionen ab. Schreiben Sie diese Konvention in die Berechnung, anstatt eine Formel blind zu kopieren.
Als rein illustratives Beispiel ergibt ein vorgegebener Positionsbereich von 1,6–1,9 mm mit einer maximalen Betriebsposition von 1,4 mm und einer minimal zulässigen Endposition von 2,2 mm eine Betriebsspanne von 0,2 mm und eine Rest-Reise-Spanne von 0,3 mm. Diese erfundenen Beispielwerte sind keine ONPOW-Spezifikationen. Sie zeigen nur, warum die beiden Überprüfungen separat durchgeführt werden müssen.
Beziehen Sie die vollständige mechanische Toleranzkette ein
Der Bewegungsbereich des Stellglieds ist nur ein Faktor. Die Position der Befestigungslöcher, die Einstellung der Halterung, die Zielabmessungen, das Lager-Spiel, die Bewegung des Gehäuses, Kabelbelastungen und die Temperatur können die relative Position verändern. Einige Faktoren beeinflussen Annäherung und Freigabe unterschiedlich.
Führen Sie jeden Beitragenden mit seiner physischen Richtung und Wirkung auf. Bestimmen Sie die relevante Extremkombination für verpasste Betätigung, übermäßige Kompression und fehlendes Loslassen. Eine einzelne durchschnittliche Marge kann ein Versagen an einem Ende des Bewegungsbereichs des Mechanismus verbergen.
Wenn die verfügbaren Margen unzureichend sind, ändern Sie die überprüfte Geometrie, verbessern Sie die Unterstützung oder wählen Sie einen anderen Aktuator. Deklarieren Sie die Installation nicht als akzeptabel, nur weil sie beim manuellen Drücken funktioniert. Ein kontrollierter Zielpfad mit ausreichenden Margen ist aussagekräftiger als ein einmaliger Klick.
Verwenden Sie den Messpunkt des Betätigers korrekt
Ein Hebel wandelt die Zielbewegung in Bewegung des internen Mechanismus um. Die Reise an der langen Hebelspitze kann größer sein als die Reise an einem kürzeren Kontaktpunkt. Eine geneigte Nut kann auch eine variierende Verschiebungsbeziehung über den Hub hinweg erzeugen. Berücksichtigen Sie den vom Hersteller angegebenen Messpunkt in der Analyse.
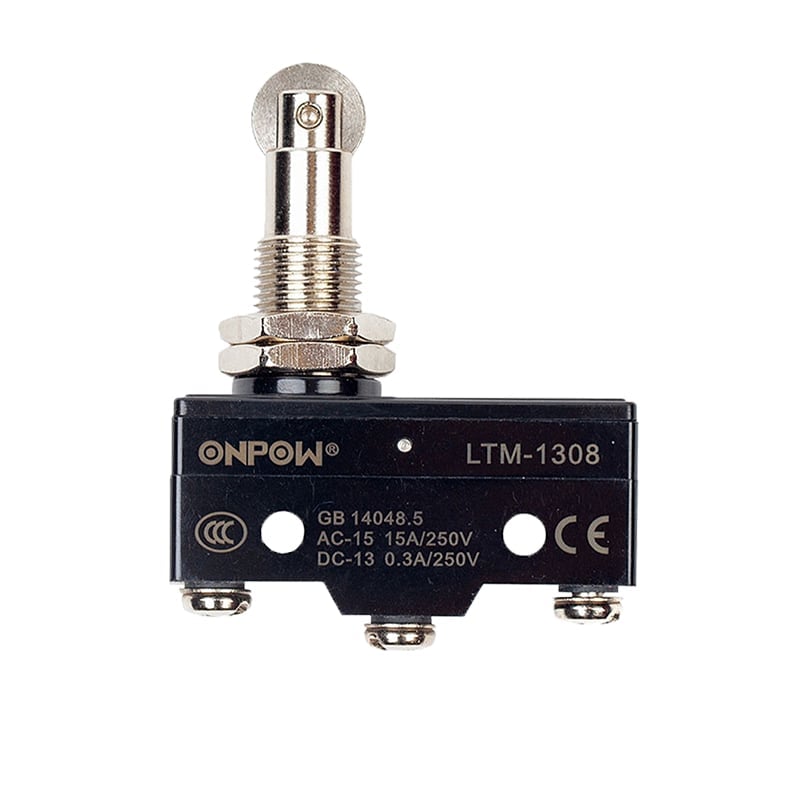
Bei einem Stift-Impulsgeber kann seitliche Reibung das freie Bewegen verhindern und den beobachteten Reset inkonsistent machen. Bei einem Rollenaktuator beeinflussen Nutprofil und Richtung den Kontaktweg. Überprüfen Sie die zulässige Betätigungsrichtung und -geschwindigkeit mit den genauen Produkthinweisen.
Ein echtes ONPOW LTM-1308 Beispiel erscheint in den Abbildungen. Sie zeigen seine physische Rollen-Impulsgeber-Form, nicht die gemessenen Reisegrenzen. Holen Sie sich die aktuelle Zeichnung und die anwendbaren Kraft-/Reisedaten, bevor Sie das Ziel festlegen.
Verbinden Sie das Reiseverhalten mit der elektrischen Beobachtung
Das Kontaktdiagramm definiert die normalen und betriebenen Wege, aber der Mechanismus bestimmt, wann sie sich ändern. Ein Eingabewert, der spät erscheint, kann auf unzureichende Zielbewegung, Empfängerspannung oder Programmzeitpunkt zurückzuführen sein. Trennen Sie diese Ursachen, indem Sie die physische Position des Aktuators, das isolierte Kontaktverhalten und die Eingabe des Empfängers durch das genehmigte Testverfahren vergleichen.
Ein Kontinuitätsinstrument kann stabile Kontaktzustände erkennen, aber nicht jeden kurzen Übergang oder die elektrische Lebensdauer des Kontakts feststellen. Für zeitkritische Ereignisse verwenden Sie die Messmethode, die im technischen Prüfplan der Ausrüstung vorgesehen ist. Verbergen Sie keine marginale Reiseanordnung hinter übermäßiger Eingangsfilterung.
Die Grenztaster NO/NC Verdrahtungsanleitung Bezieht sich auf die Interpretation verwandter Schaltungen. Der IEC 60947-5-1 gibt den Standardkontext für elektromechanische Steuergeräte vor, ohne Maße für ein bestimmtes Produkt bereitzustellen.
Überprüfen Sie die Reise sicher und bewahren Sie die Einstellung
Qualifiziertes Personal sollte die installierte Maschine gemäß dem geltenden Energie-Steuerungsverfahren inspizieren. Gespeicherte Bewegung und elektrische Energie können auch dann verbleiben, wenn ein Steuergerät auf Stopp zeigt. Relevante Anforderungen in Deutschland umfassen 29 CFR 1910.147 und 29 CFR 1910.333.
Messen Sie die relevanten Positionen mit einer unterstützten Vorrichtung und geeigneten Instrumenten. Bleiben Sie innerhalb des zulässigen Bewegungsbereichs; Tests sind kein Grund, gegen einen nicht spezifizierten internen Anschlag zu drücken. Während der genehmigten Betriebsinbetriebnahme überprüfen Sie Annäherung, betriebenes Verweilen, Rückzug und Freigabe unter den erwarteten Mechanismusbedingungen.
Dokumentieren Sie die Position der Halterung, Referenz für die Einstellung, Teilenachsilbe, Zeichnungsrevision, gemessene Ergebnisse und Akzeptanzgrenzen. Markieren oder dokumentieren Sie die genehmigte Einstellung mit der Wartungsmethode der Ausrüstung. Eine spätere Änderung der Halterung oder des Aktuators sollte eine Überprüfung auslösen, anstatt ein altes Reiseergebnis zu übernehmen.
Lehrvideo
Grenztaster erklärt | Funktionsprinzipien von RealPars. Allgemeiner Bildungshintergrund. Verwenden Sie die ausgewählte Produktzeichnung und das Maschinendesign für den tatsächlichen Schaltkreis und die Installation. Auf YouTube ansehen.
Allgemeine Fragen
Ist der Vorweg der gesamte zulässige Schaltweg?
Nein. Er beschreibt den Weg vor dem Schaltvorgang. Der zulässige Weg nach dem Schalten und die Endposition müssen gesondert bestätigt werden.
Bedeutet Überhub, dass der Schalter ein bewegliches Ziel stoppen kann?
Nein. Dabei handelt es sich um einen festgelegten Betätigungsweg und nicht um eine Belastbarkeit für Maschinenanschläge. Die mechanische Konstruktion muss eine übermäßige Bewegung des Betätigungsziels begrenzen.
Warum können bei derselben Betätigerposition zwei unterschiedliche Kontaktzustände angezeigt werden?
Innerhalb des Hysteresebereichs zwischen Betätigung und Freigabe kann der Zustand davon abhängen, ob sich der Betätiger nähert oder zurückzieht. Überprüfen Sie das Verhalten des jeweiligen Mechanismus genau.
Kann ich den Hebelweg und den Stößelweg direkt miteinander vergleichen?
Nur nach dem Verständnis ihrer Messreferenzen und Geometrie. Der Weg an verschiedenen Betätigungsstellen kann unterschiedliche Zielbewegungen darstellen.
Welche Unterlagen sollte ein Lieferant für eine Überprüfung des Verfahrwegs bereitstellen?
Das genaue Aktuator-Diagramm, Betriebs- und Freigabedefinitionen, anwendbare Reisegrenzen, Kraftdaten, zulässige Betätigungsrichtung und Montageanweisungen sind erforderlich.



