

Micro-schakelaar reistraterms beschrijven waar de actuator begint, waar de contacten werken, hoeveel toegestane beweging er overblijft na werking, en waar de contacten resetten tijdens het loslaten. Pretravel is beweging vóór de werking; overtravel is beweging voorbij het bedieningspunt binnen de gespecificeerde marge; differentiële beweging is de scheiding tussen bedienings- en loslaatposities. Lees elke waarde met behulp van het referentiepunt van de fabrikant en de definitie van de actuator. Deze termen helpen bepalen of een doel betrouwbaar zal werken en loslaten zonder de schakelaar te overbelasten. Ze zijn geen universele afmetingen, en het doel mag de interne eindpositie van de schakelaar niet gebruiken als machinestop.
Plaats elke positie op hetzelfde coördinatensysteem
Begin met de exacte tekening van de actuator. Identificeer de vrije positie, bedieningspositie, loslaatpositie en toegestane eindpositie. Sommige tekeningen specificeren verplaatsing vanaf een vrije positie; andere gebruiken afmetingen vanaf een montagemarkering. Combineer die waarden niet zonder ze te vertalen naar hetzelfde coördinatensysteem.
Een hendel of roller kan ook een aangegeven meetpunt hebben. Reizen aan het hendeluiteinde verschilt van beweging nabij het scharnierpunt. De richting van het doel en de toegestane beweging van de actuator moeten overeenkomen met de tekening. Een afmeting langs één as is niet noodzakelijk de totale lengte van het pad van het doel.
Voor het basismechanisme, zie hoe een micro schakelaar werkt. Voor doelinterfaces, zie micro-schakelaar roller en cam geometrie. Dit artikel richt zich op het interpreteren van reizen en het plannen van marges.
Pretravel: beweging vóórdat het contact verandert
Pretravel is de beweging van de actuator van de gedefinieerde vrije positie naar het bedieningspunt. Het doel moet voldoende beweging bieden om dat punt te passeren onder de minst gunstige combinatie van toleranties. Alleen het aanraken van de zuiger of hendel bewijst niet dat het contact is overgedragen.
Controleer of de gegevens een nominale bedieningspunt, maximale pretravel of een bereik aangeven. Die beschrijvingen zijn niet uitwisselbaar. Voor een gegarandeerde werking gebruik je de toepasselijke limiet en houd rekening met montage- en doelvariatie. Als de informatie ontbreekt, vraag deze dan op in plaats van te schatten op basis van de zichtbare hoogte van de actuator.
Een cam die alleen de actuator raakt, kan intermitterend functioneren veroorzaken doordat het doel of de beugel verschuift. Verhoog de betrouwbaarheid van de geometrie door een herziening van de opstelling, niet door aan te nemen dat klikactie de noodzaak voor voldoende reis elimineert.
Overtravel: toegestane beweging na de werking
Na de contactwisseling kan het doel blijven bewegen. Overtravel beschrijft de verdere toegestane beweging van de actuator volgens de definities van het product. Het biedt installatie-tolerantie en bedrijfstijd, maar het is geen toestemming om oneindig te drukken of tegen de actuator te botsen.
De machine moet binnen de toegestane eindpositie blijven bij de meest samengeperste tolerantietoestand. Een externe stop, geschikt camprofiel of een andere mechanische ontwerpmaatregel moet overmatige beweging controleren. Laat een bewegende carriage niet stoppen tegen de schakelaar omdat het contact al is veranderd.
| Term | Praktieke betekenis | Installatiecontrole |
|---|---|---|
| Vrije positie | Gedefinieerde actuatorpositie zonder bedieningsinvoer | Bevestig doelwit terugtrekking en referentiegeometrie |
| Bedrijfspositie | Positie waar de gespecificeerde contactovergang plaatsvindt | Bereik het onder de meest ongunstige benaderingsconditie |
| Voorreis | Beweging van de vrije positie naar werking | Inclusief toleranties van doelwit, beugel en actuator |
| Overrijding | Gespecificeerde toegestane beweging na werking | Vermijd het overschrijden van de toegestane eindpositie |
| Vrijgavespositie | Positie waar het contact terugkeert op de terugkeer | Laat voldoende terugtrekking toe voor betrouwbare vrijgave |
| Differentiële beweging | Verschil tussen bedienings- en vrijgaveposities | Controleer hysterese tegen doelvertraging en vibratie |
De tabel gebruikt gangbare conceptuele betekenissen. De exacte tekening kan verschillende symbolen of afmetingen gebruiken; de definities van het geselecteerde model bepalen de berekening.
Differentiële beweging verklaart waarom reset elders plaatsvindt
Een schakelmechanisme met klikactie werkt en vrijgeeft doorgaans op verschillende posities. De scheiding is mechanische hysterese. Daarom kan het terugzetten van het doel met een nauwelijks waarneembare hoeveelheid mogelijk niet onmiddellijk een contact resetten na werking.
Het verschil kan helpen voorkomen dat er rond één exact punt wordt geschakeld, maar de bruikbaarheid hangt af van de beweging van het doel. Als het doel oscilleert tussen zowel bedienings- als vrijgaveposities, kan de schakelaar nog steeds herhaaldelijk veranderen. De montage en besturingslogica moeten een gedefinieerde reactie op die beweging hebben.
Noteer de contactstatus tijdens het benaderen en tijdens het terugtrekken. Dezelfde fysieke positie binnen de hysterese-band kan afhankelijk van de bewegingsgeschiedenis leiden tot verschillende toestanden. Interpreteer die waarneming niet als een bedradingfout zonder het verklaarde gedrag van het mechanisme te controleren.
Bereken marges met expliciete limieten en eenheden
Gebruik een consistente verplaatsingscoördinaat die toeneemt in de bedieningsrichting. Laat xOP de relevante bedieningspositie zijn, xRP de vrijgavepositie, en xMAX de toegestane maximale actuatorpositie. Laat xTARGET de opgelegde actuatorpositie van het doel zijn na rekening te houden met de mechanische interface. Gebruik millimeters door het hele, of een andere enkele compatibele lengteenheid.
Een bedieningsmarge kan worden uitgedrukt als xTARGET,min − xOP,max. Een positief resultaat geeft aan dat de minste doelbeweging de maximale toepasselijke bedieningspositie overschrijdt onder de gestelde aannames. Een resterende-travel marge kan worden uitgedrukt als xMAX,min − xTARGET,max. Een positief resultaat geeft aan dat de grootste doelbeweging binnen de minimale toepasselijke toegestane eindpositie blijft.
Voor vrijgave, controleer of het teruggetrokken doel de actuator toelaat om voorbij de vereiste vrijgavepositie te gaan. De richting van de ongelijkheid hangt af van de gekozen coördinaat en productdefinities. Schrijf die conventie in de berekening in plaats van een formule blindelings te kopiëren.
Als puur illustratief voorbeeld geeft een opgelegde positiebereik van 1,6–1,9 mm met een maximale bedieningspositie van 1,4 mm en een minimale toegestane eindpositie van 2,2 mm een bedieningsmarge van 0,2 mm en een resterende-travel marge van 0,3 mm. Deze verzonnen voorbeeldwaarden zijn geen ONPOW-specificaties. Ze laten alleen zien waarom de twee controles apart moeten worden uitgevoerd.
Neem de volledige mechanische tolerantieketen mee
De reistransport van de actuator is slechts één factor. De locatie van het montagegat, de aanpassing van de beugel, afmetingen van het doel, speling in de lagering, beweging van de behuizing, kabelbelastingen en temperatuur kunnen de relatieve positie veranderen. Sommige factoren beïnvloeden benadering en vrijgave verschillend.
Lijst elke bijdrager met zijn fysieke richting en effect. Bepaal de relevante extreme combinatie voor gemiste werking, overmatige compressie en mislukte ontlading. Een enkele gemiddelde marge kan een storing aan één uiteinde van het bewegingsbereik van het mechanisme verbergen.
Als de beschikbare marges onvoldoende zijn, wijzig dan de beoordeelde geometrie, verbeter de ondersteuning of kies een andere actuator. Verklaar de installatie niet acceptabel omdat deze werkt wanneer deze met de hand wordt ingedrukt. Een gecontroleerd doelpad met voldoende marges is betekenisvoller dan een eenmalige klik.
Gebruik het meetpunt van de actuator correct
Een hendel zet doelbeweging om in beweging bij het interne mechanisme. Reistijd aan het uiteinde van een lange hendel kan groter zijn dan bij een korter contactpunt. Een gekantelde cam kan ook een variërende verplaatsingsrelatie over de slag creëren. Houd het door de fabrikant aangegeven meetpunt in de analyse.
Voor een penstoter kan wrijving buiten de aslijn vrije beweging voorkomen en de waargenomen reset inconsistent maken. Voor een rolleractuator beïnvloeden camprofiel en richting de contactbaan. Controleer de toegestane activeringsrichting en snelheid met de exacte productgids.
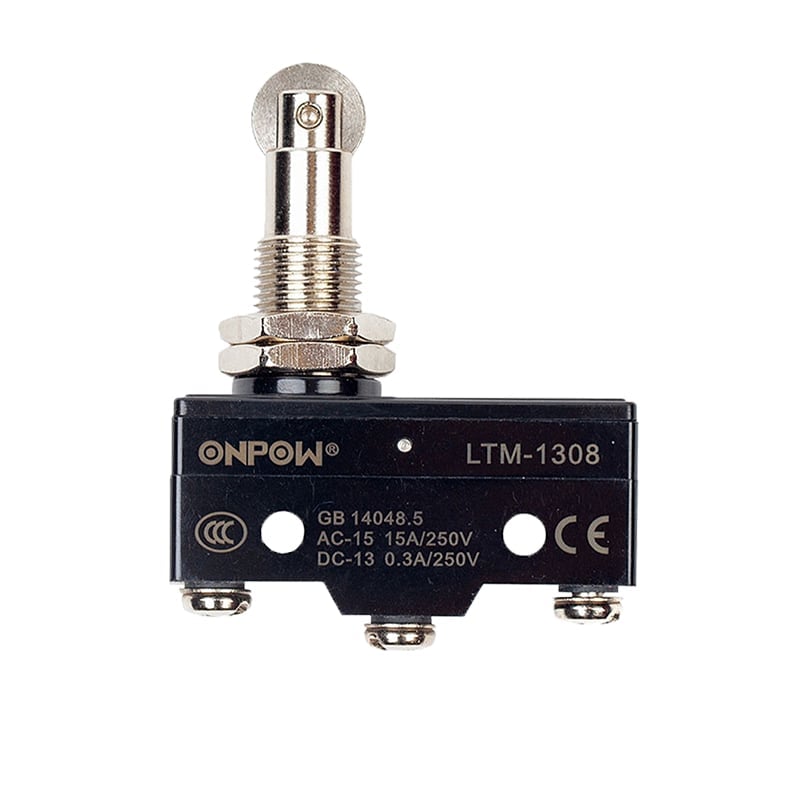
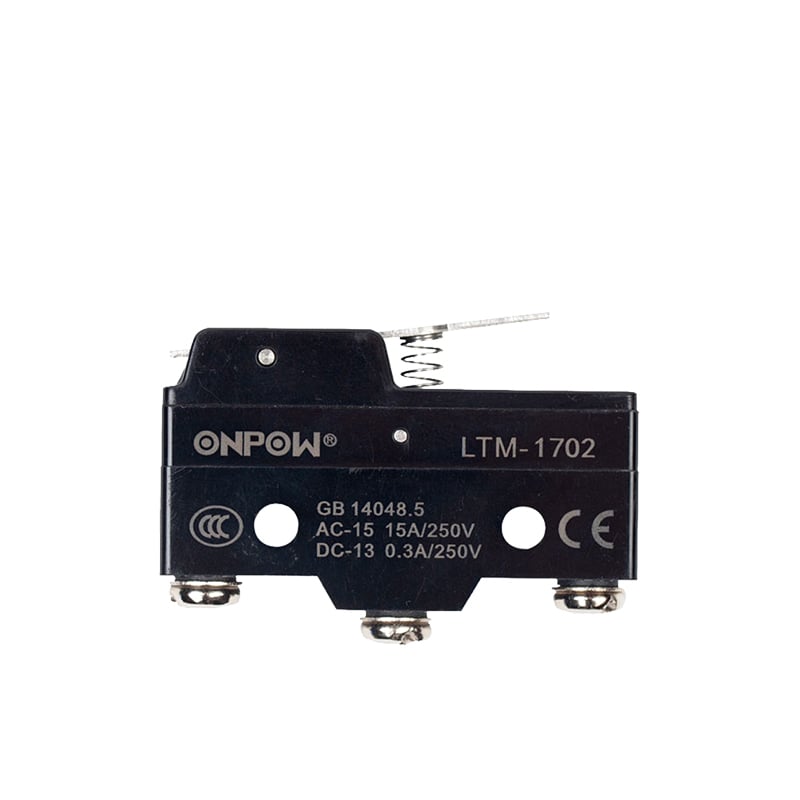
Een echte ONPOW LTM-1308 voorbeeld verschijnt in de illustraties. Ze tonen de fysieke roller-stoter vorm, niet de gemeten reikwijdtelimieten. Verkrijg de actuele tekening en de toepasselijke kracht-/reikwijdtegegevens voordat u het doel instelt.
Verbind het reisgedrag met de elektrische observatie
Het contactdiagram definieert de normale en bediende paden, maar het mechanisme bepaalt wanneer ze veranderen. Een invoer die laat lijkt te verschijnen, kan het gevolg zijn van onvoldoende doelbeweging, ontvangerfiltering of programmatie. Scheid die oorzaken door fysieke actuatorpositie, geïsoleerd contactgedrag en de ontvangende invoer te vergelijken via de goedgekeurde testprocedure.
Een continuïteitsinstrument kan stabiele contacttoestanden identificeren, maar kan niet elke korte overgang of de elektrische levensduur van het contact vaststellen. Voor timing-gevoelige gebeurtenissen gebruik de meetmethode die is gespecificeerd in het engineering testplan van de apparatuur. Verberg een marginale reikwijdte-constructie niet achter overmatige invoerfiltering.
De limit-schakelaar NO/NC bedrading gids bevat gerelateerde circuitinterpretatie. De publicatie IEC 60947-5-1 geeft de normencontext voor elektromechanische besturingsapparaten, zonder afmetingen voor een specifiek product te leveren.
Controleer de reis veilig en behoud de afstelling
Gekwalificeerd personeel moet geïnstalleerde machines inspecteren volgens de toepasselijke energiecontroleprocedure. Opgeslagen beweging en elektrische energie kunnen blijven bestaan, zelfs wanneer een controller stopt aangeeft. Relevante vereisten in Nederland omvatten 29 CFR 1910.147 en 29 CFR 1910.333.
Meet de relevante posities met een ondersteunde fixture en geschikte instrumenten. Blijf binnen de toegestane beweging; testen is geen reden om door te duwen naar een niet-gespecificeerd intern stopmechanisme. Tijdens geautoriseerde operationele ingebruikname, verifieer de benadering, bediende verblijftijd, terugtrekking en ontlading onder de verwachte mechanismecondities.
Noteer de beugelpositie, referentie voor afstelling, onderdeelachtervoegsel, tekeningrevisie, gemeten resultaten en acceptatielimieten. Markeer of documenteer de goedgekeurde instelling met de onderhoudsmethode van de apparatuur. Een latere beugel- of actuatorwijziging moet een herziening activeren in plaats van een oud reikwijdte-resultaat te erven.
Educatieve video
Limit Switch Explained | Working Principles van RealPars. Algemene educatieve achtergrondinformatie. Gebruik de geselecteerde producttekening en het machineontwerp voor het daadwerkelijke circuit en de installatie. Bekijken op YouTube.
Veelgestelde vragen
Is pretravel de totale toegestane slag?
Nee. Dit beschrijft de beweging vóór de bediening van het contact. De toegestane beweging na de bediening en de eindpositie moeten afzonderlijk worden bevestigd.
Betekent overtravel dat de schakelaar een bewegend doel kan stoppen?
Nee. Het is een gespecificeerde bewegingsmarge van de actuator, geen classificatie voor het stoppen van de machine. Het mechanische ontwerp moet overmatige beweging van het doel beperken.
Waarom kan dezelfde actuatorpositie twee verschillende contacttoestanden aangeven?
Binnen de hysterese-band van werking tot vrijgave kan de toestand afhangen van of de actuator nadert of terugtrekt. Controleer het gedrag van het exacte mechanisme.
Kan ik de slag van een hefboom en een plunjer rechtstreeks met elkaar vergelijken?
Alleen nadat ze hun meetreferenties en geometrie begrijpen. Reizen op verschillende actuatorpunten kunnen verschillende doelbewegingen vertegenwoordigen.
Wat moet een leverancier bieden voor een reisbeoordeling?
De exacte actuatortekening, bedienings- en ontlaaddefinities, toepasselijke reislimieten, krachtgegevens, toegestane bedieningsrichting en montage-instructies zijn vereist.



