

Os termos de percurso do micro interruptor descrevem onde o atuador começa, onde os contactos operam, quanta movimentação permitida permanece após a operação e onde os contactos se restabelecem durante a libertação. Pré-viagem é o movimento antes da operação; sobreviagem é o movimento além do ponto de operação dentro da margem especificada; o movimento diferencial é a separação entre as posições de operação e libertação. Leia cada valor usando o ponto de referência do fabricante e a definição do atuador. Estes termos ajudam a determinar se um alvo irá operar e libertar de forma fiável sem sobrecarregar o interruptor. Não são dimensões universais, e o alvo não deve usar a posição final interna do interruptor como um paragem da máquina.
Coloque todas as posições no mesmo sistema de coordenadas
Comece com o desenho exato do atuador. Identifique a posição livre, posição de operação, posição de libertação e posição final permissível. Alguns desenhos especificam o deslocamento a partir de uma posição livre; outros usam dimensões a partir de uma referência de montagem. Não combine esses valores sem traduzi-los para o mesmo sistema de coordenadas.
Uma alavanca ou rolo também pode ter um ponto de medição declarado. O percurso na extremidade da alavanca difere do movimento próximo ao seu pivô. A direção do alvo e o movimento permitido do atuador precisam coincidir com o desenho. Uma dimensão ao longo de um eixo não é necessariamente o comprimento total do percurso do alvo.
Para o mecanismo básico, veja como funciona um microinterruptor. Para interfaces de alvo, veja geometria do rolo e do cam do microinterruptor. Este artigo concentra-se na interpretação do percurso e no planeamento de margens.
Pré-viagem: movimento antes da mudança de contacto
Pré-viagem é o movimento do atuador desde a posição livre definida até ao ponto de operação. O alvo precisa de fornecer movimento suficiente para atravessar esse ponto sob a combinação menos favorável de tolerâncias. Tocar apenas no êmbolo ou na alavanca não prova que o contacto foi transferido.
Verifique se os dados fornecem um ponto de operação nominal, uma pré-viagem máxima ou uma faixa. Essas descrições não são intercambiáveis. Para uma verificação de operação garantida, utilize o limite aplicável e considere variações de montagem e do alvo. Se a informação estiver ausente, solicite-a em vez de estimar a partir da altura visível do atuador.
Um cam que apenas roça o atuador pode criar uma operação intermitente à medida que o alvo ou o suporte se desloca. Aumente a fiabilidade da geometria através de um arranjo revisto, não assumindo que a ação de estalo elimina a necessidade de percurso suficiente.
Sobreviagem: movimento permitido após a operação
Após as alterações de contacto, o alvo pode continuar a mover-se. A sobrecorrente descreve o movimento adicional permitido do atuador de acordo com as definições do produto. Fornece tolerância de instalação e permanência em funcionamento, mas não é permissão para pressionar indefinidamente ou colidir com o atuador.
A máquina deve permanecer dentro da posição final permitida na sua condição de tolerância mais comprimida. Uma paragem externa, perfil de cam adequada ou outra medida de design mecânico deve controlar movimentos excessivos. Não deixe que um carrinho em movimento pare contra o interruptor simplesmente porque o contacto já mudou.
| Termo | Significado prático | Verificação de instalação |
|---|---|---|
| Posição livre | Posição definida do atuador sem entrada de operação | Confirmar retração do alvo e geometria de referência |
| Posição de operação | Posição onde ocorre a transição de contacto especificada | Alcançar na condição de abordagem menos favorável |
| Pré-viagem | Movimento desde a posição livre até à operação | Incluir tolerâncias do alvo, suporte e atuador |
| Sobrecurso | Movimento permitido especificado após a operação | Evitar ultrapassar a posição final permitida |
| Posição de libertação | Posição onde o contacto se reinicia na volta | Permitir retração suficiente para uma libertação fiável |
| Movimento diferencial | Diferença entre posições de operação e de libertação | Verifique o histerese contra o tempo de permanência alvo e vibração |
A tabela usa significados conceituais comuns. O desenho exato pode usar símbolos ou referências de dimensão diferentes; as definições do modelo selecionado governam o cálculo.
O movimento diferencial explica porque a reinicialização ocorre em outro local
Um mecanismo de ação rápida normalmente opera e liberta em posições diferentes. A separação é histerese mecânica. É por isso que recuar o alvo por uma quantidade quase invisível pode não reiniciar um contacto imediatamente após a operação.
A diferença pode ajudar a evitar mudanças de estado em torno de um ponto exato, mas a sua utilidade depende do movimento do alvo. Se o alvo oscila entre as posições de operação e libertação, o interruptor ainda pode mudar repetidamente. A montagem e a lógica de controlo precisam de uma resposta definida a esse movimento.
Registe o estado do contacto ao aproximar-se e ao afastar-se. A mesma posição física dentro da banda de histerese pode corresponder a estados diferentes dependendo do histórico de movimento. Não interprete essa observação como uma falha na ligação sem verificar o comportamento declarado do mecanismo.
Calcule margens com limites e unidades explícitas
Use uma coordenada de deslocamento consistente que aumente na direção de operação. Seja xOP a posição de operação relevante, xRP a posição de libertação, e xMAX a posição máxima permitida do atuador. Seja xALVO a posição do atuador imposta pelo alvo após considerar a interface mecânica. Use milímetros em toda a parte, ou outra unidade de comprimento compatível única.
Uma margem de operação pode ser expressa como xALVO,min − xOP,max. Um resultado positivo indica que o menor movimento do alvo atravessa a posição máxima de operação aplicável sob as suposições declaradas. Uma margem de percurso restante pode ser expressa como xMAX,min − xALVO,max. Um resultado positivo indica que o maior movimento do alvo permanece dentro da posição final permissível mínima aplicável.
Para libertar, verifique se o alvo retraído permite que o atuador retorne além da posição de libertação requerida. A direção da desigualdade depende da coordenada e das definições do produto escolhidas. Escreva essa convenção na cálculo em vez de copiar uma fórmula cegamente.
Como exemplo puramente ilustrativo, um intervalo de posição imposto de 1,6–1,9mm com uma posição máxima de operação de 1,4mm e uma posição final permissível mínima de 2,2mm fornece uma margem de operação de 0,2mm e uma margem de percurso restante de 0,3mm. Esses valores de exemplo inventados não são especificações ONPOW. Eles apenas mostram por que as duas verificações devem ser feitas separadamente.
Inclua toda a cadeia de tolerâncias mecânicas
O alcance de percurso do atuador é apenas um contributo. A localização do orifício de montagem, ajuste do suporte, dimensões do alvo, folga nos rolamentos, movimento da caixa, cargas nos cabos e temperatura podem alterar a posição relativa. Alguns contributos afetam a aproximação e a libertação de forma diferente.
Liste cada contributo com a sua direção física e efeito. Determine a combinação extrema relevante para operação perdida, compressão excessiva e libertação falhada. Uma única margem média pode esconder uma falha numa extremidade do alcance de movimento do mecanismo.
If the available margins are inadequate, change the reviewed geometry, improve support, or choose another actuator. Do not declare the installation acceptable because it works when pressed by hand. A controlled target path with adequate margins is more meaningful than a one-time click.
Use corretamente o ponto de medição do atuador
A lever converts target movement into movement at the internal mechanism. Travel at a long lever tip can be greater than travel at a shorter contact point. An angled cam can also create a varying displacement relationship across the stroke. Keep the manufacturer’s stated measurement point in the analysis.
For a pin plunger, off-axis rubbing can prevent free movement and make the observed reset inconsistent. For a roller actuator, cam profile and direction influence the contact path. Check allowed actuation direction and speed with the exact product guidance.
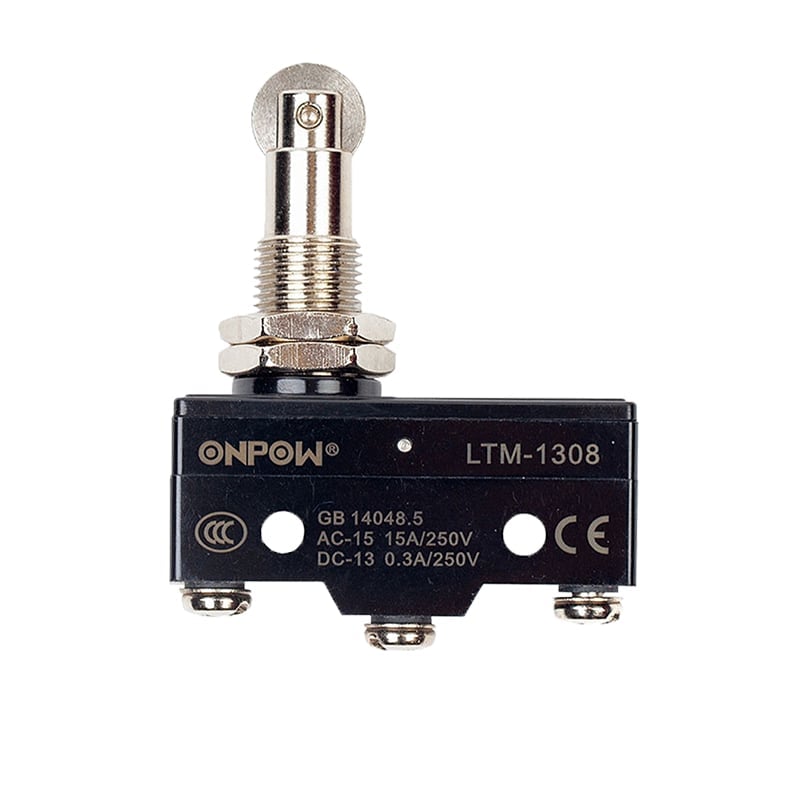
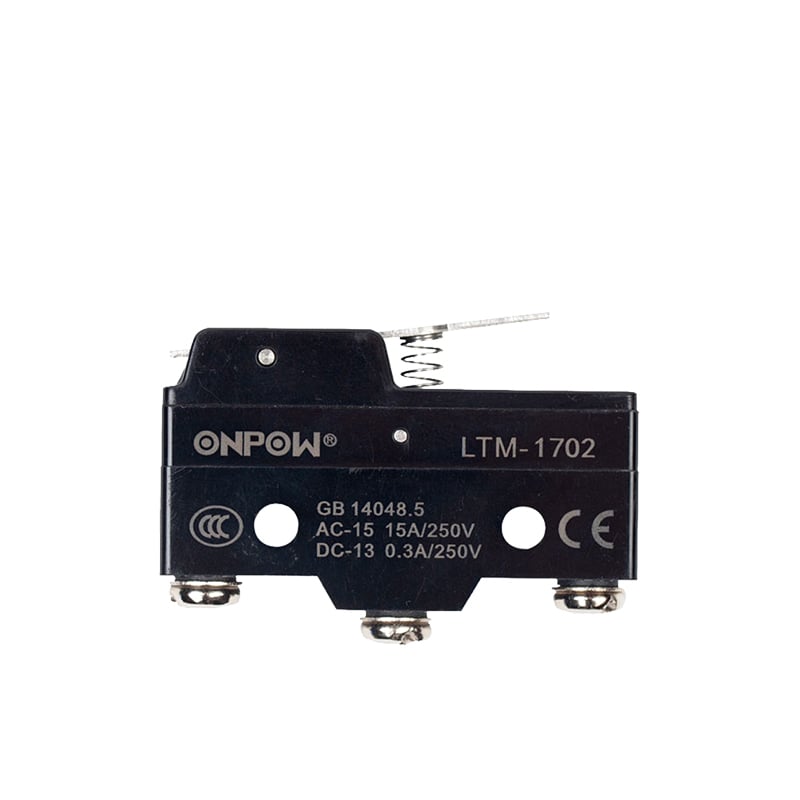
A real exemplo ONPOW LTM-1308 appears in the illustrations. They show its physical roller-plunger form, not measured travel limits. Obtain the current drawing and applicable force/travel data before setting the target.
Ligue o comportamento do percurso à observação elétrica
The contact diagram defines the normal and operated paths, but the mechanism determines when they change. An input that appears late may result from insufficient target movement, receiver filtering, or program timing. Separate those causes by comparing physical actuator position, isolated contact behavior, and the receiving input through the approved test procedure.
A continuity instrument may identify stable contact states but cannot establish every short transition or the electrical life of the contact. For timing-sensitive events, use the measurement method specified by the equipment’s engineering test plan. Do not hide a marginal travel arrangement behind excessive input filtering.
O guia de cablagem NO/NC de interruptores de fim de curso covers related circuit interpretation. The publicação IEC 60947-5-1 gives standards context for electromechanical control devices, without supplying dimensions for a particular product.
Verifique o percurso de forma segura e preserve o ajuste
Qualified personnel should inspect installed machinery under the applicable energy-control procedure. Stored motion and electrical energy can remain even when a controller indicates stopped. Relevant United States requirements include 29 CFR 1910.147 e 29 CFR 1910.333.
Measure the relevant positions with a supported fixture and appropriate instruments. Stay within permissible movement; testing is not a reason to push to an unspecified internal stop. During authorized operational commissioning, verify approach, operated dwell, withdrawal, and release across the expected mechanism conditions.
Record the bracket position, adjustment reference, part suffix, drawing revision, measured results, and acceptance limits. Mark or document the approved setting using the equipment’s maintenance method. A later bracket or actuator change should trigger review rather than inheriting an old travel result.
Vídeo educativo
Interruptor de Limite Explicado | Princípios de Funcionamento por RealPars. Background educacional geral. Use o desenho do produto selecionado e o projeto da máquina para o circuito e instalação reais. Assistir no YouTube.
Perguntas frequentes
Is pretravel the total allowed stroke?
Não. Ela descreve o movimento antes da operação de contacto. O movimento permitido após a operação e a posição final requerem confirmação separada.
O sobrecurso significa que o interruptor pode parar um alvo em movimento?
Não. É uma margem de atuador especificada, não uma classificação de paragem da máquina. O design mecânico deve controlar o movimento excessivo do alvo.
Por que o mesmo posicionamento do atuador pode mostrar dois estados de contacto?
Dentro da banda de histerese de operação a libertação, o estado pode depender de o atuador estar a aproximar-se ou a retirar-se. Verifique o comportamento do mecanismo exato.
Posso comparar o percurso da alavanca e do êmbolo diretamente?
Só após compreender as suas referências de medição e geometria. O percurso em diferentes pontos do atuador pode representar movimentos alvo diferentes.
What should a supplier provide for a travel review?
O desenho exato do atuador, definições de operação e libertação, limites de curso aplicáveis, dados de força, direção de atuação permitida e instruções de montagem são necessários.



