

Um limitador de fim de curso para um atuador linear deve alterar o seu sinal antes de o mecanismo em movimento atingir uma posição que possa causar danos, permitir a distância de paragem necessária e permanecer dentro do percurso permitido do limitador. Comece por identificar se o atuador possui controlo interno de fim de curso e o que um interruptor externo deve acrescentar: feedback do processo, um comando de paragem ajustável ou uma função de proteção específica. Estes são requisitos diferentes. A colocação depende do movimento alvo, ponto de operação, atraso do controlador, inércia do atuador, tolerâncias mecânicas e reinicialização. Não assuma que um microinterruptor externo comum pode interromper diretamente um motor ou substituir a proteção interna do atuador.
Defina primeiro a função do interruptor externo
Um atuador linear pode conter comutação de fim de curso interno, controlo eletrónico, feedback de posição ou uma combinação destes. Leia a documentação real antes de adicionar um dispositivo externo. Um interruptor externo pode fornecer um sinal de processo mais cedo ou outro input de controlo definido, mas o seu papel deve estar indicado no desenho do equipamento.
Distingua um comando de posicionamento de uma paragem de proteção independente. Um controlador de processo pode usar um sinal de limite para parar o movimento normal, enquanto uma função de proteção separada pode requerer uma arquitetura diferente e dispositivos adequados. Chamar um interruptor de limite final não estabelece a fiabilidade ou a resposta a falhas do sistema completo.
O guia comparativo entre microinterruptores e interruptores de fim de curso explica a distinção entre componente e dispositivo embalado. Para interfaces de atuador, use tipos de atuadores com interruptor de limite. Este artigo foca na colocação de um dispositivo externo em torno do movimento linear.
Localize o alvo e o seu percurso completo
Escolha uma superfície ou cam que tenha um movimento bem definido em relação ao interruptor. Identifique a direção de aproximação, o ponto de contacto, a posição final de operação e o percurso de retirada. O alvo deve encontrar-se com o atuador na sua direção permitida, sem sobrecarregar lateralmente um êmbolo ou atingir uma alavanca fora da sua região de contacto pretendida.
Considere a carruagem, suportes, folga de guia, tolerância do curso do atuador e qualquer deflexão dependente da carga. O interruptor deve ser acessível para inspeção sem se tornar vulnerável ao manuseio normal de materiais ou atividade de manutenção. Proteja o percurso do cabo contra o rail em movimento e contra qualquer ponto de aperto.
Um alvo deve permanecer operado pelo tempo de permanência pretendido e então liberar de forma confiável quando o mecanismo se afasta. Um interruptor montado numa posição que a carruagem apenas passa pode gerar um sinal breve que o receptor pode perder ou interpretar incorretamente.
Configure uma posição de disparo com margem de paragem
O ponto de operação do contato não é o mesmo que a posição final da máquina. O sinal de controlo deve percorrer o input, lógica, output, driver e sistema mecânico antes que o movimento cesse. A distância percorrida durante essa resposta deve ser considerada na revisão de posicionamento.
| Entrada de posicionamento | O que estabelecer | Efeito na posição de disparo |
|---|---|---|
| Posição de operação do interruptor | Dados exatos do atuador e tolerância | Onde começa a transição elétrica |
| Atraso de entrada e lógica | Comportamento verificado do receptor e do programa | O movimento continua antes do comando de paragem |
| Resposta do driver e do atuador | Comportamento real de paragem do equipamento | Movimento adicional após o comando |
| Variação mecânica | Tolerâncias de suporte, alvo, guia e curso | Operação mais precoce e mais tardia eficaz |
| Carga e direção | Condições relevantes de movimento | A distância de paragem pode variar |
| Reiniciar percurso | Posição de retração e libertação do alvo | Se o movimento em reverso restaura o sinal |
Utilize os dados de resposta medidos ou declarados do equipamento. Não utilize um artigo de interruptor genérico para atribuir uma distância de paragem universal.
Estime uma margem de movimento sem tratá-la como uma garantia
Para um intervalo de velocidade constante simplificado, a distância é igual à velocidade multiplicada pelo tempo decorrido: d = v × t. Se a velocidade estiver em milímetros por segundo e o tempo em segundos, a distância estará em milímetros. Isto pode estimar o movimento durante um atraso elétrico conhecido, mas não inclui todos os efeitos de travagem, desaceleração ou carga.
Como um cálculo ilustrativo não relacionado com uma classificação ONPOW, uma carruagem a 20mm/s percorre 2mm durante um intervalo de resposta de 0,1s. A instalação ainda necessita do movimento de paragem medido após o comando e a sua margem de tolerância. Este exemplo não é uma distância de abordagem permitida nem um cálculo validado de paragem de proteção.
Utilize as condições relevantes menos favoráveis na revisão, incluindo direção e carga onde afetarem o movimento. Quando a função é de proteção, a avaliação de risco aprovada e o projeto de segurança determinam o método e a margem necessários. Um cálculo de velocidade nominal por si só é insuficiente.
Não faça o interruptor absorver o restante do curso
O alvo não deve comprimir o atuador além do seu percurso permitido enquanto o mecanismo para. Um limite mecânico externo ou um perfil de alvo adequado deve controlar o excesso de movimento onde necessário. A posição final interna do interruptor não é uma classificação geral de paragem da máquina.
Um arranjo de rolo ou camara pode permitir que o alvo passe por um ponto de operação enquanto mantém o sinal pretendido, desde que a geometria siga as orientações do fabricante. Um arranjo de êmbolo direto pode exigir um controlo mais rigoroso do movimento contínuo. Compare o percurso completo do alvo com as posições de operação e libertação do atuador.
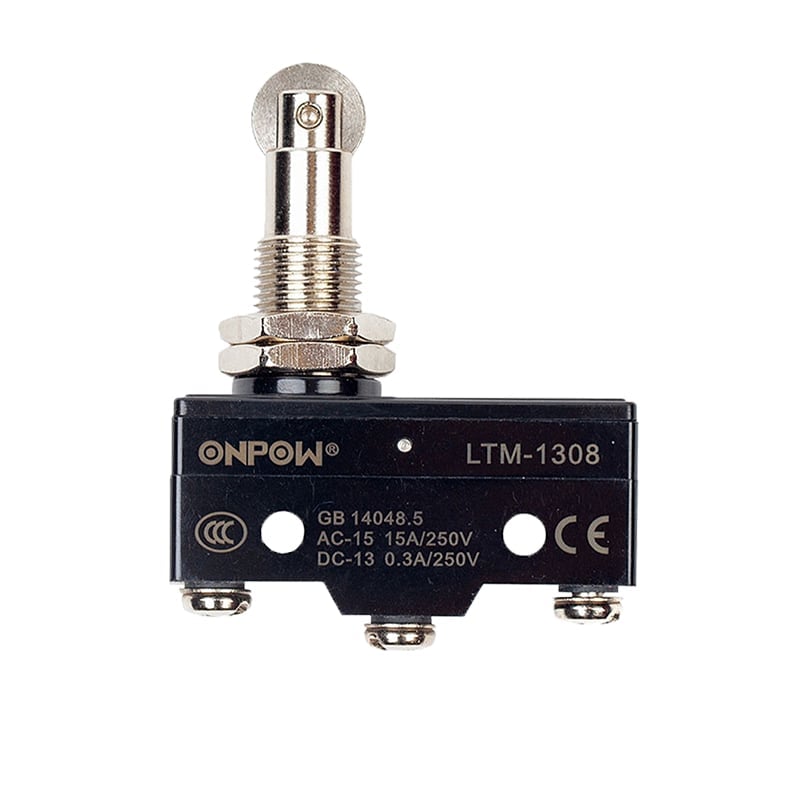
O guia de interruptor de limite com rolo e êmbolo discute a interface relacionada. O Página do produto ONPOW LTM-1308 fornece um exemplo real de rolo-pistão, mas a sua fotografia não especifica o percurso permitido, velocidade alvo ou distância de paragem da aplicação.
Separe os contactos de feedback da alimentação do motor
Um contacto mecânico externo pode ser utilizado com uma entrada do controlador se a sua capacidade de comutação de baixo nível e interface de entrada forem adequadas. A interrupção direta de um motor de atuador é uma carga diferente. Correntes de arranque, paragem e indutivas podem exceder ou stressar um contacto de formas não representadas pela tensão de alimentação nominal.
Utilize o circuito aprovado pelo fabricante do atuador e do controlador. Alguns sistemas usam limites de direção separados, comutação interna ou lógica de condução especializada; outros usam retroalimentação externa através de uma entrada. Não insira um diodo arbitrário ou ligue a alimentação ao contrário com base num esquema genérico de atuador.
Confirme a disposição exata dos contactos, a categoria de voltagem e carga, a referência de wiring e a resposta a falhas pretendida. O guia de cablagem NO/NC de interruptores de fim de curso cobre a interpretação dos contactos. IEC 60947-5-1 fornece o âmbito das normas para dispositivos de controlo eletromecânicos sem aprovar um circuito específico de atuador.
Verifique a sequência de movimento de retorno e recuperação
Um limite que permanece ativado após o mecanismo se afastar pode impedir o próximo ciclo ou criar uma sequência de controlo inesperada. Verifique se o alvo limpa o interruptor longe o suficiente para atravessar o seu ponto de libertação. A redefinição do contacto pode ocorrer numa posição diferente da operação devido à histerese mecânica.
O equipamento deve definir como é permitida a movimentação para longe de um limite ativo. Um comando de recuperação normal, uma redefinição manual e uma anulação de manutenção têm propósitos e controles diferentes. Siga o projeto do atuador e da máquina; não bypass um limite para obter movimento reverso sem um procedimento aprovado.
Revise a perda e restauração de energia como parte da sequência. O acionador pode reiniciar, permanecer inibido ou requerer reconhecimento, dependendo do sistema. A descrição NO ou NC de um interruptor não estabelece o comportamento de reinício do controlador.
Proteja a montagem contra movimento e contaminação
Utilize um suporte estável e o método de montagem especificado. Registe a referência de ajuste final e como ela é fixada. O afrouxamento do fixador, a flexão do suporte e a puxada do cabo podem deslocar a posição do gatilho mesmo quando o componente ainda altera o contacto normalmente.
Considere vibração, resíduos do processo, exposição a coolant ou limpeza, temperatura e acesso. Um corpo de interruptor atrás de uma proteção não está necessariamente protegido contra contaminação. A abertura do atuador, os terminais e o percurso do cabo precisam de revisão. Use o guia de microinterruptor à prova d'água quando for necessária vedação.
Inspecione a superfície do alvo quanto a desgaste ou dano durante a manutenção. Uma alteração na aresta da camara pode alterar a posição do gatilho sem alterar o interruptor. Mantenha as referências do alvo e do suporte no registo de manutenção com o número de peça do componente.
Comissione nas condições reais de movimento
A inspeção e ajuste de maquinaria instalada requerem pessoal qualificado e os procedimentos relevantes de controlo de energia. Energia mecânica ou de fluido armazenada pode mover um atuador mesmo após uma paragem de controlo. Nos locais de trabalho em Portugal, os requisitos relevantes incluem 29 CFR 1910.147 e 29 CFR 1910.333.
Comece com a inspeção mecânica e de contactos isolados aprovada. Durante a comissão operacional autorizada, verifique o gatilho, indicação do receptor, comando de paragem, posição final e libertação ao retornar. Teste as direções e condições relevantes definidas pelo plano de engenharia.
Registe as posições medidas e qualquer variação de paragem permitida. Os critérios de aceitação devem derivar do projeto da máquina, não de um valor universal de artigo. Se a margem do gatilho for insuficiente, corrija o projeto ou configuração e repita as verificações afetadas antes de aceitar a operação de produção.
Lista de verificação para consulta ao fornecedor
Forneça o modelo do atuador, curso, faixa de velocidade, condições de carga, referência do controlador ou do acionador, esboço do movimento alvo, espaço de montagem, circuito de contacto e ambiente. Indique se o interruptor externo é para retroalimentação comum, paragem de processo ou uma função de proteção documentada.
Solicite a força, percurso, classificações de contacto, instruções de instalação e limitações exatas da opção do atuador. Pergunte ao fornecedor do acionador como os limites externos devem ser interligados. Manter ambos os conjuntos de documentação juntos reduz o risco de selecionar um interruptor mecanicamente adequado para um papel elétrico inadequado.
Vídeo educativo
Interruptor de Limite Explicado | Princípios de Funcionamento por RealPars. Background educacional geral. Use o desenho do produto selecionado e o projeto da máquina para o circuito e instalação reais. Assistir no YouTube.
Perguntas frequentes
Todos os atuadores lineares necessitam de um interruptor de fim de curso externo?
Não. Alguns possuem controlo interno adequado para a função pretendida. Um interruptor externo deve ter uma finalidade adicional definida com base na documentação do atuador e da máquina.
O interruptor pode ser colocado na posição final desejada de paragem?
Não sem avaliar a resposta e parar o movimento. O sinal muitas vezes precisa ocorrer mais cedo para que o sistema completo possa parar dentro do seu intervalo permitido.
Um microinterruptor pode parar diretamente um motor de atuador DC?
Apenas uma classificação de contacto documentada e um circuito aprovado podem justificar esse uso. Um sinal de entrada do controlador e a interrupção do motor impõem exigências elétricas diferentes.
Por que o limite permanece ativo após inverter?
O alvo pode não ter recuado além do ponto de libertação, o atuador pode estar preso ou o controlador pode manter um estado travado. Revise a sequência física e lógica separadamente.
O que deve ser registado após o ajuste?
Registe os modelos do interruptor e do atuador, referência do suporte, posições de disparo e final, comportamento de libertação, esquema do circuito, condições de teste e resultados de aceitação.



