

リニアアクチュエータのリミットスイッチは、動作機構が損傷の危険がある位置に到達する前に信号を変化させ、必要な停止距離を確保し、スイッチの許容範囲内の動作範囲に留まる必要があります。まず、アクチュエータに内部リミット制御があるかどうかと、外部スイッチに何を追加すべきかを特定します:プロセスフィードバック、調整可能な停止コマンド、または特定の保護機能です。これらは異なる要件です。設置場所は、目標の動き、動作点、コントローラーの遅延、アクチュエータのコース、機械的許容誤差、リセットに依存します。普通の外部マイクロスイッチが直接モーターを遮断したり、アクチュエータの内部保護を置き換えたりできると考えないでください。.
外部スイッチの役割を最初に定義します
リニアアクチュエータには、内部の終端スイッチ、電子制御、位置フィードバック、またはこれらの組み合わせが含まれる場合があります。外部デバイスを追加する前に、実際のドキュメントを確認してください。外部スイッチは、より早いプロセス信号や他の定義された制御入力を提供できますが、その役割は装置の図面に記載されている必要があります。.
位置決めコマンドと独立した保護停止を区別します。プロセスコントローラーはリミット信号を使用して通常の動きを停止できますが、別の保護機能には異なるアーキテクチャと適切なデバイスが必要な場合があります。スイッチをエンドリミットと呼ぶことは、システム全体の信頼性や故障対応を保証しません。.
その マイクロスイッチとリミットスイッチのガイド コンポーネントとパッケージされたデバイスの違いを説明します。アクチュエータインターフェースには リミットスイッチアクチュエータの種類.この記事は、リニア動作周りの外部デバイスの配置に焦点を当てています。.
ターゲットとその完全な経路を特定します
スイッチに対して動きが明確に定義されているターゲット表面またはカムを選択します。接近方向、接点位置、最終動作位置、引き抜き経路を特定します。ターゲットは、許容される方向で選択されたアクチュエータと接触し、プランジャーに側荷重をかけたり、意図しない接触領域外のレバーを叩いたりしないようにしてください。.
キャリッジ、ブラケット、ガイドクリアランス、アクチュエータのストローク許容誤差、および荷重依存のたわみを考慮します。スイッチは、通常の材料取り扱いやメンテナンス作業に対して脆弱にならずに点検できる場所に設置してください。ケーブルルートは、動くレールやピンチポイントから保護してください。.
ターゲットは意図した滞留時間保持のために操作され続け、その後メカニズムが離れると確実に解放される必要があります。キャリッジが単に通り過ぎる位置に取り付けられたスイッチは、受信機が見逃したり誤解したりする可能性のある短い信号を送ることがあります。.
停止余裕を持つトリガーポジションを設定します
接点の動作点は最終的な機械位置と同じではありません。制御信号は入力、ロジック、出力、ドライバー、機械システムを通過してから動作が停止します。その応答中に移動した距離は配置の見直しに含まれます。.
| 配置入力 | 何を確認するか | トリガー位置への影響 |
|---|---|---|
| スイッチ動作位置 | 正確なアクチュエータデータと許容差 | 電気的遷移が始まる場所 |
| 入力とロジックの遅延 | 検証済みの受信機とプログラムの動作 | 停止命令前の動作継続 |
| ドライバーとアクチュエータの応答 | 実際の機器停止動作 | コマンド後の追加動作 |
| 機械的変動 | ブラケット、ターゲット、ガイド、ストロークの許容差 | 最も早い有効動作と最も遅い有効動作 |
| 荷重と方向 | 関連する動作条件 | 停止距離は変動することがあります |
| リセットパス | ターゲットの引き出しとリリース位置 | 逆方向の動きが信号を復元するかどうか |
機器の測定または申告された応答データを使用してください。一般的なスイッチ記事を使用して普遍的な停止距離を割り当てないでください。.
保証とみなさずに動作余裕を見積もります
簡略化された一定速度区間の場合、距離は速度に経過時間を掛けたものに等しい:d = v × t。速度がミリメートル毎秒、時間が秒の場合、距離はミリメートル単位です。これは既知の電気遅延中の動きを推定できますが、すべてのブレーキ、コースト、負荷の効果を含みません。.
ONPOW定格に関係しない例示的な計算として、20mm/sで移動するキャリッジは0.1秒の応答区間で2mm移動します。設置にはコマンド後の測定された停止動作と許容マージンが必要です。この例は許容される距離や検証済みの保護停止計算ではありません。.
動きに影響を与える方向や負荷を含め、レビュー時に最も不利な条件を使用してください。機能が保護的な場合、承認されたリスク評価と安全設計が必要な方法とマージンを決定します。標準速度の計算だけでは不十分です。.
スイッチに残りのストロークを吸収させないでください
ターゲットは、メカニズムが停止している間にアクチュエータを許容範囲を超えて圧縮してはいけません。必要に応じて、外部の機械的ストップや適切なターゲットプロファイルが過剰な動きを制御すべきです。スイッチの内部エンド位置は一般的な機械停止の評価基準ではありません。.
ローラーまたはカムアレンジメントは、メーカーの指示に従えば、ターゲットが動作点を超えても意図した信号を維持しながら移動させることができます。ダイレクトプランジャーアレンジメントは、継続的な動きのより厳格な制御を必要とする場合があります。ターゲットの完全な経路とアクチュエータの動作位置およびリリース位置を比較してください。.
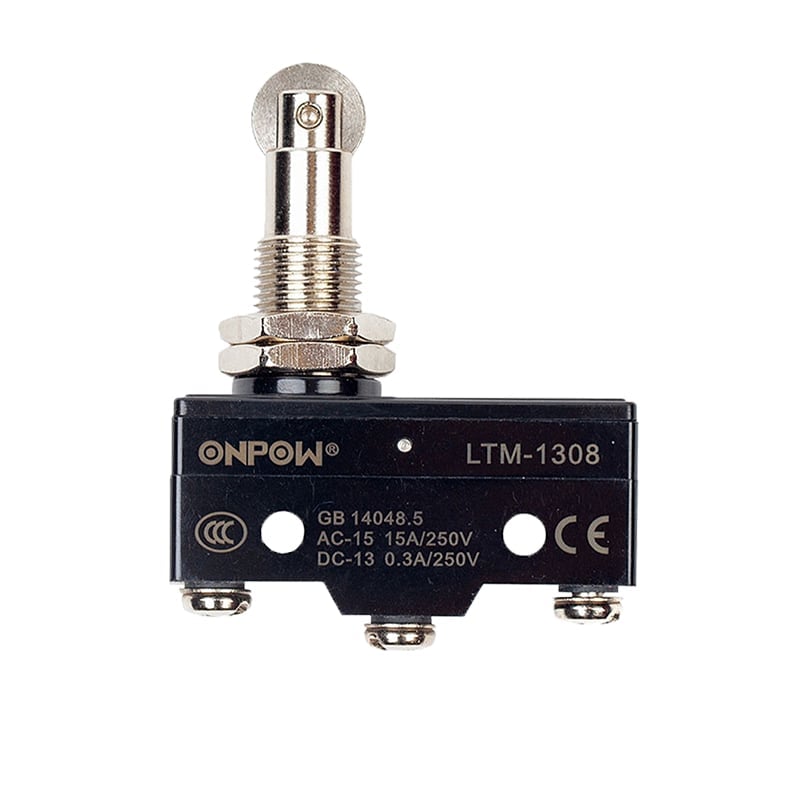
その ローラー-プランジャーリミットスイッチガイド 関連インターフェースについて説明します。 ONPOW LTM-1308 製品ページ 実際のローラー-プランジャーの例を提供しますが、その写真は許容される移動距離、ターゲット速度、または適用停止距離を示していません。.
フィードバック接点とモーター電源を分離します
外部の機械式接点は、低レベルのスイッチング能力と入力インターフェースが適切であれば、コントローラの入力で使用することができます。アクチュエータモータの直接的な遮断は、それとは異なる負荷です。起動時、ストール時、および誘導電流は、通常の電源電圧では表現されない方法で接点を超えたり、ストレスを与えたりする可能性があります。.
アクチュエータおよびコントローラのメーカーが承認した回路を使用してください。システムによっては、個別の方向リミット、内部スイッチング、または専用の駆動ロジックを使用するものもあれば、入力を介した外部フィードバックを使用するものもあります。一般的なアクチュエータの図に基づいて、任意のダイオードや逆方向の電源配線を挿入しないでください。.
正確な接点配置、電圧および負荷カテゴリ、配線参照、および意図された障害応答を確認してください。 リミットスイッチNO/NC配線ガイド は接点の解釈についてカバーしています。. IEC 60947-5-1 は、特定のアクチュエータ回路を承認することなく、電気機械式制御デバイスの規格範囲を提供します。.
戻り動作と回復シーケンスを確認します
メカニズムが離れた後も動作状態が維持されるリミットは、次のサイクルを防いだり、予期しない制御シーケンスを作成したりする可能性があります。ターゲットがリリースポイントを通過するのに十分な距離だけスイッチをクリアしていることを確認してください。接点のリセットは、機械的なヒステリシスにより、動作位置とは異なる位置で発生する可能性があります。.
機器は、アクティブなリミットからの移動がどのように許可されるかを定義する必要があります。通常の復帰コマンド、手動リセット、およびメンテナンスオーバーライドには、それぞれ異なる目的とコントロールがあります。アクチュエータと機械の設計に従ってください。承認された手順なしに、逆方向の動きを得るためにリミットをバイパスしないでください。.
シーケンスの一部として、電源の損失と復旧を確認してください。システムに応じて、ドライブが再起動する、停止状態を維持する、または確認を必要とする場合があります。スイッチのNO(常時開)またはNC(常時閉)の説明は、コントローラの再起動動作を確立するものではありません。.
取り付け部分を動きや汚染から保護します
安定したブラケットと指定された取り付け方法を使用してください。最終調整の基準とそれがどのように固定されているかを記録してください。留め具の緩み、ブラケットのたわみ、およびケーブルの引っ張りは、コンポーネントが正常に接点を変更している場合でも、トリガー位置をシフトさせる可能性があります。.
振動、プロセスデブリ、冷却液や洗浄剤への曝露、温度、およびアクセスを考慮してください。ガードの背後にあるスイッチボディが、必ずしも汚染から保護されているとは限りません。アクチュエータの開口部、端子、およびケーブル配路はすべて確認が必要です。シーリングが必要な場合は、 防水マイクロスイッチガイド を使用してください。.
メンテナンス中にターゲット表面の摩耗や損傷を検査してください。カムエッジの変更は、スイッチを変更せずにトリガーの位置を変更する可能性があります。ターゲットとブラケットの基準を、コンポーネントの部品番号とともにメンテナンス記録に保管してください。.
実際の動作条件下での調整を行います
設置された機械の検査と調整には、有資格者および関連するエネルギー制御手順が必要です。蓄積された機械的または流体エネルギーは、制御停止後でもアクチュエータを動かす可能性があります。日本の職場では、関連する要件として以下が含まれます 29 CFR 1910.147 そして 29 CFR 1910.333.
承認された独立した機械的および接点的検査から開始します。認可された運用試運転中に、トリガー、受信機の表示、停止コマンド、最終位置、および復帰時のリリースを確認します。エンジニアリング計画で定義された関連する方向と条件をテストします。.
測定された位置と、許可される停止の変動を記録します。受け入れ基準は、普遍的な記事の値ではなく、機械の設計から取得する必要があります。トリガーマージンが不十分な場合は、設計または設定を修正し、量産運転を受け入れる影響を受けたチェックを繰り返してください。.
サプライヤー問い合わせチェックリスト
アクチュエータのモデル、ストローク、速度範囲、負荷条件、コントローラまたはドライブの参照、ターゲットの動きのスケッチ、取り付けスペース、接点回路、および環境を提供してください。外部スイッチが通常のフィードバック、プロセスの停止、または文書化された保護機能のいずれのためのものかを明記してください。.
正確なアクチュエータオプションの力、移動量、接点定格、取り付け手順、および制限を要求してください。外部リミットをどのようにインターフェースすべきかドライブのサプライヤーに尋ねてください。両方のドキュメントセットを一緒に保管することで、電気的に不適切な役割に対して機械的に適切なスイッチを選択するリスクを軽減できます。.
教育ビデオ
リミットスイッチの解説 | RealParsによる動作原理。一般的な教育背景。実際の回路と設置には、選択した製品図面と機械設計を使用してください。. YouTubeで視聴.
よくある質問
すべて線形アクチュエータに外部リミットスイッチが必要ですか?
いいえ。いくつかは目的に適した内部制御を備えています。外部スイッチは、アクチュエータと機械のドキュメントに基づいて追加の明確な目的を持つべきです。.
スイッチは最終的に希望する停止位置に設置できますか?
応答を評価して動作を停止しない限りできません。信号はしばしば早めに発生させる必要があり、これにより完全なシステムが許容範囲内で停止できるようになります。.
マイクロスイッチはDCアクチュエータモーターを直接停止できますか?
それを正当化できるのは、文書化された接点定格と承認された回路のみです。コントローラー入力信号とモーターの遮断は異なる電気的要求を課します。.
逆転後もリミットがアクティブな状態を保つのはなぜですか?
ターゲットがリリースポイントを超えて引き下げられていない可能性があります。アクチュエータが拘束されているか、コントローラーがラッチ状態を保持している可能性があります。物理的および論理的なシーケンスを個別に確認してください。.
調整後に記録すべき内容は何ですか?
スイッチとアクチュエータのモデル、ブラケットの参照、トリガーと最終位置、リリース動作、回路図、試験条件、受け入れ結果を記録してください。.



