

マイクロスイッチのトラベル用語は、アクチュエータの開始位置、接点が動作する位置、動作後に許容される残留動作量、リリース時の接点のリセット位置を説明します。プリトラベルは動作前の動き、オーバートラベルは指定された許容範囲内での動作点を超えた動き、差動動作は動作位置とリリース位置の間の分離を意味します。各値はメーカーの基準点とアクチュエータの定義を用いて読み取ってください。これらの用語は、ターゲットが確実に動作し、過負荷なくリリースできるかどうかを判断するのに役立ちます。これらは普遍的な寸法ではなく、ターゲットはスイッチの内部端位置を機械停止として使用してはいけません。.
すべての位置を同じ座標系に配置してください
正確なアクチュエータの図面から始めてください。自由位置、動作位置、リリース位置、許容される最終位置を特定します。いくつかの図面は自由位置からの変位を指定し、他は取り付け基準からの寸法を使用します。これらの値を同じ座標系に変換せずに結合しないでください。.
レバーやローラーにも測定点が記載されている場合があります。レバー端のトラベルはピボット付近の動きと異なります。ターゲットの方向とアクチュエータの許容動作範囲が図面と一致している必要があります。一つの軸に沿った寸法は、必ずしもターゲットの全経路長を示すわけではありません。.
基本的なメカニズムについては マイクロスイッチの仕組み. を参照してください。ターゲットインターフェースについては マイクロスイッチローラーとカムのジオメトリ. を参照してください。この記事は、トラベルの解釈とマージンの計画に焦点を当てています。.
プリトラベル:接点が変化する前の動き
プリトラベルは、定義された自由位置から動作点までのアクチュエータの動きです。ターゲットは、最も許容範囲の組み合わせでその点を越えるのに十分な動きを提供する必要があります。プランジャやレバーに触れるだけでは、接点が確実に移動したことを証明しません。.
データが標準動作点、最大プリトラベル、または範囲を提供しているかどうかを確認してください。これらの記述は互換性がありません。保証された動作確認には、適用可能なリミットを使用し、取り付けやターゲットの変動を考慮してください。情報が欠落している場合は、推定するのではなく、問い合わせてください。.
アクチュエータにわずかに接触するだけのカムは、ターゲットやブラケットのずれにより断続的な動作を引き起こすことがあります。十分なトラベルを確保するためにスナップアクションを前提とせず、レビューされた配置によってジオメトリの信頼性を向上させてください。.
オーバートラベル:動作後の許容される動き
接点の変化後、ターゲットは引き続き動作する場合があります。オーバートラベルは、製品の定義に従ったアクチュエータの追加許容動作範囲を示します。これは取り付け許容誤差と動作待機時間を提供しますが、無制限に押し続けたりアクチュエータと衝突させることを許可するものではありません。.
機械は最も圧縮された許容最終位置範囲内に留まる必要があります。外部ストップ、適切なカムプロファイル、または他の機械的設計手段によって過剰な動きを制御すべきです。移動するキャリッジが既に接点が変化しているためにスイッチに当たって停止しないようにしてください。.
| 用語 | 実用的な意味 | 取り付け確認 |
|---|---|---|
| フリーポジション | 操作入力なしの定義されたアクチュエータ位置 | ターゲットの引き込みと基準ジオメトリの確認 |
| 動作位置 | 指定された接点遷移が発生する位置 | 最も不利な接近条件で到達する |
| プリトラベル | フリーポジションから動作までの動き | ターゲット、ブラケット、アクチュエータの許容誤差を含む |
| オーバーツーリズム | 動作後に許可された動き | 許容最終位置を超えないようにする |
| リリース位置 | リセットが行われる位置 | 信頼性の高いリリースのために十分な引き込みを許可する |
| 差動動作 | 動作位置と解放位置の差 | ヒステリシスを目標保持時間と振動に対して確認する |
この表は一般的な概念的意味を使用しています。正確な図面では異なる記号や寸法参照を使用している場合があります。選択されたモデルの定義が計算を支配します。.
差動動作はリセットが他の場所で起こる理由を説明します
スナップアクション機構は通常、異なる位置で動作および解放します。その分離は機械的ヒステリシスです。したがって、目標をわずかに後退させるだけでは、動作後に接点を即座にリセットしないことがあります。.
この差は、ちょうど1つの点付近での切り替えを防ぐのに役立ちますが、その有用性はターゲットの動きに依存します。ターゲットが動作位置と解放位置の両方を振動している場合、スイッチは繰り返し変わる可能性があります。取り付けと制御ロジックは、その動きに対して明確な応答を必要とします。.
接点状態を近づくときと離れるときに記録してください。ヒステリシス帯内の同じ物理的位置は、動きの履歴に応じて異なる状態に対応することがあります。その観察を配線の故障と解釈しないでください。メカニズムの宣言された動作を確認してください。.
明示的な限界と単位を用いてマージンを計算してください
動作方向に増加する一貫した変位座標を使用してください。xOPを関連する動作位置、xRPを解放位置、xMAXを許容最大アクチュエータ位置とします。xTARGETは機械的インターフェースを考慮した後のターゲットのアクチュエータ位置とします。全てミリメートルまたは他の互換性のある長さ単位を使用してください。.
動作余裕はxTARGET,min − xOP,maxとして表現できます。正の結果は、最小のターゲット動作が記載された仮定の下で最大適用動作位置を超えることを示します。残りの移動余裕はxMAX,min − xTARGET,maxとして表現できます。正の結果は、最大のターゲット動作が最小の適用可能な許容最終位置内に留まることを示します。.
解放については、引き戻されたターゲットがアクチュエータを必要な解放位置より後退させることを確認してください。不等式の方向は選択した座標と製品定義に依存します。その規則を計算に書き込み、公式を盲目的にコピーしないでください。.
純粋な例として、1.6〜1.9mmの範囲の位置制約と最大動作位置1.4mm、最小許容最終位置2.2mmの場合、動作余裕は0.2mm、残りの移動余裕は0.3mmとなります。これらの架空の例値はONPOWの仕様ではありません。これらは、なぜ2つの確認を別々に行う必要があるかを示すためだけです。.
完全な機械的許容範囲のチェーンを含めてください
アクチュエータの移動範囲は唯一の要素ではありません。取り付け穴の位置、ブラケットの調整、ターゲットの寸法、ベアリングの遊び、ハウジングの動き、ケーブル負荷、温度などが相対位置を変える可能性があります。一部の要素は近づきと解放に異なる影響を与えます。.
List each contributor with its physical direction and effect. Determine the relevant extreme combination for missed operation, excessive compression, and failed release. A single average margin can hide a failure at one end of the mechanism’s movement range.
If the available margins are inadequate, change the reviewed geometry, improve support, or choose another actuator. Do not declare the installation acceptable because it works when pressed by hand. A controlled target path with adequate margins is more meaningful than a one-time click.
アクチュエータの測定点を正しく使用してください
A lever converts target movement into movement at the internal mechanism. Travel at a long lever tip can be greater than travel at a shorter contact point. An angled cam can also create a varying displacement relationship across the stroke. Keep the manufacturer’s stated measurement point in the analysis.
For a pin plunger, off-axis rubbing can prevent free movement and make the observed reset inconsistent. For a roller actuator, cam profile and direction influence the contact path. Check allowed actuation direction and speed with the exact product guidance.
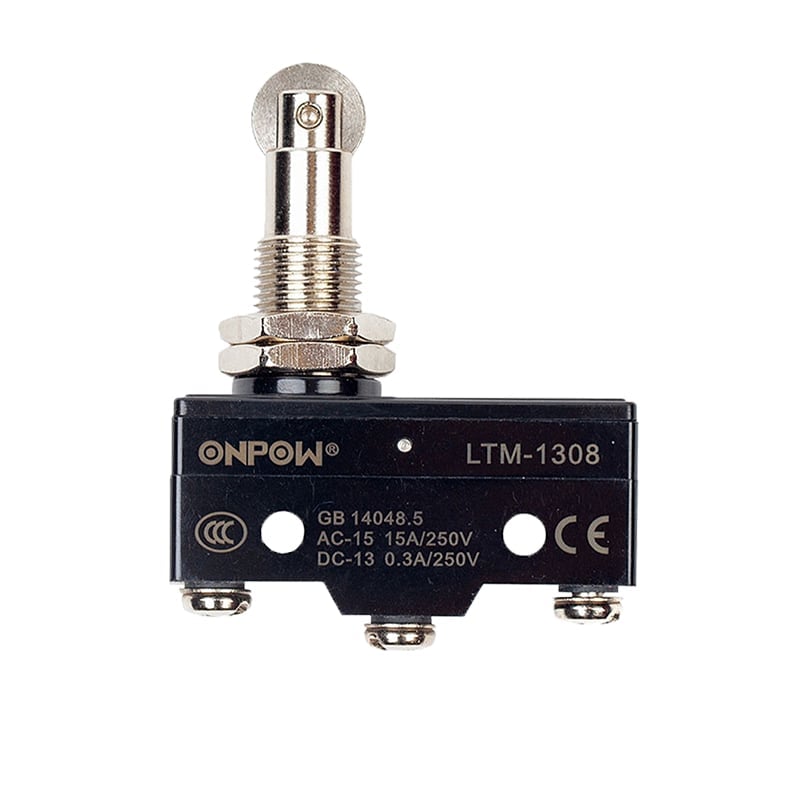
実際の ONPOW LTM-1308の例 appears in the illustrations. They show its physical roller-plunger form, not measured travel limits. Obtain the current drawing and applicable force/travel data before setting the target.
トラベルの挙動を電気的観察に結びつけてください
The contact diagram defines the normal and operated paths, but the mechanism determines when they change. An input that appears late may result from insufficient target movement, receiver filtering, or program timing. Separate those causes by comparing physical actuator position, isolated contact behavior, and the receiving input through the approved test procedure.
A continuity instrument may identify stable contact states but cannot establish every short transition or the electrical life of the contact. For timing-sensitive events, use the measurement method specified by the equipment’s engineering test plan. Do not hide a marginal travel arrangement behind excessive input filtering.
その リミットスイッチNO/NC配線ガイド covers related circuit interpretation. The IEC 60947-5-1規格 gives standards context for electromechanical control devices, without supplying dimensions for a particular product.
安全にトラベルを確認し、調整を維持してください
Qualified personnel should inspect installed machinery under the applicable energy-control procedure. Stored motion and electrical energy can remain even when a controller indicates stopped. Relevant United States requirements include 29 CFR 1910.147 そして 29 CFR 1910.333.
Measure the relevant positions with a supported fixture and appropriate instruments. Stay within permissible movement; testing is not a reason to push to an unspecified internal stop. During authorized operational commissioning, verify approach, operated dwell, withdrawal, and release across the expected mechanism conditions.
Record the bracket position, adjustment reference, part suffix, drawing revision, measured results, and acceptance limits. Mark or document the approved setting using the equipment’s maintenance method. A later bracket or actuator change should trigger review rather than inheriting an old travel result.
教育ビデオ
リミットスイッチの解説 | RealParsによる動作原理。一般的な教育背景。実際の回路と設置には、選択した製品図面と機械設計を使用してください。. YouTubeで視聴.
よくある質問
Is pretravel the total allowed stroke?
いいえ。これは接触操作前の動作を説明しています。操作後および最終位置の許可された動作は別途確認が必要です。.
オーバートラベルはスイッチが動いているターゲットを停止できることを意味しますか?
いいえ。これは指定されたアクチュエータの許容量であり、機械停止の評価ではありません。機械設計は過剰なターゲットの動きを制御しなければなりません。.
なぜ同じアクチュエータの位置が二つの接触状態を示すことができるのですか?
動作から解放までのヒステリシス帯内では、状態はアクチュエータが接近しているか引き離しているかに依存します。正確なメカニズムの動作を確認してください。.
レバーとプランジャーの移動距離を直接比較できますか?
Only after understanding their measurement references and geometry. Travel at different actuator points can represent different target movement.
トラベルレビューのためにサプライヤーが提供すべきものは何ですか?
The exact actuator drawing, operating and release definitions, applicable travel limits, force data, allowed actuation direction, and mounting instructions are required.



