

Los términos de recorrido del microinterruptor describen dónde comienza el actuador, dónde operan los contactos, cuánto movimiento permitido queda después de la operación y dónde se restablecen los contactos durante la liberación. El previaje es el movimiento antes de la operación; el sobremovimiento es el movimiento más allá del punto de operación dentro de la tolerancia especificada; el movimiento diferencial es la separación entre las posiciones de operación y liberación. Lea cada valor usando el punto de referencia del fabricante y la definición del actuador. Estos términos ayudan a determinar si un objetivo operará y se liberará de manera fiable sin sobrecargar el interruptor. No son dimensiones universales, y el objetivo no debe usar la posición final interna del interruptor como un paro de máquina.
Pon cada posición en el mismo sistema de coordenadas
Comience con el dibujo exacto del actuador. Identifique la posición libre, la posición de operación, la posición de liberación y la posición final permisible. Algunos dibujos especifican el desplazamiento desde una posición libre; otros usan dimensiones desde una referencia de montaje. No combine esos valores sin traducirlos al mismo sistema de coordenadas.
Una palanca o rodillo también puede tener un punto de medición declarado. El recorrido en el extremo de la palanca difiere del movimiento cerca de su pivote. La dirección del objetivo y el movimiento permitido del actuador deben coincidir con el dibujo. Una dimensión a lo largo de un eje no es necesariamente la longitud total del recorrido del objetivo.
Para el mecanismo básico, consulte cómo funciona un microinterruptor. Para las interfaces del objetivo, consulte geometría del rodillo y del cam del microinterruptor. Este artículo se concentra en interpretar el recorrido y planificar los márgenes.
Previaje: movimiento antes del cambio de contacto
El previaje es el movimiento del actuador desde la posición libre definida hasta el punto de operación. El objetivo necesita proporcionar suficiente movimiento para cruzar ese punto bajo la combinación menos favorable de tolerancias. Tocar simplemente el émbolo o la palanca no prueba que el contacto se haya transferido.
Verifique si los datos proporcionan un punto de operación nominal, un previaje máximo o un rango. Esas descripciones no son intercambiables. Para una comprobación de operación garantizada, utilice el límite aplicable y tenga en cuenta las variaciones de montaje y del objetivo. Si falta la información, solicítela en lugar de estimarla a partir de la altura visible del actuador.
Una leva que solo roza el actuador puede crear un funcionamiento intermitente ya que el objetivo o el soporte se desplazan. Aumente la fiabilidad de la geometría mediante una disposición revisada, no asumiendo que la acción de clic elimina la necesidad de un recorrido suficiente.
Sobremovimiento: movimiento permitido después de la operación
Después de que cambian los contactos, el objetivo puede seguir moviéndose. El sobrerecorrido describe el movimiento adicional permitido del actuador según las definiciones del producto. Proporciona tolerancia de instalación y tiempo de funcionamiento, pero no es permiso para presionar indefinidamente o chocar con el actuador.
La máquina debe mantenerse dentro de la posición final permitida en su condición de tolerancia más comprimida. Un tope externo, un perfil de leva adecuado u otra medida de diseño mecánico debe controlar el movimiento excesivo. No permita que un carro en movimiento se detenga contra el interruptor simplemente porque el contacto ya ha cambiado.
| Término | Significado práctico | Verificación de instalación |
|---|---|---|
| Posición libre | Posición definida del actuador sin entrada de operación | Confirmar la retirada del objetivo y la geometría de referencia |
| Posición de operación | Posición donde ocurre la transición de contacto especificada | Alcanzarlo en la condición de aproximación menos favorable |
| Previaje | Movimiento desde la posición libre hasta la operación | Incluir tolerancias del objetivo, soporte y actuador |
| Masificación turística | Movimiento permitido especificado después de la operación | Evitar exceder la posición final permitida |
| Posición de liberación | Posición donde el contacto se restablece al volver | Permitir una retirada suficiente para una liberación fiable |
| Movimiento diferencial | Diferencia entre las posiciones de operación y liberación | Verificar la histéresis contra el tiempo de permanencia y la vibración objetivo |
La tabla utiliza significados conceptuales comunes. El dibujo exacto puede usar símbolos o referencias de dimensiones diferentes; las definiciones del modelo seleccionado rigen el cálculo.
El movimiento diferencial explica por qué el restablecimiento ocurre en otro lugar
Un mecanismo de acción rápida generalmente opera y libera en diferentes posiciones. La separación es histéresis mecánica. Por eso, retroceder el objetivo en una cantidad apenas visible puede no restablecer un contacto inmediatamente después de la operación.
La diferencia puede ayudar a prevenir cambios de estado alrededor de un punto exacto, pero su utilidad depende del movimiento del objetivo. Si el objetivo oscila entre las posiciones de operación y liberación, el interruptor aún puede cambiar repetidamente. La montaje y la lógica de control necesitan una respuesta definida a ese movimiento.
Registrar el estado del contacto al acercarse y al retirar. La misma posición física dentro de la banda de histéresis puede corresponder a diferentes estados dependiendo del historial de movimiento. No interpretar esa observación como una falla en el cableado sin verificar el comportamiento declarado del mecanismo.
Calcule los márgenes con límites y unidades explícitas
Usar una coordenada de desplazamiento consistente que aumente en la dirección de operación. Sea xOP la posición de operación relevante, xRP la posición de liberación, y xMAX la posición máxima permisible del actuador. Sea xOBJETIVO la posición del actuador impuesta después de considerar la interfaz mecánica. Utilizar milímetros en todo momento, u otra unidad de longitud compatible única.
Un margen de operación puede expresarse como xOBJETIVO,min − xOP,max. Un resultado positivo indica que el menor movimiento del objetivo cruza la posición de operación máxima aplicable bajo las suposiciones indicadas. Un margen de recorrido restante puede expresarse como xMAX,min − xOBJETIVO,max. Un resultado positivo indica que el mayor movimiento del objetivo se mantiene dentro de la posición final permisible mínima aplicable.
Para liberación, verificar que el objetivo retirado permita que el actuador vuelva a pasar por la posición de liberación requerida. La dirección de la desigualdad depende de la coordenada y las definiciones del producto elegidas. Escribir esa convención en el cálculo en lugar de copiar una fórmula ciegamente.
Como ejemplo puramente ilustrativo, un rango de posición impuesto de 1.6–1.9mm con una posición máxima de operación de 1.4mm y una posición final permisible mínima de 2.2mm da un margen de operación de 0.2mm y un margen de recorrido restante de 0.3mm. Estos valores de ejemplo inventados no son especificaciones de ONPOW. Solo muestran por qué las dos verificaciones deben realizarse por separado.
Incluya toda la cadena de tolerancias mecánicas
El rango de recorrido del actuador es solo un contribuyente. La ubicación del orificio de montaje, el ajuste del soporte, las dimensiones del objetivo, la holgura del rodamiento, el movimiento de la carcasa, las cargas del cable y la temperatura pueden cambiar la posición relativa. Algunos contribuyentes afectan el enfoque y la liberación de manera diferente.
Enumere cada contribuyente con su dirección física y efecto. Determine la combinación extrema relevante para operación fallida, compresión excesiva y liberación fallida. Un margen medio único puede ocultar una falla en un extremo del rango de movimiento del mecanismo.
Si los márgenes disponibles son insuficientes, cambie la geometría revisada, mejore el soporte o elija otro actuador. No declare la instalación aceptable solo porque funciona al presionarla a mano. Un camino de objetivo controlado con márgenes adecuados es más significativo que un clic ocasional.
Utilice correctamente el punto de medición del actuador
Una palanca convierte el movimiento del objetivo en movimiento en el mecanismo interno. El recorrido en la punta de una palanca larga puede ser mayor que el recorrido en un punto de contacto más corto. Una leva inclinada también puede crear una relación de desplazamiento variable a lo largo del recorrido. Mantenga el punto de medición declarado por el fabricante en el análisis.
Para un émbolo de pasador, la fricción fuera del eje puede impedir el movimiento libre y hacer que la recuperación observada sea inconsistente. Para un actuador de rodillo, el perfil de la leva y la dirección influyen en la trayectoria de contacto. Verifique la dirección y velocidad de actuación permitidas con la guía exacta del producto.
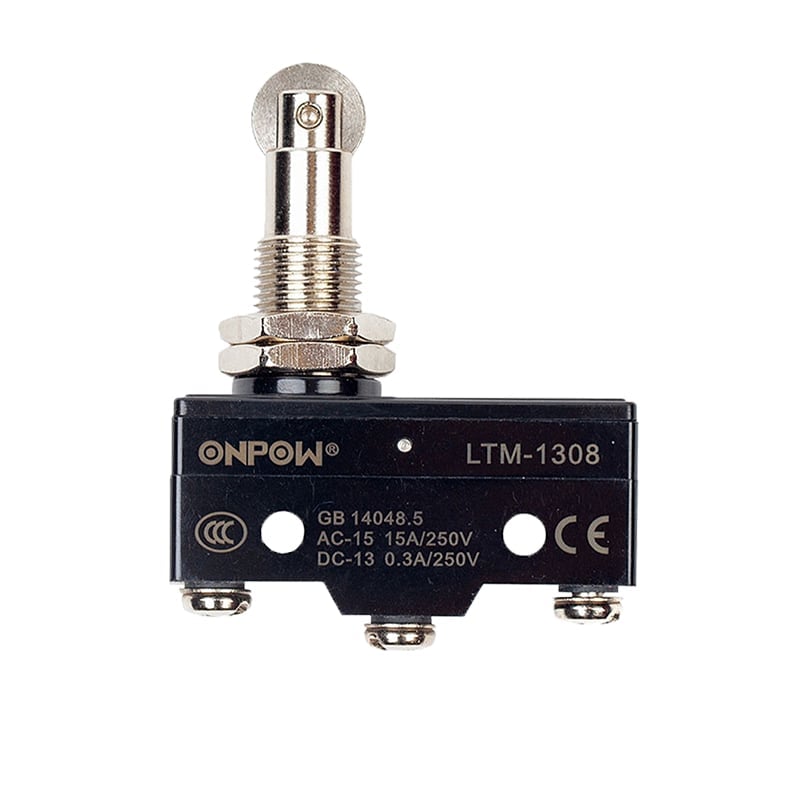
Una pieza real ejemplo de ONPOW LTM-1308 aparece en las ilustraciones. Muestran su forma física de rodillo-émbolo, no los límites de recorrido medidos. Obtenga el dibujo actual y los datos aplicables de fuerza/recorrido antes de establecer el objetivo.
Conecte el comportamiento del recorrido con la observación eléctrica
El diagrama de contacto define las trayectorias normales y operadas, pero el mecanismo determina cuándo cambian. Una entrada que aparece tarde puede deberse a un movimiento insuficiente del objetivo, filtrado del receptor o temporización del programa. Separe esas causas comparando la posición física del actuador, el comportamiento de contacto aislado y la entrada receptora mediante el procedimiento de prueba aprobado.
Un instrumento de continuidad puede identificar estados de contacto estables, pero no puede establecer cada transición corta ni la vida eléctrica del contacto. Para eventos sensibles al tiempo, utilice el método de medición especificado por el plan de pruebas de ingeniería del equipo. No oculte un arreglo de recorrido marginal detrás de un filtrado excesivo de entrada.
El Guía de cableado del interruptor de límite NO/NC cubre la interpretación de circuitos relacionados. El Publicación IEC 60947-5-1 ofrece un contexto de normas para dispositivos de control electromecánicos, sin proporcionar dimensiones para un producto en particular.
Verifique el recorrido de forma segura y preserve el ajuste
El personal calificado debe inspeccionar la maquinaria instalada bajo el procedimiento de control de energía aplicable. El movimiento almacenado y la energía eléctrica pueden permanecer incluso cuando un controlador indica que está detenido. Los requisitos relevantes en España incluyen 29 CFR 1910.147 y 29 CFR 1910.333.
Mida las posiciones relevantes con un soporte y instrumentos adecuados. Manténgase dentro del movimiento permisible; las pruebas no son una razón para empujar hasta un tope interno no especificado. Durante la puesta en marcha operativa autorizada, verifique el enfoque, la permanencia operada, la retirada y la liberación en las condiciones esperadas del mecanismo.
Registre la posición del soporte, la referencia de ajuste, el sufijo de la pieza, la revisión del dibujo, los resultados medidos y los límites de aceptación. Marque o documente la configuración aprobada usando el método de mantenimiento del equipo. Un cambio posterior en el soporte o actuador debería activar una revisión en lugar de heredar un resultado de recorrido antiguo.
Video educativo
Interruptor de límite explicado | Principios de funcionamiento por RealPars. Antecedentes educativos generales. Utilice el dibujo del producto seleccionado y el diseño de la máquina para el circuito y la instalación reales. Ver en YouTube.
Preguntas frecuentes
¿Es el prerecorrido el recorrido total permitido?
No. Describe el movimiento antes de la operación de contacto. El movimiento permitido después de la operación y la posición final requieren confirmación por separado.
¿Significa el sobre recorrido que el interruptor puede detener un objetivo en movimiento?
No. Es una tolerancia especificada del actuador, no una clasificación de parada de la máquina. El diseño mecánico debe controlar el movimiento excesivo del objetivo.
¿Por qué la misma posición del actuador puede mostrar dos estados de contacto?
Dentro de la banda de histéresis de operación a liberación, el estado puede depender de si el actuador se acerca o se retira. Verifique el comportamiento del mecanismo exacto.
¿Puedo comparar directamente el recorrido de la palanca y del émbolo?
Solo después de entender sus referencias de medición y geometría. El recorrido en diferentes puntos del actuador puede representar diferentes movimientos objetivos.
¿Qué debe proporcionar un proveedor para una revisión de recorrido?
Se requiere el dibujo exacto del actuador, definiciones de operación y liberación, límites de recorrido aplicables, datos de fuerza, dirección de actuación permitida e instrucciones de montaje.



